


软件

产品


移动机器人路径规划是移动机器人研究的核心领域之一,旨在为机器人从起点到目标点生成一条安全、无碰撞且最优的路径。路径规划根据环境信息的已知程度,分为全局路径规划和局部路径规划。全局路径规划假设环境信息已知,适用于静态环境;局部路径规划则适用于环境信息未知或部分已知的动态环境。随着机器人技术的发展,路径规划算法不断演进,从传统的栅格法和人工势场法,发展到现代的智能优化算法,如遗传算法、粒子群优化算法(PSO)、麻雀搜索算法(SSA)、灰狼优化算法和鲸鱼优化算法等。
栅格法:将环境划分为二维或三维的栅格,机器人在栅格间移动。该方法简单直观,但存储需求随空间增大而剧增,决策速度下降。
人工势场法:通过模拟引力和斥力引导机器人移动,但容易陷入局部最优解和死锁现象。
智能优化算法:如蚁群算法通过模拟蚂蚁释放信息素的行为,能够找到最优路径,但存在收敛速度慢的问题。改进的蚁群算法通过引入跳点搜索和信息素更新策略,提高了收敛速度和路径平滑度。麻雀搜索算法基于麻雀觅食行为,具有结构简单、收敛速度快的优点,适用于路径优化问题。
栅格地图是路径规划中常用的环境表示方法,通过将工作空间划分为二维栅格来简化环境建模。每个栅格用序号标识,无障碍物的栅格为可行栅格(标记为0),有障碍物的栅格为不可行栅格(标记为1)。栅格的尺寸根据障碍物尺寸和安全距离设置。通过障碍物膨胀,可以确保机器人在路径规划时避开障碍物。
原文链接:https://blog.csdn.net/weixin_46204734/article/details/145837689
参考文献:
[1]史恩秀,陈敏敏,李俊,等.基于蚁群算法的移动机器人全局路径规划方法研究[J].农业机械学报, 2014, 45(6):5.DOI:CNKI:SUN:NYJX.0.2014-06-009.
[2]朱庆保,张玉兰.基于栅格法的机器人路径规划蚁群算法[J].机器人, 2005, 27(2):5.DOI:10.3321/j.issn:1002-0446.2005.02.008.
[3]曹新亮,王智文,冯晶,等.基于改进蚁群算法的机器人全局路径规划研究[J].计算机工程与科学, 2020, 42(3):7.DOI:CNKI:SUN:JSJK.0.2020-03-027.
原文链接:https://blog.csdn.net/weixin_46204734/article/details/145837689
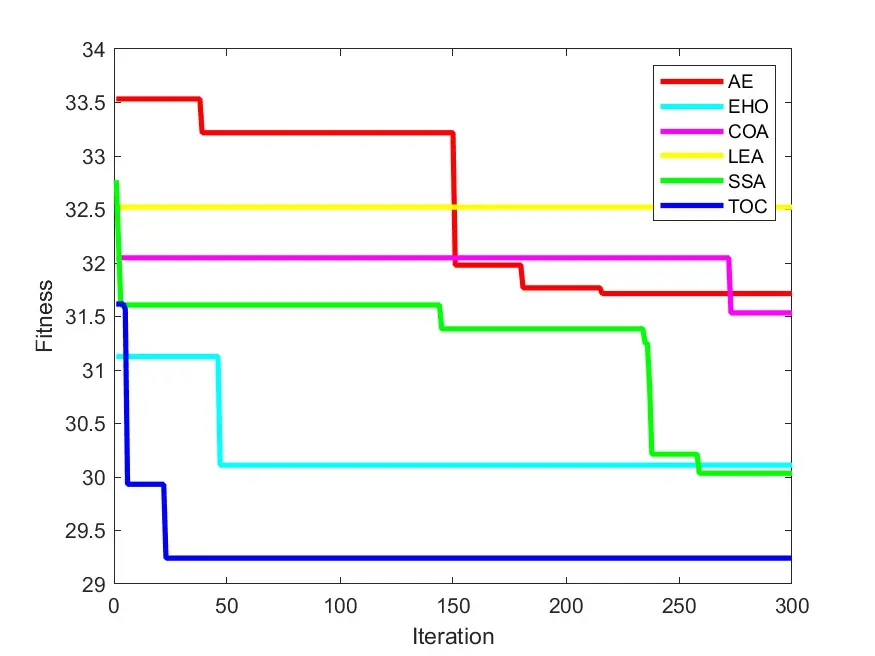
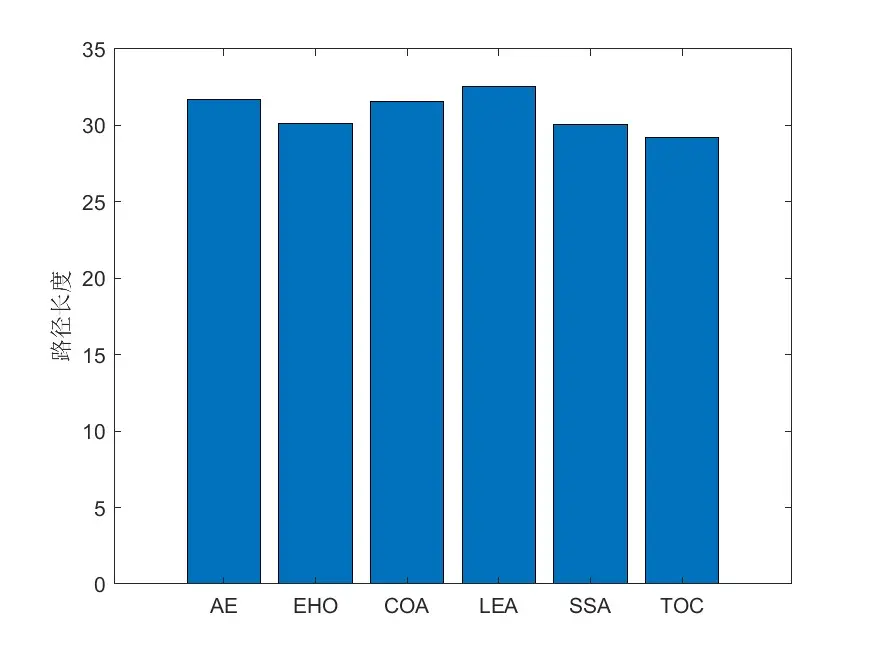
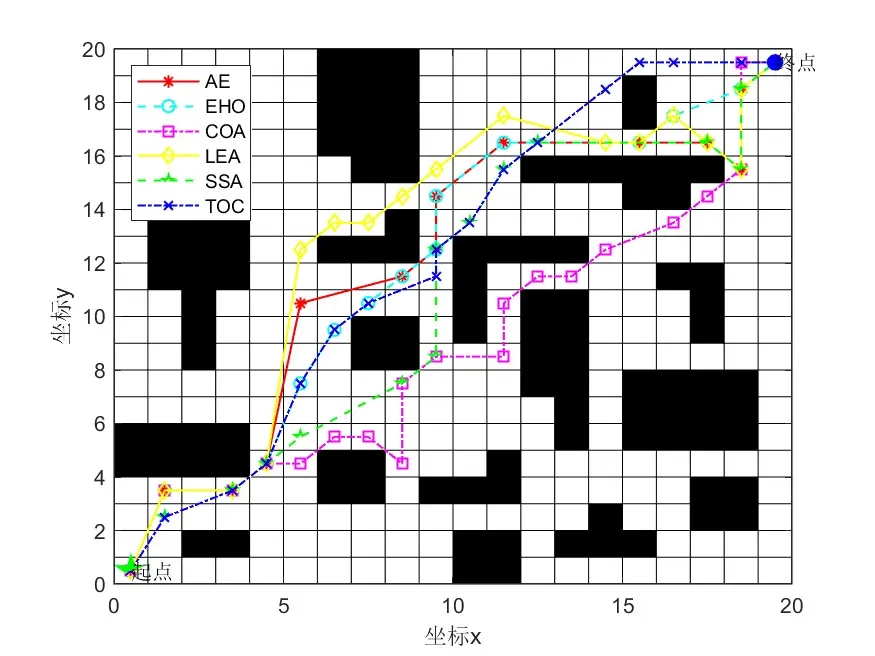
MATLAB代码:
https://gitcode.com/weixin_46204734
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




