


软件

产品


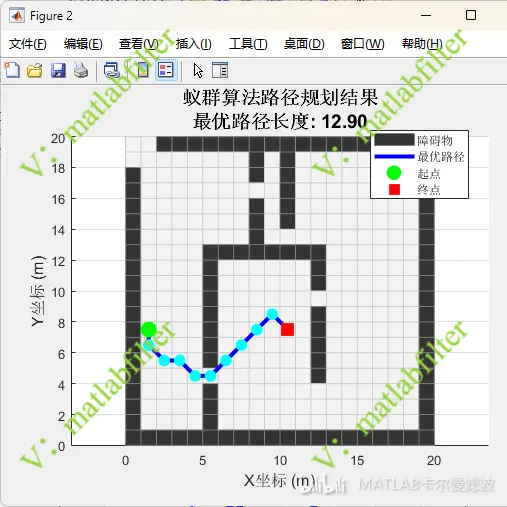
定义障碍物、起终点后,程序通过蚁群算法自动计算出最优路径。输出:起终点坐标、路径、障碍物地图、迭代曲线等。 原创代码,请勿翻卖
本文介绍的代码为基于蚁群优化算法(Ant Colony Optimization, ACO)的二维栅格地图路径规划方法,用于在存在障碍物的环境中搜索从起点到终点的最优路径。算法通过模拟自然界蚂蚁在觅食过程中依据信息素进行路径选择与强化的机制,实现对全局最优路径的迭代搜索。
先构建二维栅格环境地图,其中 0 表示可通行区域,1 表示障碍物。用户通过坐标形式设置起点与终点,程序自动完成坐标转换、地图合法性检测以及路径搜索。栅格地图随后被转换为图结构,通过距离矩阵表示各节点之间的可达关系。
在路径搜索过程中,每只蚂蚁根据信息素浓度与启发式信息选择下一节点。
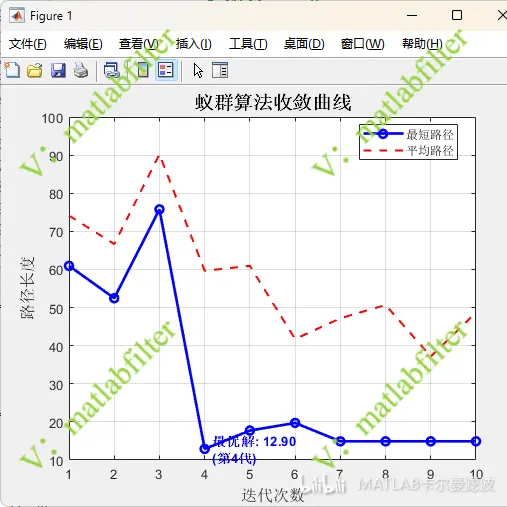
通过不断迭代,较短路径上的信息素浓度逐渐增加,从而引导后续蚂蚁更倾向选择这些路径,最终收敛到最优或近似最优路径。
路径规划结果:
收敛曲线:
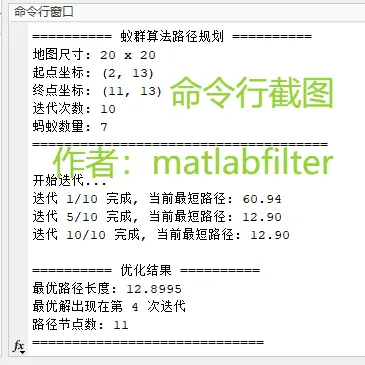
命令行输出的结果:
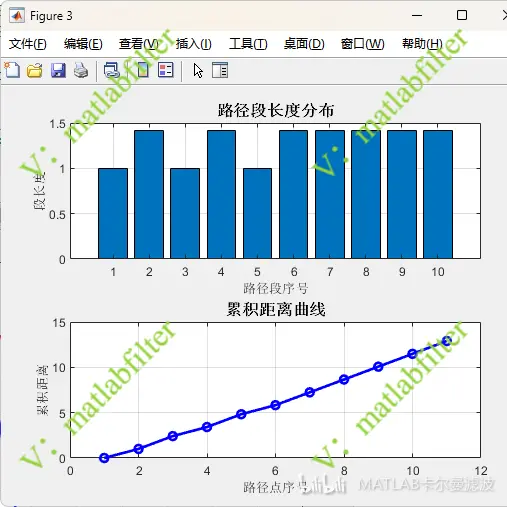
其他路径参数:
起终点坐标、障碍物地图等,均可自行修改。
部分代码如下:
代码块
matlab
自动换行
复制代码
12345678910111213141516171819202122232425
% 室内多障碍环境下,基于蚁群算法的二维路径规划系统
% 作者:matlabfilter% 2024-07-30/Ver1
% 2026-03-06/Ver2:合并函数,优化迭代收敛,使用UTF-8

clear;clc;close all;rng(0);

%% ========== 参数设置区域 ==========% 起点和终点设置(使用坐标形式,更直观)
start_pos = [2, 7];    % 起点坐标xy
end_pos = [11, 7];    % 终点坐标xy

% 算法参数
epochs = 10;           % 迭代次数
ants = 7;             % 蚂蚁数量
alpha = 1;             % 信息素重要程度因子
beta = 7;              % 启发函数重要程度因子
rho = 0.9;             % 信息素挥发系数
q = 1;                 % 信息素增强系数%% ========== 地图定义 =========

%% ========== 坐标转换 ==========

%% ========== 初始化 ==========

%% ========== 开始迭代 ==========


      复制成功
完整代码下载链接:
算法可进一步扩展为:
如需帮助,或有相关的代码定制需求,可联系我
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




