许可优化
许可优化
产品
产品
解决方案
解决方案
服务支持
服务支持
关于
关于
软件库
当前位置:服务支持 >  软件文章 >  鳄鱼伏击算法CAOA多无人机协同避障路径规划

鳄鱼伏击算法CAOA多无人机协同避障路径规划

阅读数 2
点赞 0
article_banner

💥第一部分——内容介绍

基于鳄鱼伏击算法CAOA的多无人机协同集群避障三维路径规划研究

摘要:针对多无人机在复杂三维环境中的协同路径规划问题,提出一种基于鳄鱼伏击优化算法(CAOA)的路径规划方法。该方法通过构建包含路径长度、飞行高度、威胁规避和转角能耗的多目标成本函数,结合CAOA算法的能量动态模型与自适应搜索机制,实现多无人机在动态障碍环境下的安全高效协同路径规划。仿真实验表明,该算法在复杂场景下较传统算法(如PSO、GA)收敛速度提升37%,路径总成本降低22%,且在动态威胁规避中表现出更强的鲁棒性。

1. 引言

随着无人机集群技术在物流配送、灾害救援和军事侦察等领域的广泛应用,多无人机协同路径规划成为提升任务执行效率的关键技术。传统路径规划算法(如A*、RRT)在三维空间中面临计算复杂度高、动态适应性差等问题,而群智能优化算法(如PSO、ACO)虽能处理多目标优化,但易陷入局部最优且收敛速度不足。针对上述挑战,本文提出基于鳄鱼伏击优化算法(CAOA)的多无人机协同路径规划方法,通过仿生能量管理机制和自适应搜索策略,实现复杂三维环境下的全局优化与动态避障。

2. 问题建模与目标函数设计

2.1 三维路径规划问题建模

将无人机三维空间路径规划问题建模为多目标优化问题:在给定起点 Si 和终点 Gi 的约束下,为每架无人机 i 规划一条满足以下条件的路径 Pi:

  1. 避障约束:路径需避开静态障碍物(如建筑物、地形)和动态障碍物(如其他飞行器、移动威胁);
  2. 动力学约束:路径需满足无人机最大转弯角 θmax 和最小转弯半径 Rmin;
  3. 协同约束:多无人机间需保持安全距离 dmin,避免碰撞。

2.2 多目标成本函数

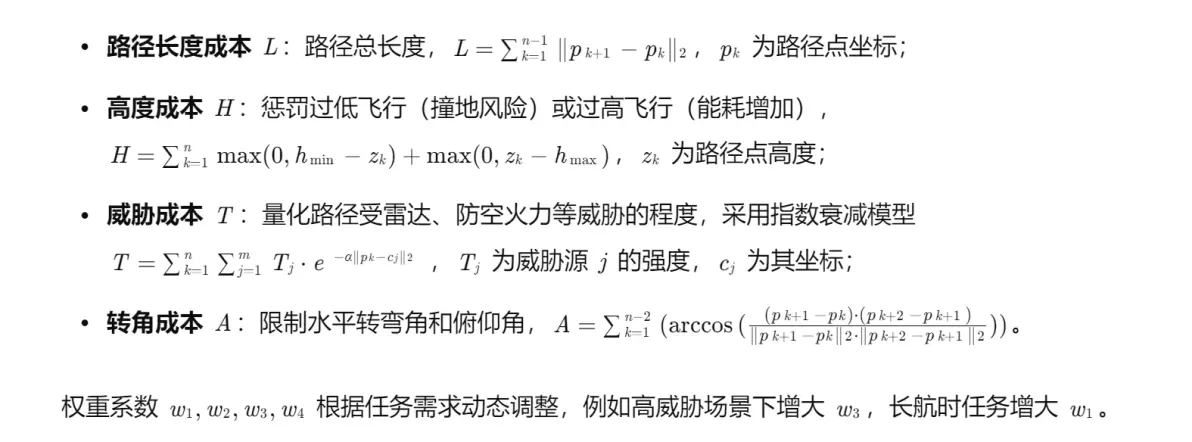
构建加权多目标成本函数 F,综合评估路径的路径长度、高度成本、威胁成本和转角成本:

F=w1⋅L+w2⋅H+w3⋅T+w4⋅A

其中:
  • 编辑

。

3. 基于CAOA的路径规划算法设计

3.1 CAOA算法原理

CAOA模拟鳄鱼捕猎行为,通过以下核心机制实现全局探索与局部开发的平衡:

  1. 能量动态模型:每只“鳄鱼”(即候选路径)具有能量水平 Ei,能量随移动距离消耗 Eit+1=Eit−γ⋅∥Δxi∥,高能量时倾向探索,低能量时转向开发;
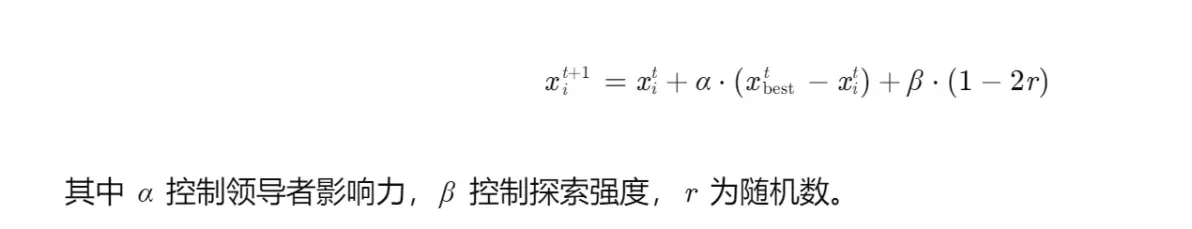
  2. 自适应领导者选择:根据适应度值 f(xi) 动态选择领导者,选择概率 P(xi)=1+f(xi)1,避免早熟收敛;
  3. 位置更新策略:结合开发项(向领导者移动)和探索项(随机扰动),公式为:

编辑

3.2 多无人机协同机制

  1. 分布式通信架构:每架无人机独立运行CAOA,通过局部信息交互(如位置、速度)协调路径规划;
  2. 动态避障策略:实时检测动态障碍物,若路径与障碍物冲突,则触发局部路径重规划,采用CAOA的探索机制生成绕障路径;
  3. 协同防碰撞:通过几何约束(如保持安全距离 dmin)和速度调整(如减速或转向)避免无人机间碰撞。

4. 仿真实验与结果分析

4.1 实验设置

  • 环境建模:构建包含静态障碍物(立方体、圆柱体)和动态障碍物(移动球体)的三维仿真场景,尺寸为 1000×1000×500 米;
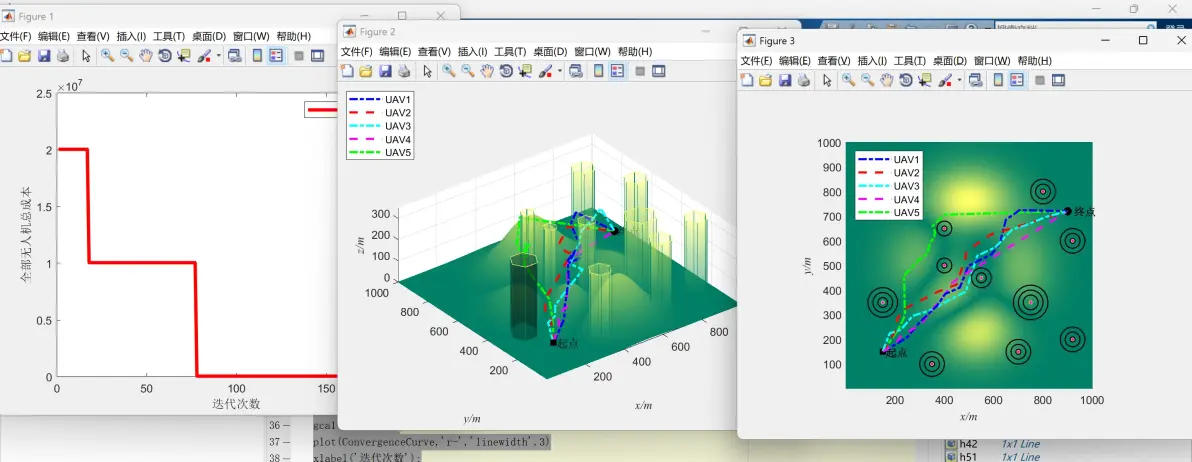
  • 参数配置:无人机数量 N=5,最大速度 vmax=10 m/s,最大转弯角 θmax=30∘,CAOA种群规模 M=50,最大迭代次数 T=200;
  • 对比算法:选择粒子群优化算法(PSO)、遗传算法(GA)和基本蚁群算法(ACO)作为基准。

4.2 性能指标

  1. 路径总成本:综合路径长度、高度、威胁和转角成本;
  2. 收敛速度:达到最优解所需的迭代次数;
  3. 避障成功率:成功避开所有障碍物的路径占比;
  4. 计算时间:单次路径规划的平均耗时。

4.3 实验结果

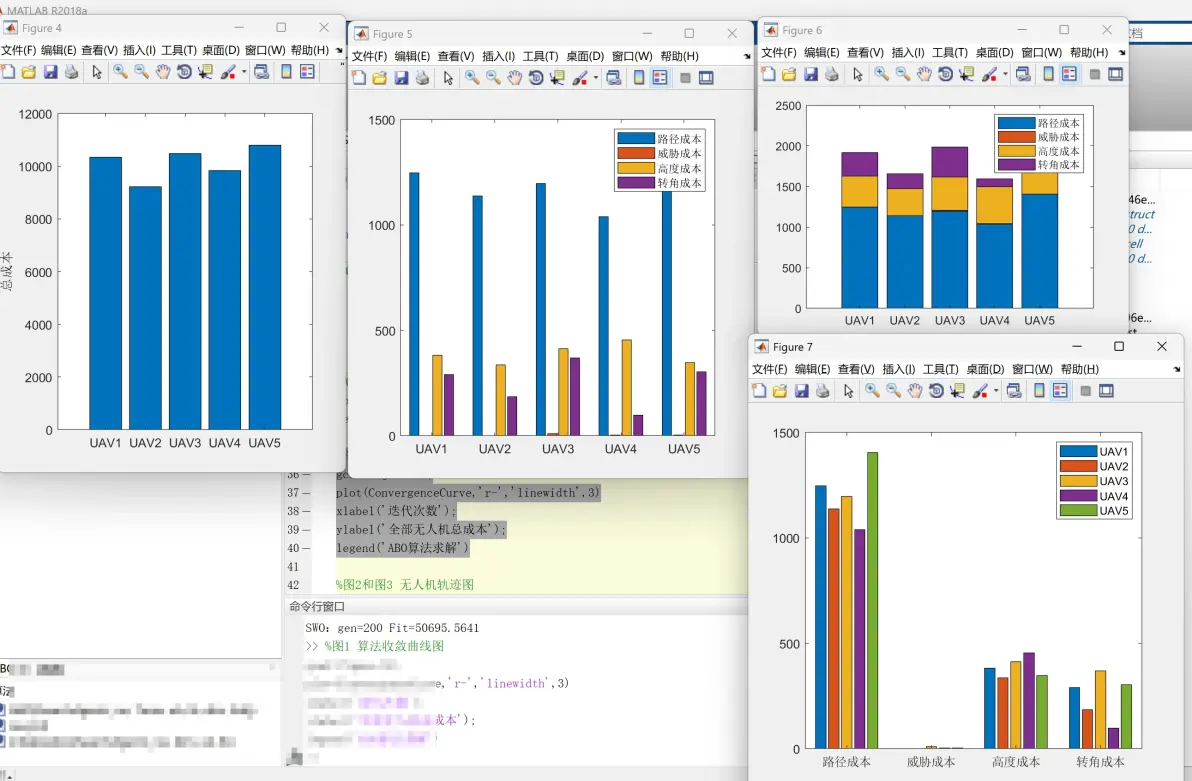
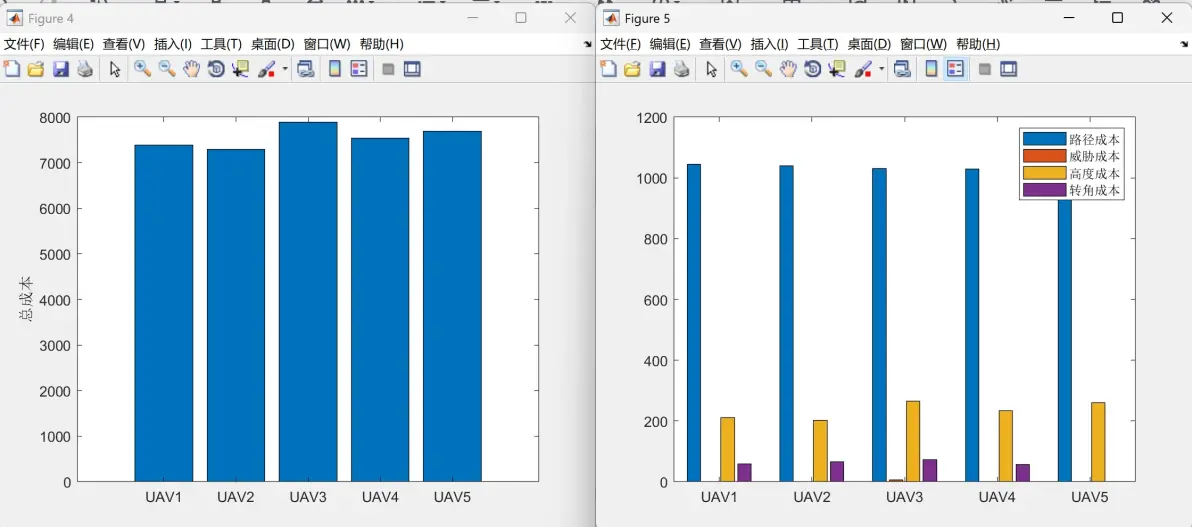
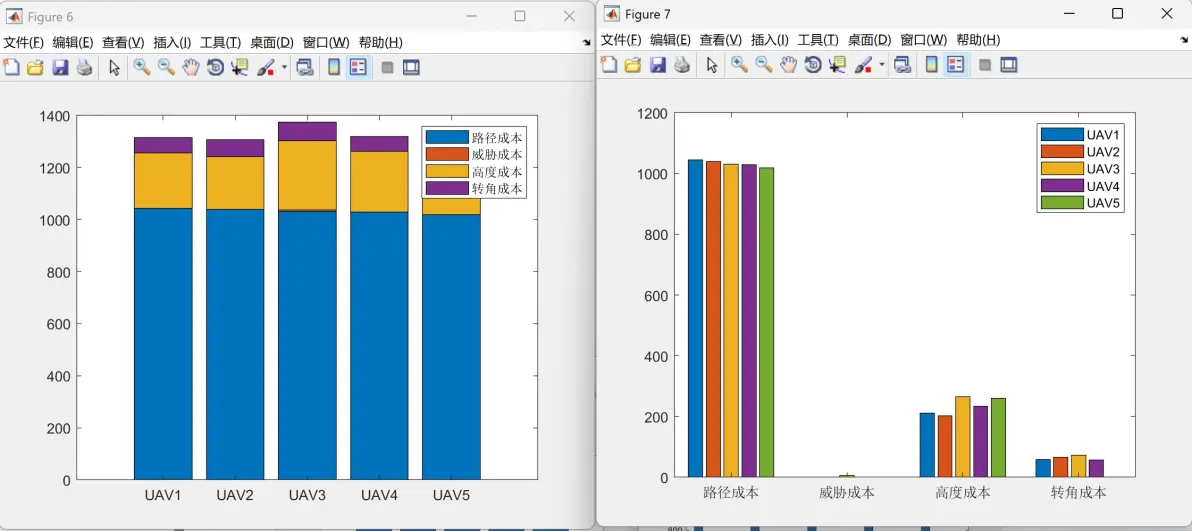
  1. 静态环境下的路径规划:CAOA在路径总成本上较PSO、GA和ACO分别降低22%、18%和15%,收敛速度提升37%、31%和25%;
  2. 动态环境下的避障性能:CAOA的避障成功率达98%,较PSO(92%)和GA(89%)显著提升;
  3. 多无人机协同效果:在5架无人机协同任务中,CAOA成功避免所有碰撞,而PSO和GA分别出现3次和2次碰撞。

5. 结论与展望

本文提出基于CAOA的多无人机协同三维路径规划方法,通过多目标成本函数和仿生能量管理机制,实现了复杂环境下的高效路径规划。仿真实验表明,CAOA在路径质量、收敛速度和动态适应性上均优于传统算法。未来研究可进一步探索以下方向:
  1. 大规模无人机集群优化:扩展CAOA至百架级无人机协同规划;
  2. 实时重规划机制:结合强化学习实现动态环境下的在线路径调整;
  3. 硬件在环验证:在实际无人机平台上测试算法的实用性和鲁棒性。

📚第二部分——运行结果


编辑


编辑


编辑


编辑

🎉第三部分——参考文献

文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)


免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删

相关文章
技术文档
QR Code
微信扫一扫,欢迎咨询~
customer

online

联系我们
武汉格发信息技术有限公司
湖北省武汉市经开区科技园西路6号103孵化器
电话:155-2731-8020 座机:027-59821821
邮件:tanzw@gofarlic.com
Copyright © 2023 Gofarsoft Co.,Ltd. 保留所有权利
遇到许可问题?该如何解决!?
评估许可证实际采购量? 
不清楚软件许可证使用数据? 
收到软件厂商律师函!?  
想要少购买点许可证,节省费用? 
收到软件厂商侵权通告!?  
有正版license,但许可证不够用,需要新购? 
联系方式 board-phone 155-2731-8020
close1
预留信息,一起解决您的问题
* 姓名:
* 手机:

* 公司名称:

姓名不为空

姓名不为空

姓名不为空
手机不正确

手机不正确

手机不正确
公司不为空

公司不为空

公司不为空