


软件

产品


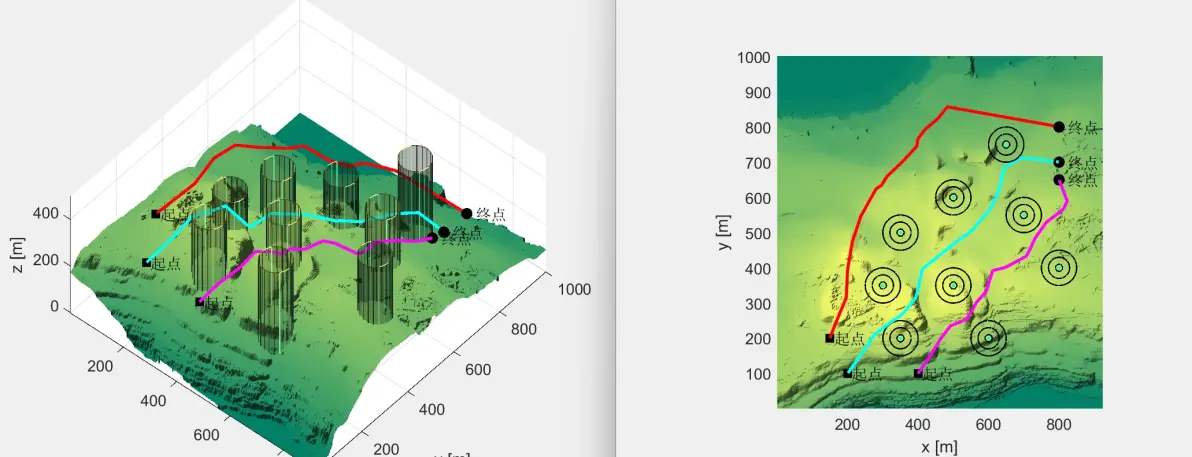
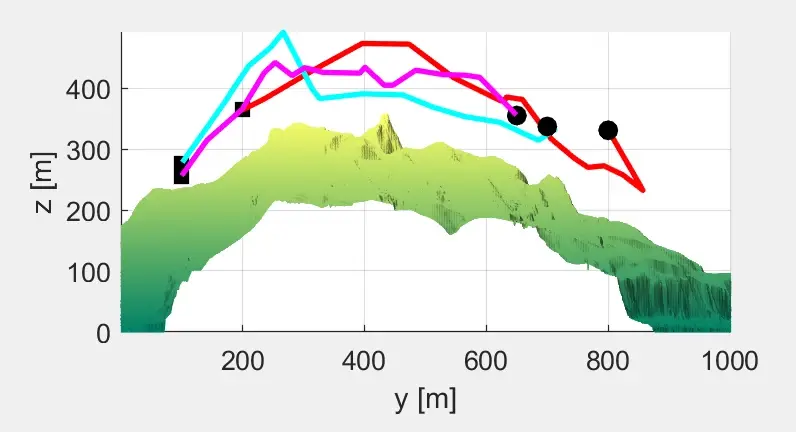
近年来,无人机(Unmanned Aerial Vehicle, UAV)技术的飞速发展极大地扩展了其应用领域,不仅在军事领域发挥着重要作用,在民用领域如农业监测、物流配送、空中摄影等方面也展现出巨大潜力。无人机航迹规划的核心在于,在确保无人机从起始点安全、高效地飞至目的地的同时,还需考虑航迹长度、周围环境、潜在威胁、能耗等多个因素,通过计算机算法来确定最优飞行路径。
目前,单个无人机的航迹规划技术已经相对成熟,但随着无人机成本的降低,多无人机(Multiple Unmanned Aerial Vehicles, multi-UAVs)协同执行任务的场景越来越普遍,对多无人机协同航迹规划的需求也日益增长。多无人机航迹规划不仅要优化航迹长度、能耗等个体性能指标,还要重点评估多无人机间的安全性和协同效率,确保任务的顺利完成。
在多无人机协同航迹规划中,研究者们致力于开发能够同时考虑多个优化目标的模型,如航迹长度、安全性、时间以及空间的协同性。这些模型不仅能够生成多组可供选择的解,而且能够克服传统航迹规划中需要为各目标函数取权值的不足。此外,引入协同进化策略,通过时间空间协同系数替代传统算法中的"拥挤距离"参数,进一步提高了规划的协同性和效率。
在当前的无人机航迹规划研究中,无论是单无人机还是多无人机场景,传统的基于单目标优化的方法通常只关注一个性能指标,或者将多个目标通过线性加权转换成一个单一目标。这种方法依赖于决策者对不同目标权重的设定,这不仅引入了较强的主观性,而且可能忽略了那些在次要目标上表现出色的航迹。尽管近年来多目标优化方法开始受到关注,它们往往只同时优化2到3个目标,这限制了其在更复杂实际问题中的应用。
鉴于此,开发一个能够处理高维多目标优化的航迹规划模型显得尤为关键。这样的模型能够同时考虑更多的优化目标,从而更全面地提升航迹规划的性能。这不仅能够减少因简化模型而造成的信息损失,还能为决策者提供更丰富、更优的航迹选择。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




