


软件

产品


猎豹优化算法(The Cheetah Optimizer,简称 CO)是一种启发式元启发式算法,由 Mohammad Akbari 等人于 2022 年提出。该算法从猎豹的捕猎行为中获得灵感,用于解决大规模优化问题。CO 算法以其高效性能和新颖思路著称,并且已被证明在解决复杂优化问题方面非常有效 。
CO 算法的核心思想是模拟猎豹捕猎时的几种关键行为:搜索、坐等、攻击、放弃猎物并返回家园。
CO 算法的数学模型和流程相对简单,但能够有效地模拟猎豹的捕猎过程,包括搜索、坐等、攻击和返回家园的策略。这些策略在算法中通过随机化参数和步长来实现,从而在探索和开发搜索空间之间保持良好的平衡,并避免过早收敛 。
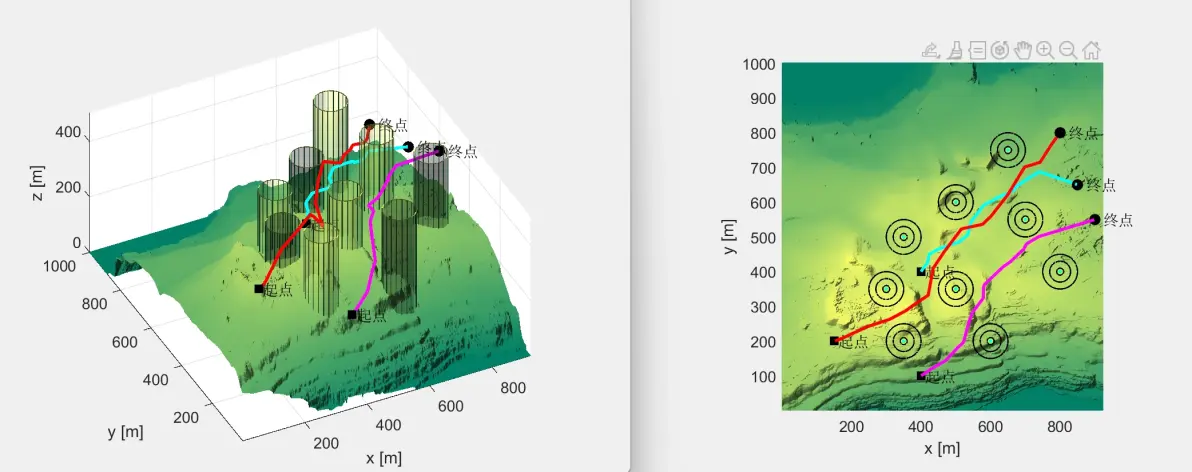
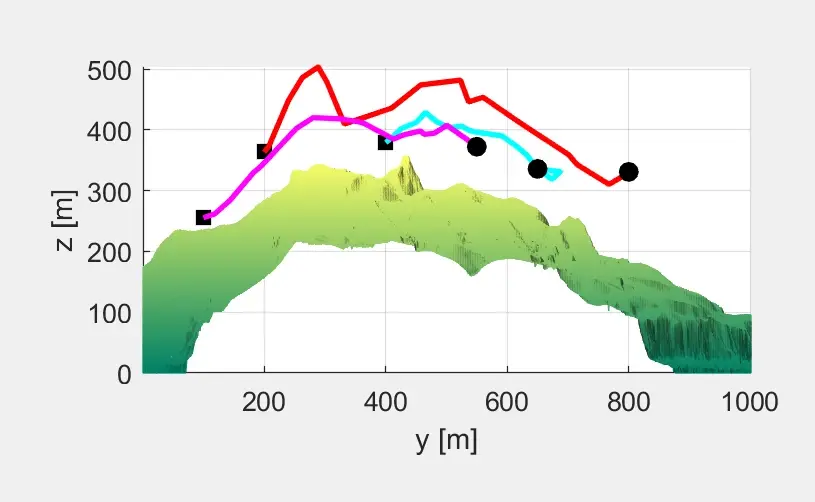
无人机路径规划是无人机技术中的一个重要研究领域,它涉及到如何为无人机生成一条从起点到终点的最优路径,同时避开障碍物和满足无人机的飞行约束条件。随着无人机应用的日益广泛,路径规划算法也在不断发展和优化。
目前,无人机路径规划算法主要分为经典算法和元启发式算法。经典算法包括A*算法、快速搜索随机树RRT等,但这些算法在面对复杂环境时可能会有搜索效率低和收敛慢的问题。为了解决这些问题,研究者们开发了多种智能优化算法,如粒子群优化(PSO)、遗传算法(GA)、灰狼优化(GWO)等,这些算法在求解复杂组合优化问题方面表现出色,尤其是在无人机路径规划中得到了广泛应用。
在多无人机系统中,路径规划更加复杂,因为它不仅需要考虑单个无人机的飞行路径,还要考虑多架无人机之间的协调和避碰问题。研究者们提出了多种多无人机协同路径规划方法,这些方法通常涉及到任务分配和航迹规划两个方面。任务分配涉及到如何将多个目标任务分配给不同的无人机,而航迹规划则是为每个无人机规划出一条最优的飞行路径。
此外,深度强化学习作为一种新兴的技术,也被应用于无人机的路径规划中。通过训练无人机在模拟环境中进行路径规划,可以使得无人机学会在复杂环境中做出最优决策,并且能够适应动态变化的环境条件。
在实际应用中,无人机路径规划需要考虑的因素包括但不限于:无人机的飞行性能、环境障碍物、动态障碍物、传感器数据、无人机电量限制等。为了提高路径规划的效率和安全性,研究者们还在不断探索新的算法和技术,如改进的人工势场法、基于模型的路径规划、机器学习和深度学习技术等。
代码块
JavaScript
自动换行
复制代码
12345678910111213141516
fobj=@(x)GetFun(x,fobj0,fobj1,fobj2);%总的目标函数
pop=50;
maxgen=1000;

[fMin ,bestX,Convergence_curve]=CO(pop,maxgen,Xmin,Xmax,dim,fobj);%Trajectories,fitness_history, population_history
% save bestX bestX
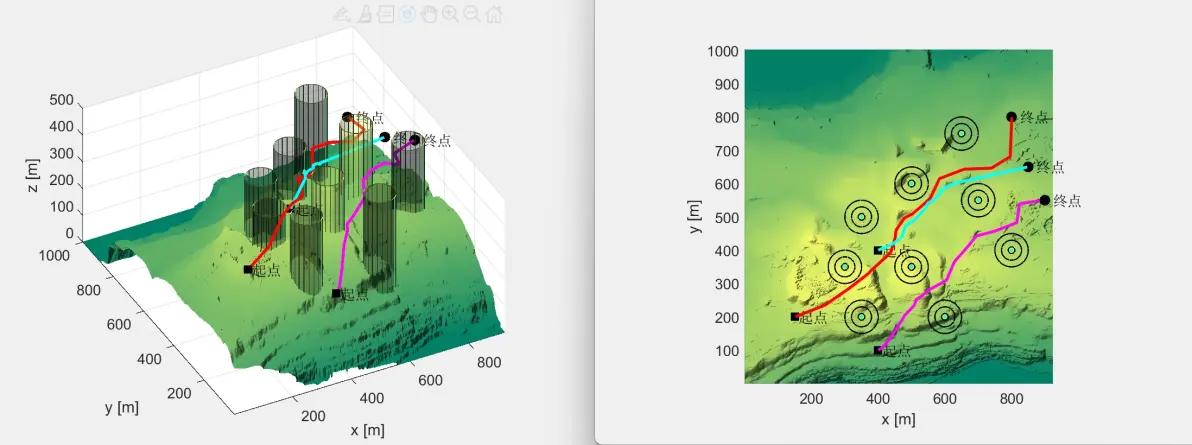
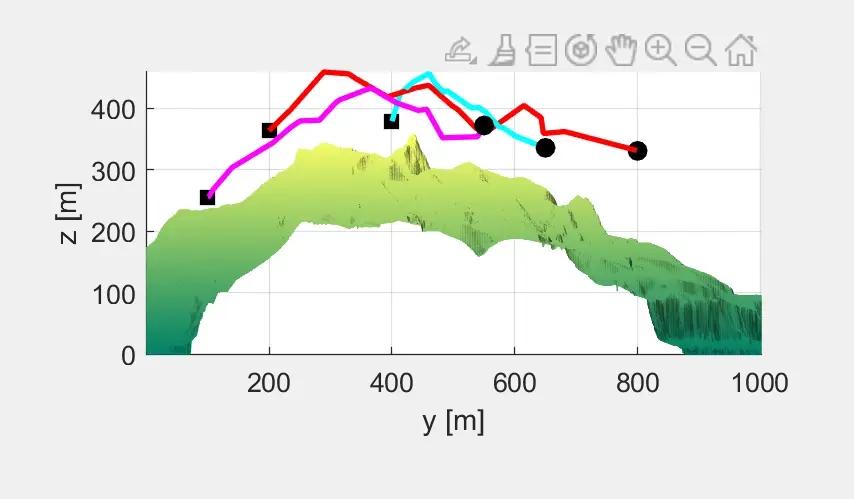
BestPosition1 = SphericalToCart(bestX(1:dim/3),model);% 第一个无人机得到的路径坐标位置
BestPosition2 = SphericalToCart(bestX(1+dim/3:2*dim/3),model1);% 第二个无人机得到的路径坐标位置
BestPosition3 = SphericalToCart(bestX(1+2*dim/3:end),model2);% 第三个无人机得到的路径坐标位置

gca1=figure(1);
gca2=figure(2);
gca3=figure(3);
PlotSolution(BestPosition1,model,gca1,gca2,gca3);% 画第一个无人机
PlotSolution1(BestPosition2,model1,gca1,gca2,gca3);% 画第二个无人机
PlotSolution2(BestPosition3,model2,gca1,gca2,gca3);% 画第三个无人机

      复制成功
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




