


软件

产品


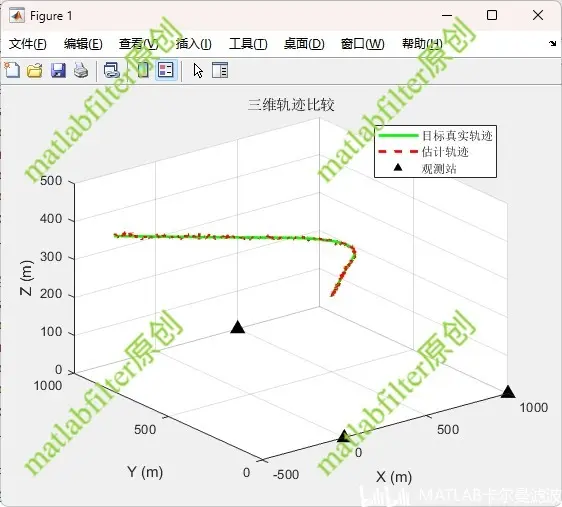
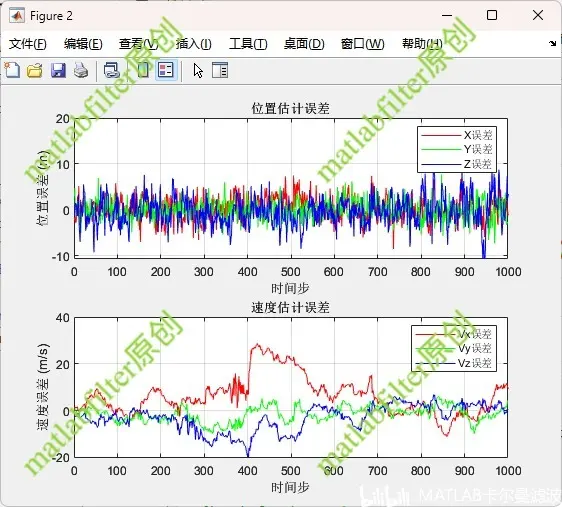
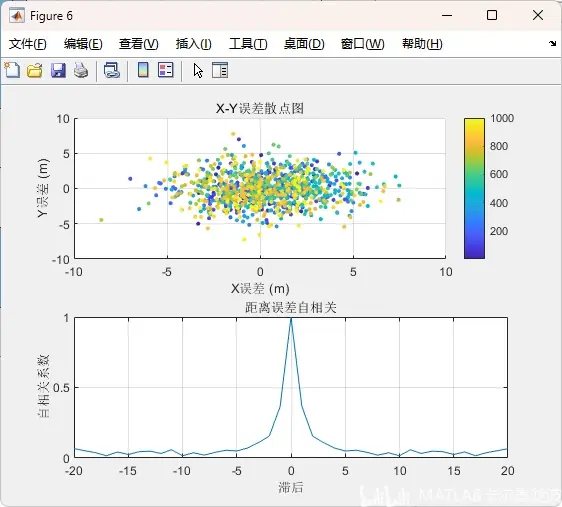
例程为三维空间中,三个雷达对目标测距、测角跟踪。目标非运用上运动,使用IMU和雷达观测数据,UPF滤波得到目标的三维轨迹。有轨迹示意图、雷达坐标、误差曲线、误差散点图、位置RMSE和速度RMSE等统计特性输出。 文章目录
程序简介 系统架构设计 多源数据融合机制: 代码模拟了GPS、惯性导航系统(INS)与多相机传感器的深度集成,通过三个观测站同步采集距离、方位角、俯仰角数据,构建了三维空间的非线性观测约束。创新采用分布式噪声校准技术,针对不同传感器特性动态调整观测权重。 自适应运动建模
核心算法创新 智能粒子管理
非线性优化技术
改进建议 计算效能优化
可视化诊断体系
对比优势
扩展应用方向
运行结果 轨迹图:
三轴误差曲线:
误差散点图:
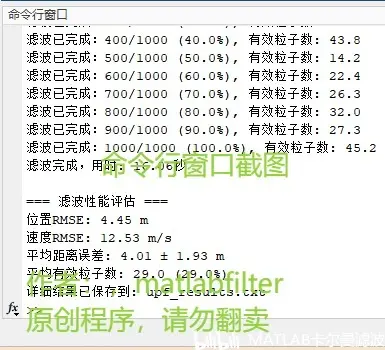
命令行输出的结果:
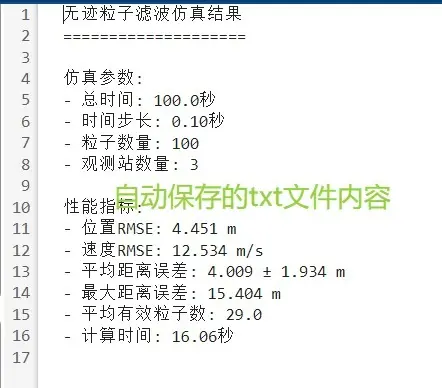
滤波结果保存至txt文件:
MATLAB源代码
程序结构
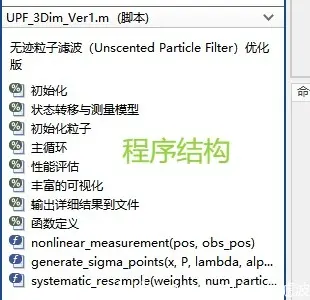
部分代码
% 无迹粒子滤波(Unscented Particle Filter)优化版 % 三维滤波,状态量为位置和速度、观测量为距离和角度(非线性) % 作者:matlabfilter % 2025-07-27/Ver1 %% 初始化 clc; clear; close all; rng(0); % 时间步长和总时间 dt = 0.1; % 时间步长 (秒) T_total = 100; % 模拟总时间 (秒) - 减少时间以便更好观察 N = T_total / dt; % 总时间步数 % 目标初始位置和速度(更复杂的运动轨迹) target_pos = [500, 500, 200]; % 目标初始位置 (x, y, z) target_vel = [2, -1, 3]; % 目标初始速度向量 (vx, vy, vz) target_acc = [0.1, 0.05, -0.02]; % 目标加速度(非匀速运动) % 观测站位置(多个观测站) observer_stations = [ 0, 0, 0; % 观测站1 1000, 0, 0; % 观测站2 500, 1000, 0; % 观测站3 ]; num_stations = size(observer_stations, 1); % 初始估计状态 est_pos = target_pos + 2*randn(1,3); % 初始估计位置(带误差) est_speed = target_vel + 2*randn(1,3); % 初始速度向量(带误差) % UPF参数 alpha = 1e-3; % 控制Sigma点分布的参数 beta = 2; % 包含高阶矩信息 kappa = 0; % 调节协方差矩阵 lambda = 3; % 复合参数 (状态维度为6) num_particles = 100; % 粒子数量 完整代码
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




