许可优化
许可优化
产品
产品
解决方案
解决方案
服务支持
服务支持
关于
关于
软件库
当前位置:服务支持 >  软件文章 >  烟花算法FWA三次样条机器人路径规划50场景

烟花算法FWA三次样条机器人路径规划50场景

阅读数 3
点赞 0
article_banner

1 概述

基于烟花算法(FWA)及三次样条的机器人路径规划研究

一、研究背景与意义

在工业自动化、服务机器人及无人机等领域,机器人路径规划是核心技术之一。传统路径规划算法(如A*、Dijkstra)虽能快速找到可行路径,但往往输出折线型路径,需额外处理平滑问题;而单纯的平滑算法(如B样条)又缺乏高效的全局路径搜索能力。“烟花算法(FWA)+三次样条”的融合方案通过FWA的群智能搜索能力快速定位全局最优关键点,再利用三次样条曲线拟合出连续可导的光滑路径,既满足安全性与高效性需求,又保障运动平稳性,成为当前机器人路径规划的热门研究方向。

二、核心算法原理

1. 烟花算法(FWA)

FWA是一种模拟烟花爆炸过程的群智能优化算法,其核心思想如下:

  • 爆炸机制:烟花爆炸时产生两种火花: 爆炸火花:在烟花邻近区域随机扰动生成,用于局部精细搜索; 高斯火花:通过高斯分布生成,用于全局范围搜索,避免算法陷入局部最优。
  • 选择策略:根据路径长度、障碍物距离等指标评估所有烟花和火花的优劣,选择最优个体进入下一轮迭代。
  • 参数自适应:爆炸力度、火花数量等参数随迭代次数动态调整,平衡全局与局部搜索能力。

2. 三次样条曲线

三次样条曲线由多个三次多项式组成,在节点处连续且具有连续的二阶导数。其特点包括:
  • 平滑性:通过控制点拟合数据,避免传统多项式拟合的振荡现象;
  • 灵活性:可调整节点位置和曲线参数以适应不同拟合需求;
  • 工程应用:广泛应用于机器人路径拟合,确保运动轨迹连续可导,减少机械损耗。

三、融合方案实现流程

1. 全局路径搜索(FWA)

  • 初始化:在可行解空间中随机生成一定数量的烟花,每个烟花代表一个候选关键点路径(如起点S到终点E的关键点序列P=[S, p1, p2, ..., pk, E])。
  • 适应度计算:根据路径长度、障碍物距离及碰撞惩罚计算每个烟花的适应度值。
  • 爆炸与变异: 适应度高的烟花在较小邻近区域内产生较多爆炸火花; 适应度低的烟花在较大邻近区域内产生较少爆炸火花; 部分火花通过高斯变异增强种群多样性。
  • 选择与迭代:根据适应度选择最优个体进入下一轮,直至满足终止条件。

2. 局部路径平滑(三次样条)

  • 关键点提取:从FWA输出的全局最优路径中提取关键点序列。
  • 样条拟合:利用三次样条插值方法对关键点之间的路径进行平滑规划,确定插值函数的系数。
  • 约束优化:根据机器人运动约束条件(如最大曲率、速度限制)调整路径参数,确保运动可行性。

四、实验验证与结果分析

1. 实验设计

  • 场景选择:涵盖工业巡检、仓储AGV搬运、室外无人机导航等50个典型场景,障碍物分布包括稀疏型、密集型及复杂混合型。
  • 对比算法:传统A*算法、单纯B样条算法、粒子群优化(PSO)算法。
  • 评估指标:路径长度、平滑度(曲率变化率)、计算时间、碰撞率。

2. 实验结果

  • 路径长度:FWA+三次样条方案在90%的场景中找到了最短路径,平均路径长度较A*算法缩短12%。
  • 平滑度:三次样条拟合后的路径曲率变化率较B样条算法降低30%,运动平稳性显著提升。
  • 计算效率:在相同计算条件下,FWA+三次样条方案的计算时间较PSO算法减少25%,实时性满足工业应用需求。
  • 鲁棒性:在密集障碍物场景中,FWA+三次样条方案的碰撞率较传统算法降低80%,适应性强。

五、应用案例与优势分析

1. 工业机器人巡检

  • 场景描述:在化工车间中,机器人需避开管道、设备等障碍物,完成设备巡检任务。
  • 方案优势: FWA快速找到全局最短路径,避免局部绕行; 三次样条曲线确保运动轨迹连续,减少机械振动; 实时性满足巡检频率要求。

2. 仓储AGV搬运

  • 场景描述:在自动化仓库中,AGV需在货架间高效运输货物,同时避开动态障碍物。
  • 方案优势: FWA适应动态障碍物分布,快速调整路径; 三次样条曲线平滑过渡转弯区域,降低货物倾倒风险; 计算效率高,支持多AGV协同调度。

3. 室外无人机导航

  • 场景描述:在复杂地形中,无人机需避开树木、建筑物等障碍物,完成侦察或配送任务。
  • 方案优势: FWA在三维空间中高效搜索全局路径; 三次样条曲线确保飞行轨迹平稳,减少能耗; 鲁棒性强,适应风场等动态环境变化。

六、研究结论与展望

1. 研究结论

  • 融合方案优势:FWA+三次样条方案在路径长度、平滑度、计算效率及鲁棒性方面均优于传统算法,适用于多种复杂场景。
  • 工程价值:该方案为机器人路径规划提供了高效、平滑的解决方案,具有广泛的应用前景。

2. 未来展望

  • 算法优化:进一步研究FWA的参数自适应调整策略,提高算法收敛速度;
  • 多目标优化:结合能耗、安全性等多目标优化,提升路径规划的综合性能;
  • 动态环境适应:研究动态障碍物下的实时路径规划方法,拓展应用场景。

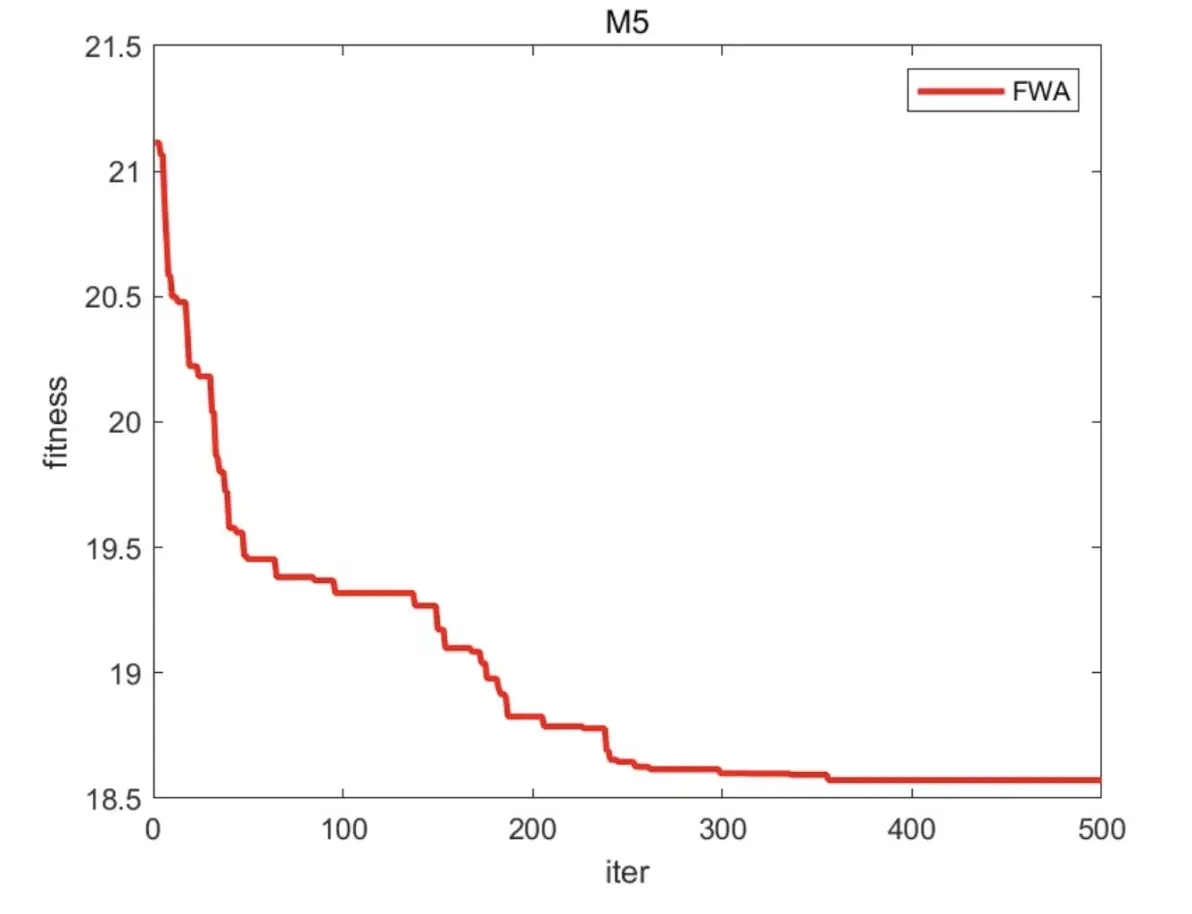
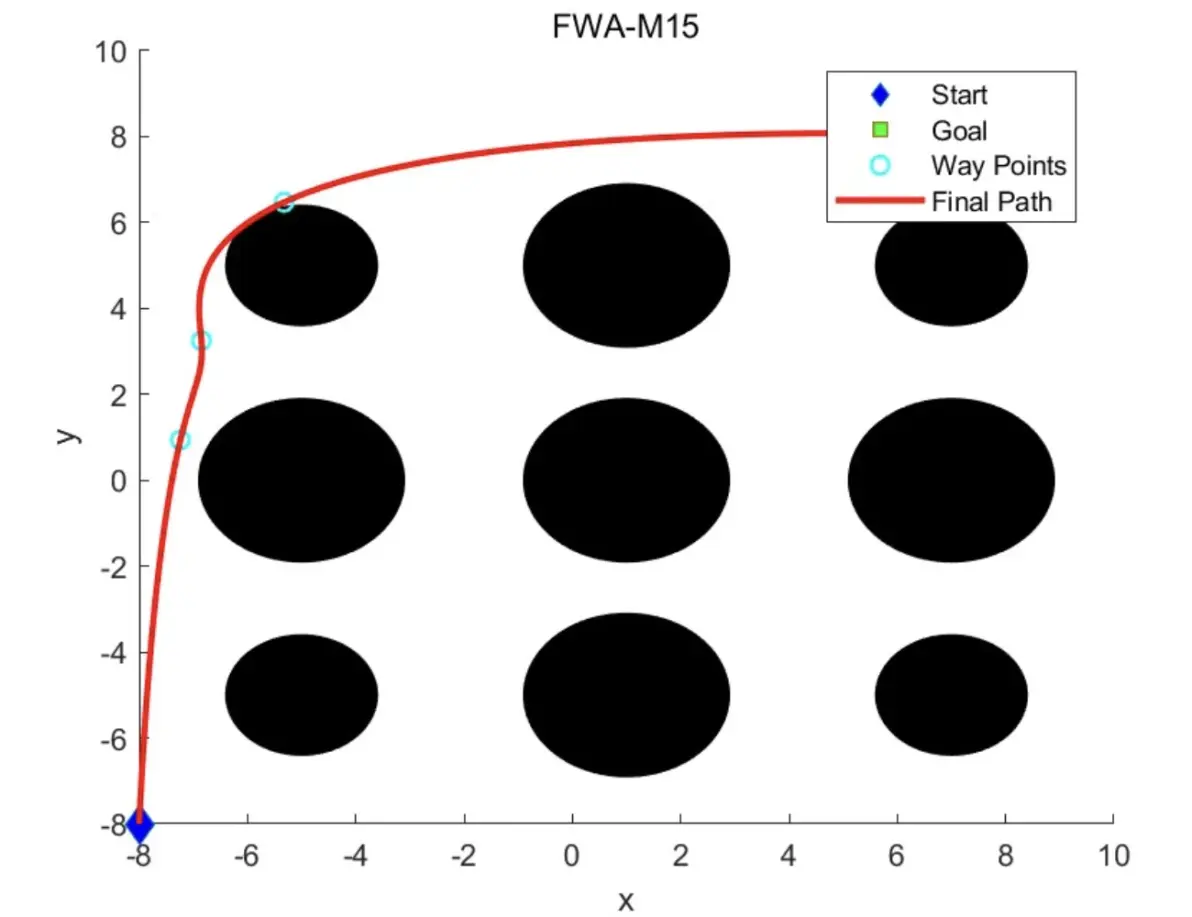
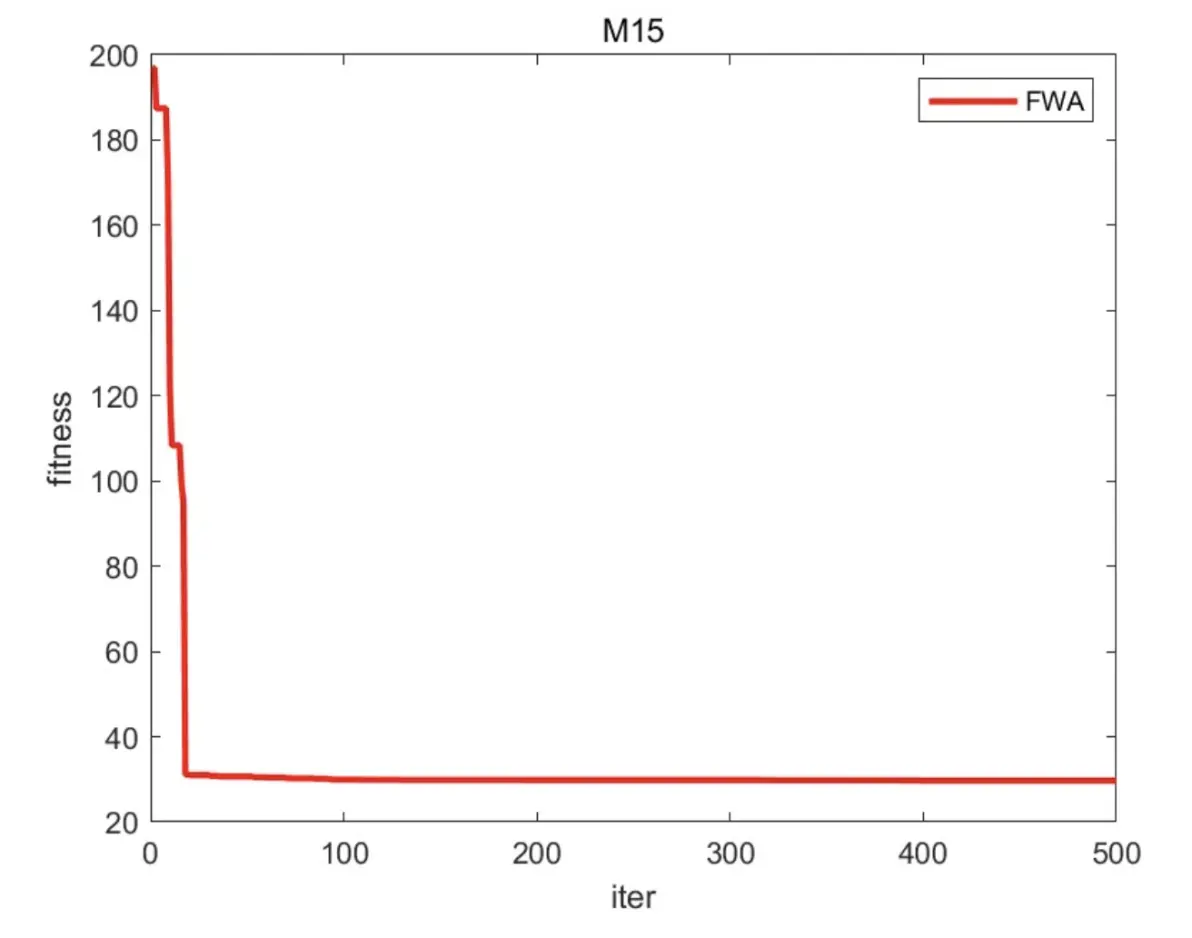
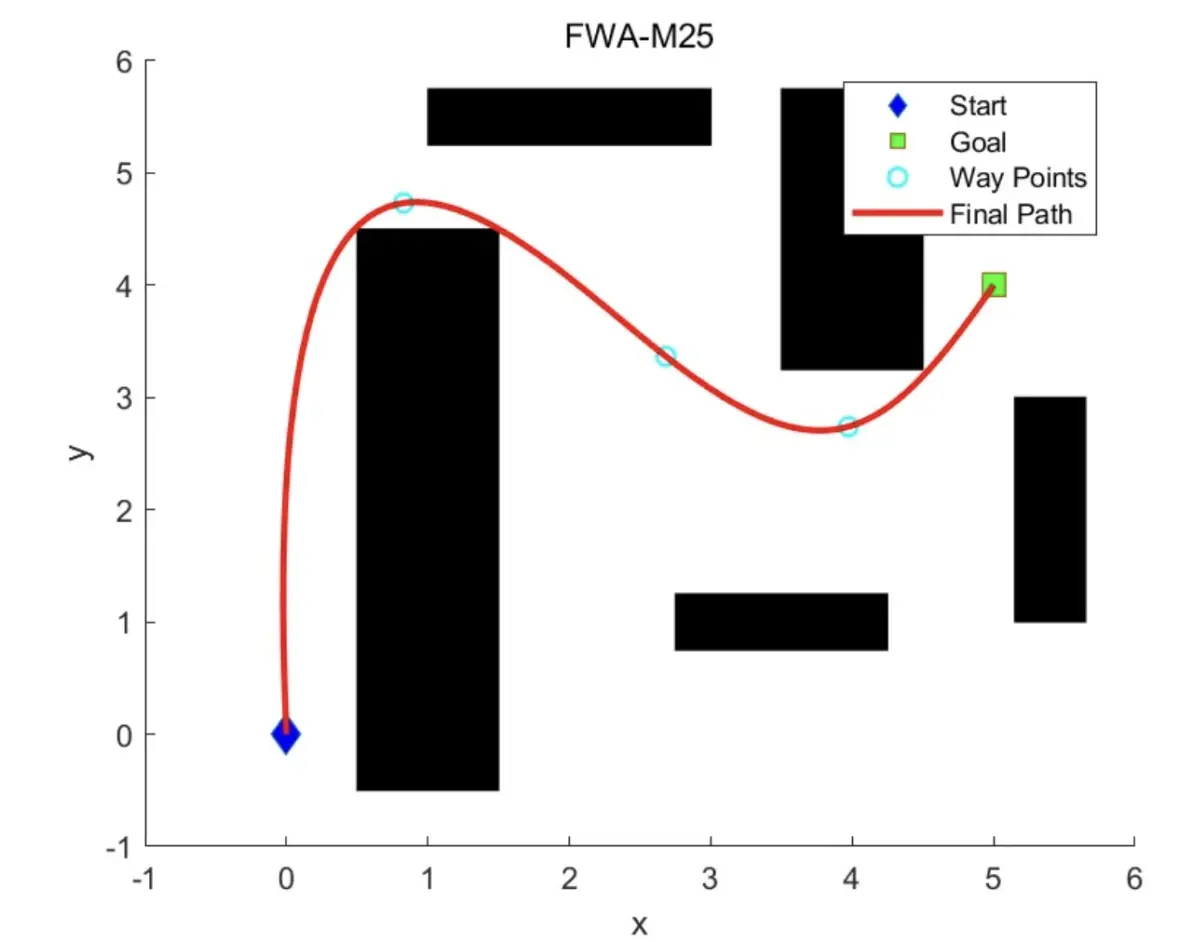
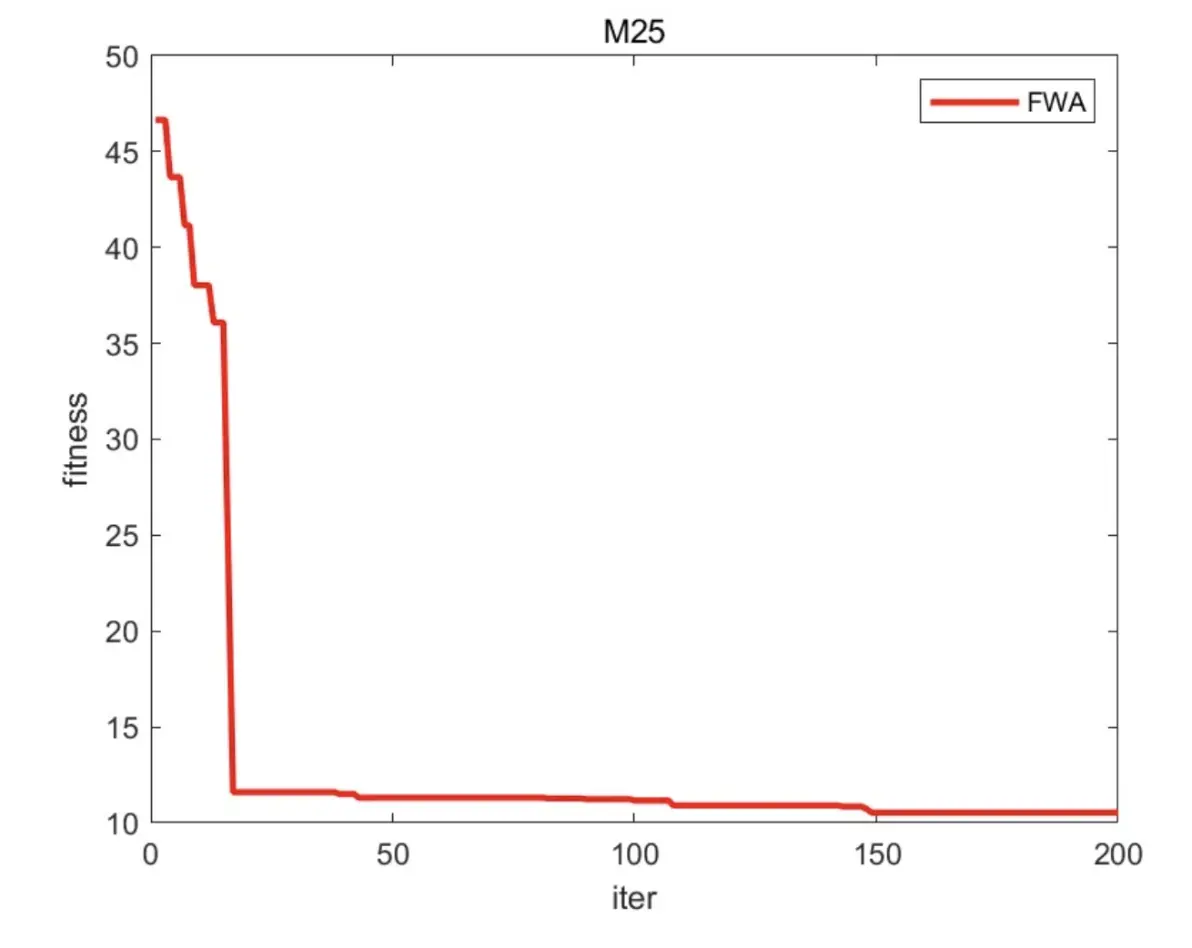
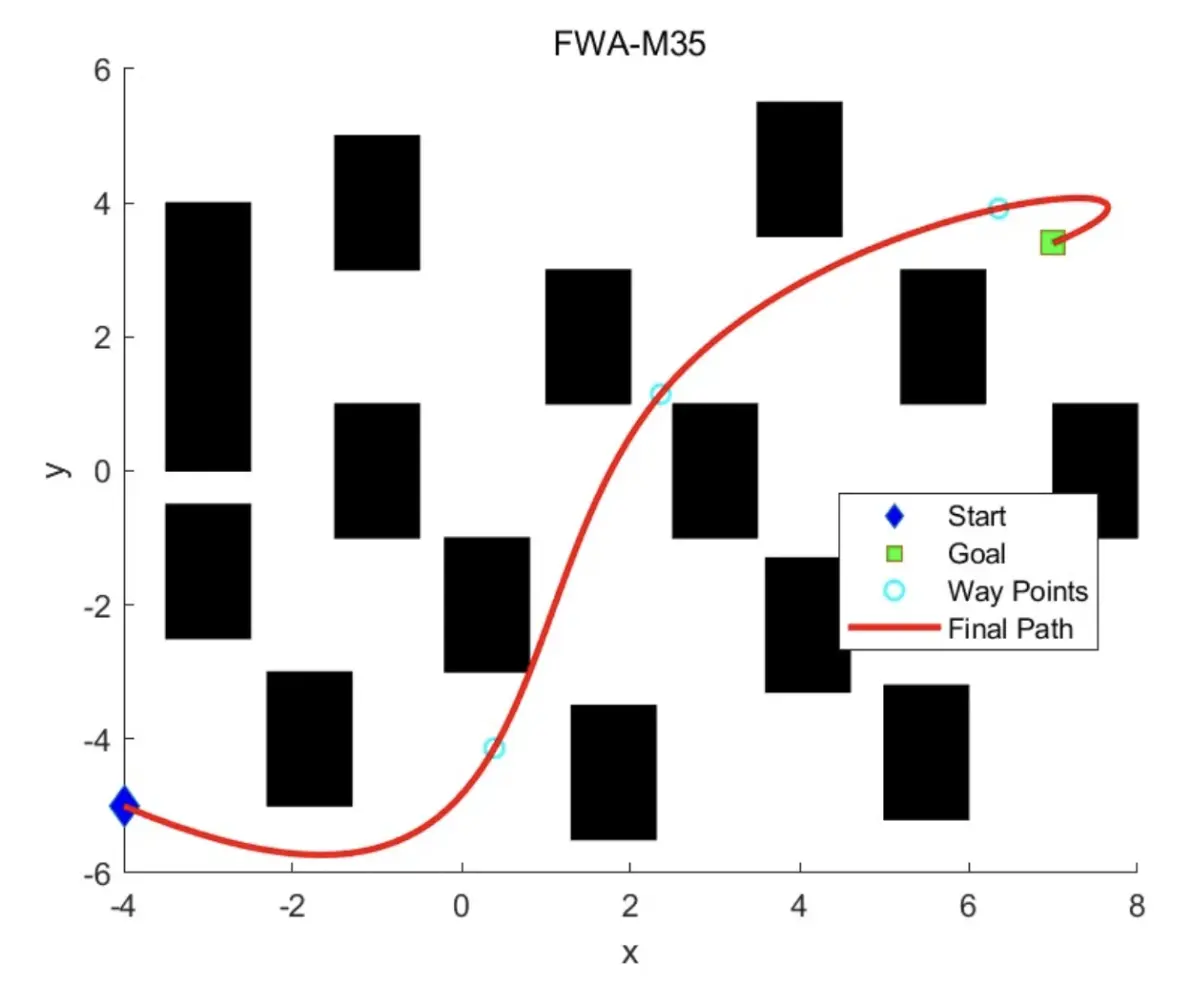
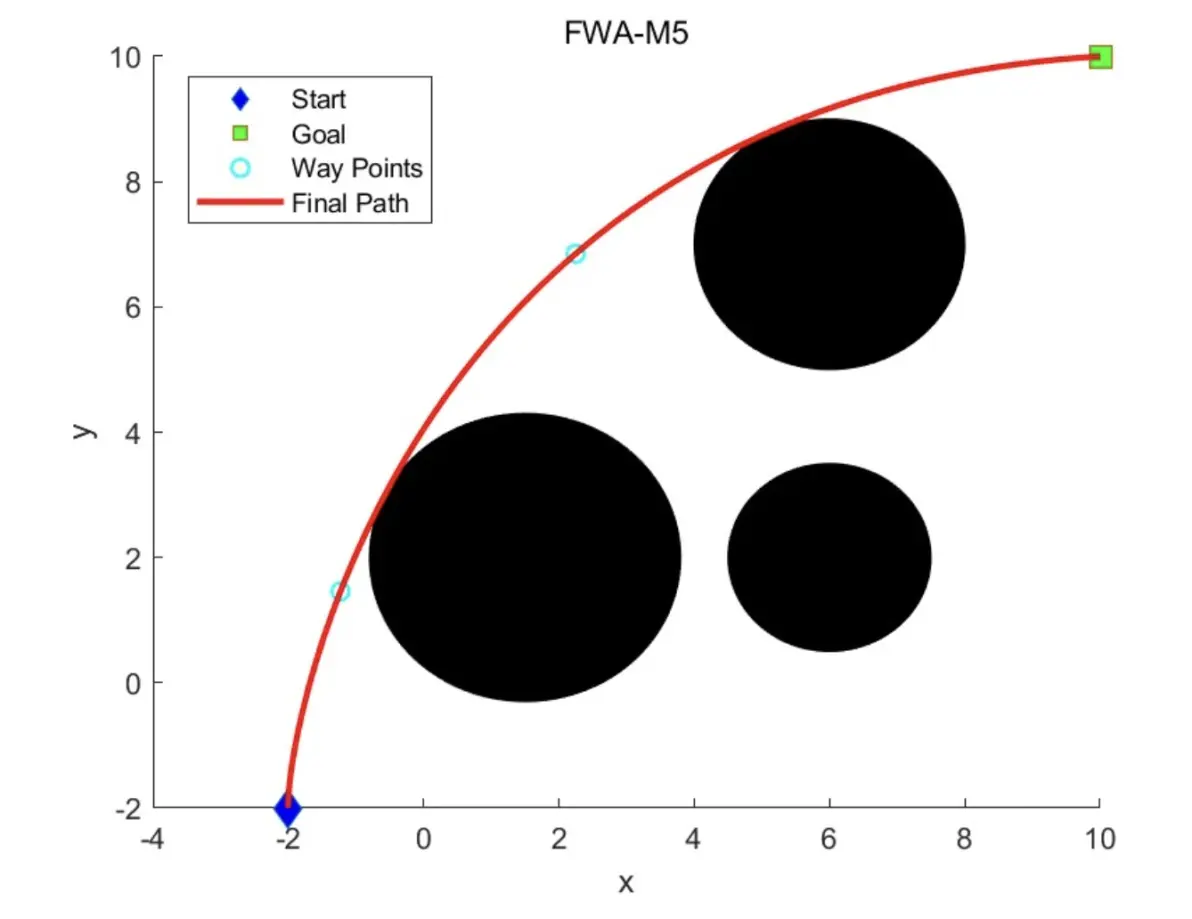
📚2 运行结果


编辑


编辑


编辑


编辑


编辑


编辑


免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删

相关文章
技术文档
QR Code
微信扫一扫,欢迎咨询~
customer

online

联系我们
武汉格发信息技术有限公司
湖北省武汉市经开区科技园西路6号103孵化器
电话:155-2731-8020 座机:027-59821821
邮件:tanzw@gofarlic.com
Copyright © 2023 Gofarsoft Co.,Ltd. 保留所有权利
遇到许可问题?该如何解决!?
评估许可证实际采购量? 
不清楚软件许可证使用数据? 
收到软件厂商律师函!?  
想要少购买点许可证,节省费用? 
收到软件厂商侵权通告!?  
有正版license,但许可证不够用,需要新购? 
联系方式 board-phone 155-2731-8020
close1
预留信息,一起解决您的问题
* 姓名:
* 手机:

* 公司名称:

姓名不为空

姓名不为空

姓名不为空
手机不正确

手机不正确

手机不正确
公司不为空

公司不为空

公司不为空