软件

产品


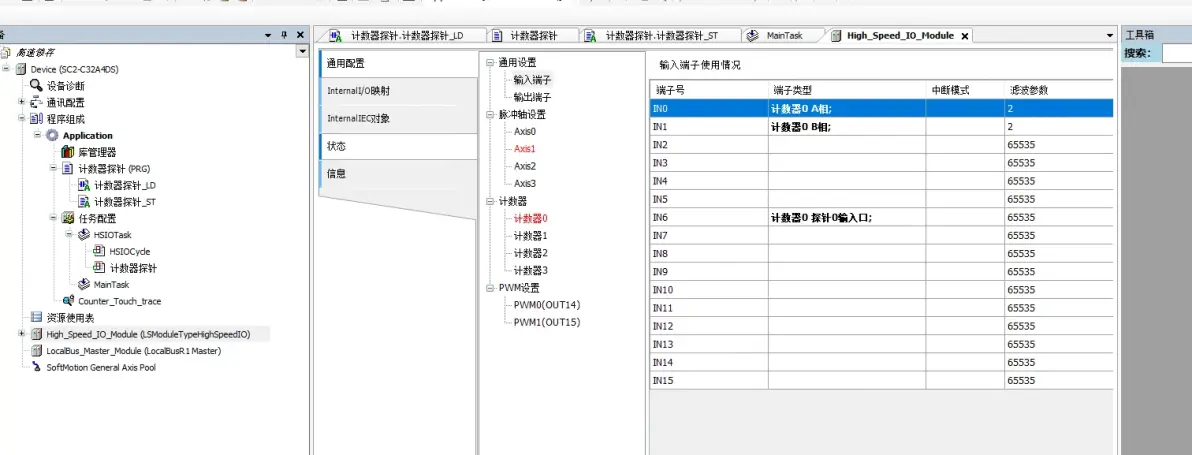
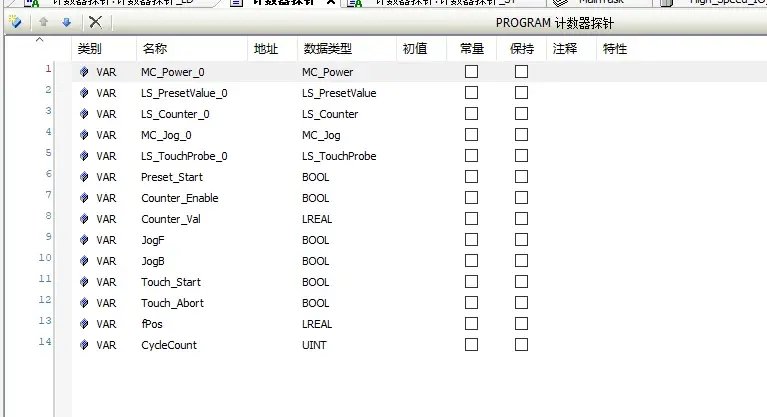
//轴使能
MC_Power_0(Axis:=Axis_1, Enable:=1, bRegulatorOn:=1, bDriveStart:=1,
Status=>, bRegulatorRealState=>, bDriveStartRealState=>, Busy=>, Error=>, ErrorID=> );
//JOG运动
MC_Jog_0(Axis:= Axis_1, JogForward:= JogF, JogBackward:= JogB, Velocity:= 2000, Acceleration:= 20000, Deceleration:= 20000,
Jerk:= 200000, Busy=> , CommandAborted=> , Error=> , ErrorId=> );
//预设计数器的计数值
LS_PresetValue_0(Axis:= LS_Encoder, xExecute:= Preset_Start, xAbort:= , eTriggerType:= ,
fPresetValue:= 0, xDone=> , xBusy=> , xCommandAborted=> ,
xError=> , eErrorID=> );
//计数器指令
LS_Counter_0(Axis:= LS_Encoder, xEnable:= Counter_Enable, xValid=> , xBusy=> , xError=> ,
eErrorID=> , fValue=> Counter_Val, fFrequency=> , eDir=> );
//SC2-C本体探针指令 设置:计数器0,探针0,上升沿有效,连续触发模式
LS_TouchProbe_0(Axis:= LS_Encoder, xExecute:= Touch_Start, xAbort:= Touch_Abort, eTriggerType:= 0, eTriggerMode:= 1,
xWindowOnly:= , fFirstPos:= , fLastPos:= , xDone=> , xBusy=> , xCommandAborted=> ,
xError=> , eErrorID=> , fPosPostion=> fPos, fNegPostion=> , uiCycleCount=> CycleCount);
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020