软件

产品


【思考题?】
在新能源汽车自动化生产线中,使用CODESYS的PLC进行CAN通讯编程、报文解析比较多。
你知道PLC与新能源汽车CAN通讯有哪些类型?各自应用场景是什么吗?
【答疑解惑】
模式1、正常模式 【 Normal 】
PLC项目中用这个模式。
模式2、回环模式 【 LoopBack 】
发送有效:数据能正常发送到CAN总线。数据发出后,也会反馈到自己的输入端,如果能通过筛选器规则,则会被自己接收到。这个模式只能接收到自己发出数据,不能接收总线上的其他数据。
模式3、静默模式 【 Silent 】
发送无效,此模式只能发送隐性位(1),不能发送显性位(0),所以对总线不会产生影响。能接收总线上的数据帧、远程帧,但接收后发出的显性位(确认位、过载标志、主动错误标志),并不能作用到总线上。这个模式用途:测试筛选器规则、监听与分析总线数据。
模式4、静默回环模式 【 Silent_LoopBack】
是 CAN PLC控制器的一种特殊工作状态,它将 回环模式 与 静默监听模式 的特性结合起来,实现 自发自收 的同时 完全不影响物理总线。在该模式下,MCU 发送的报文会直接回到自身接收缓冲区,但不会真正发到总线上,也不会参与仲裁。
【个人简介】
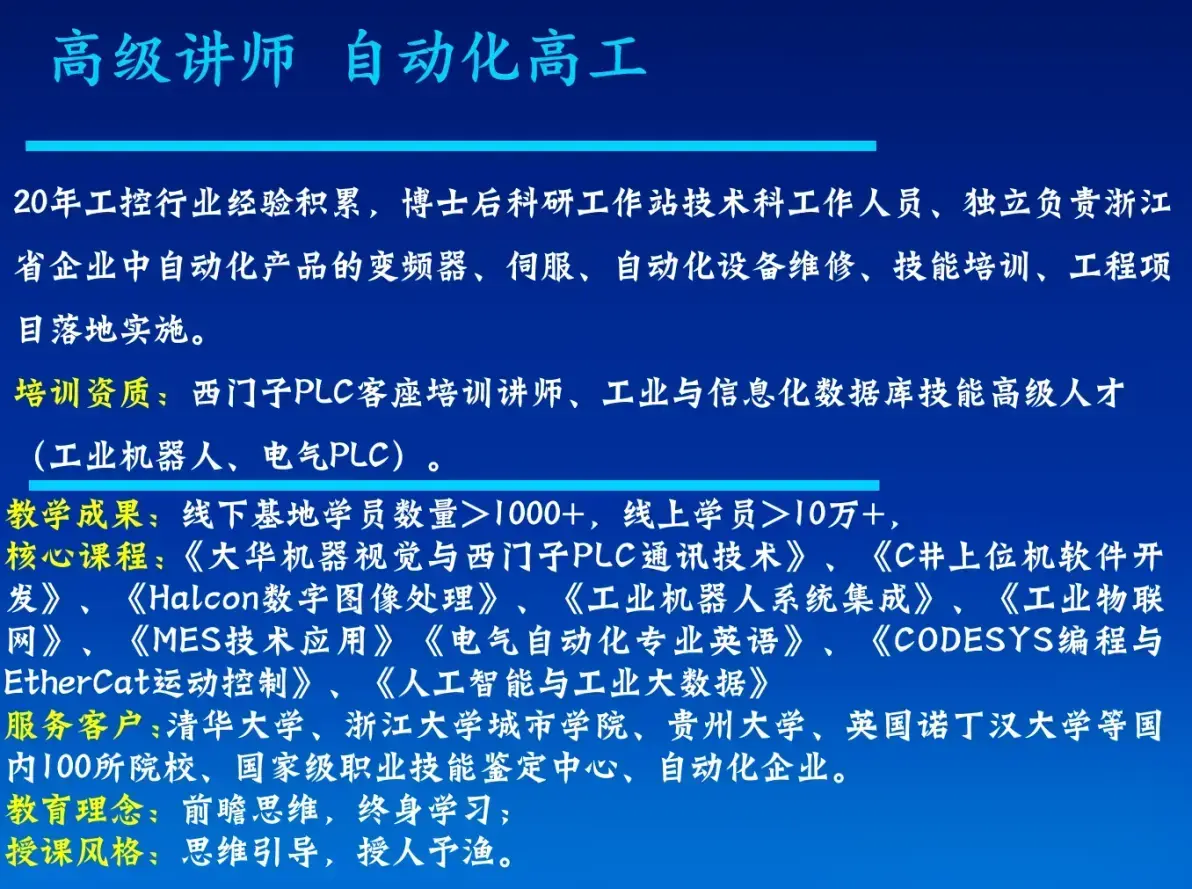
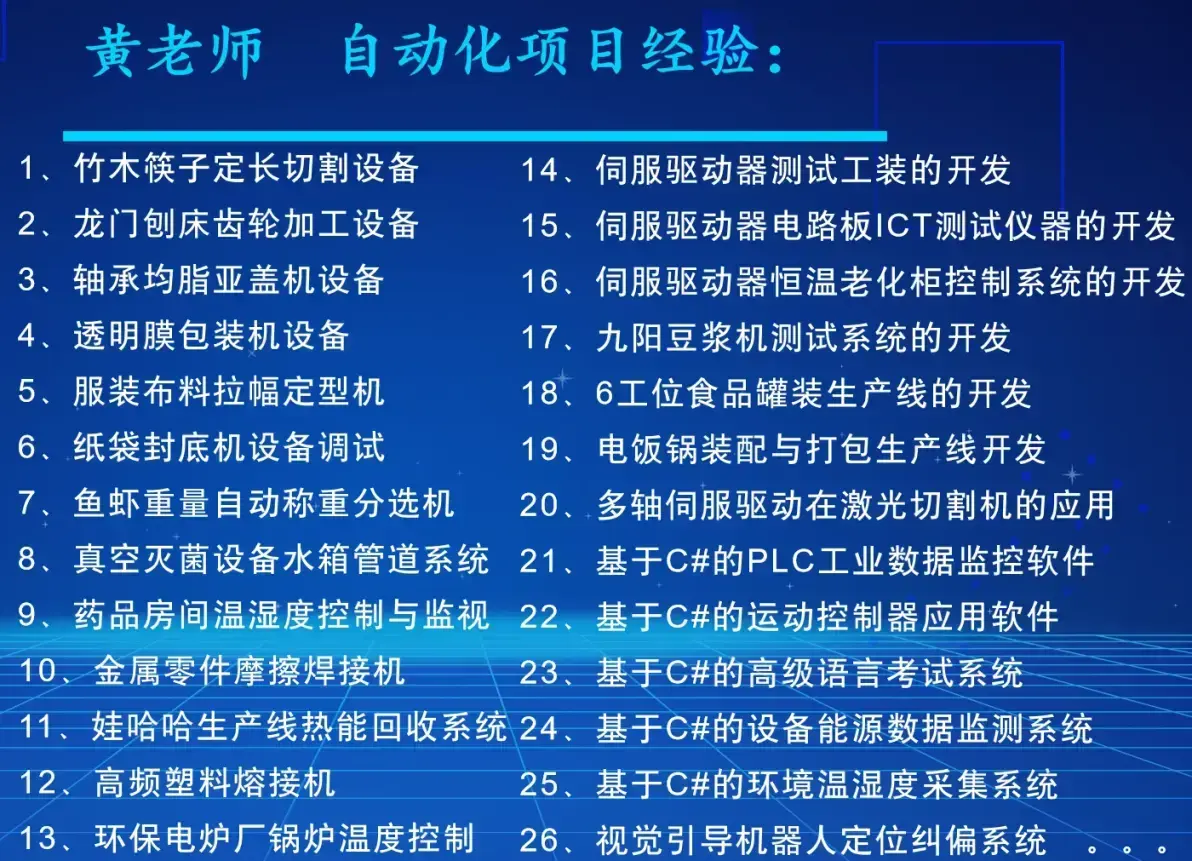
黄工入行工控行业已经20年了,面向大学老师、企业工程师、学习爱好者开展PLC、机器视觉、工业机器人、上位机软件开发的技能培训,PLC、工业机器人、机器视觉等自动化项目也做了几百个。
想提升技能的朋友 ,可以关注下我的B站 工控小黄人。如果这篇文章对你有帮助,欢迎私信UP主,V (18058717751) 与小编进行技术交流、学习,记得点赞、投币、留言,转发,让更多的朋友们受益。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020