


软件

产品


00:16 无补偿器的系统
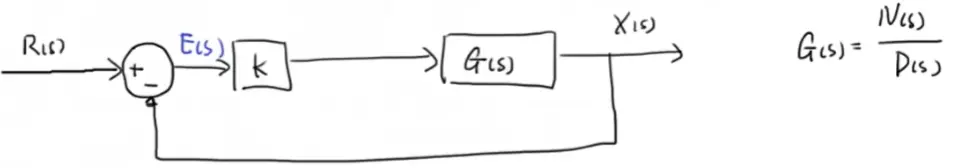
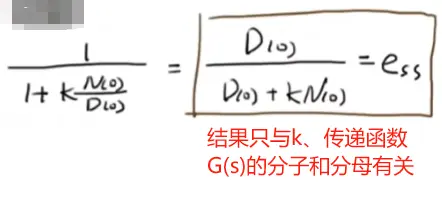
系统结构图如下,增益k,传递函数G(s)=N(s)/D(s)
误差E(s)为:
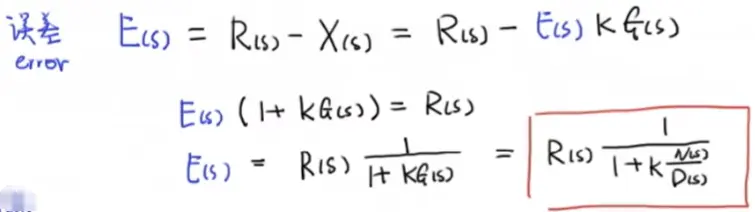
当输入为单位阶跃(r=1)即R(s)=1/s时,误差E(s)为:
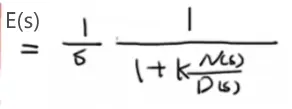
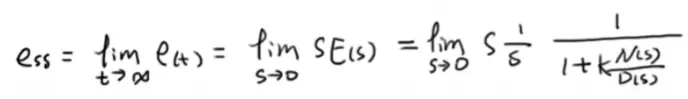
应用终值定理,得到稳态误差ess:
01:56 给出具体的传递函数
分子为1,分母为(s+2)(s+1)
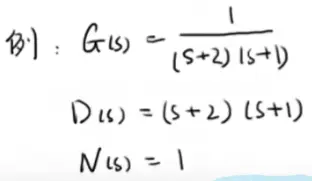
再次应用终值定理,并令k=2,得到稳态误差为0.5
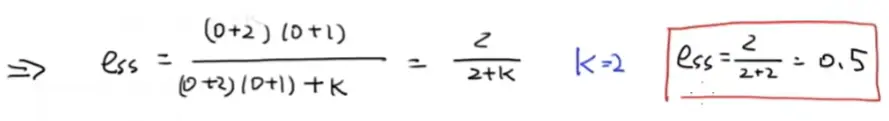
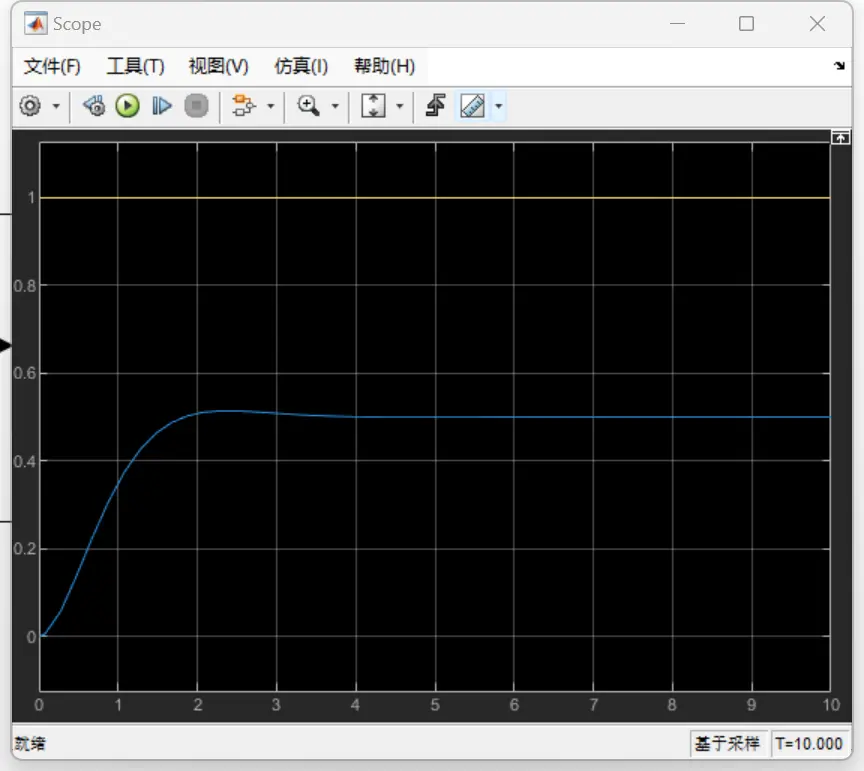
可以看出,当没有加入滞后补偿器的时候,存在稳态误差。下图为输入与响应:
03:19 为系统添加补偿器
从公式中可以看出,想要减小稳态误差,需要
减小

在其分母的第二项乘上一个分数(在特定位置乘上分数,方便实际操作),则误差Ec(s)变为
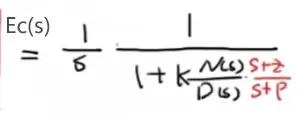
稳态误差essc变为
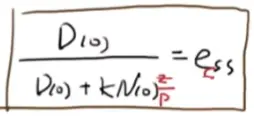
如果想让essc变小,那么等式右侧分母部分的第二项要变大,即z/p > 1 —> |z| > |p|
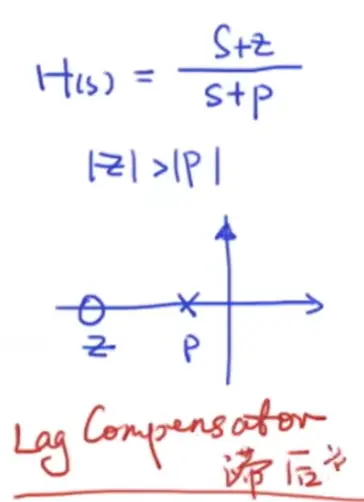
04:47 滞后补偿器
若|z| > |p|,则该零极点在复平面上的位置如下所示,零点在极点右侧。
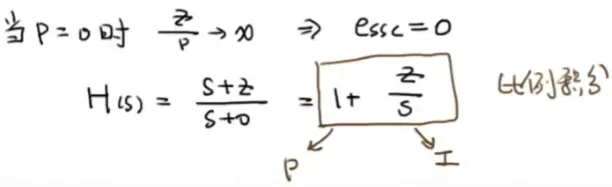
当极点p=0,补偿器可以视为PI控制器:
05:49 设计补偿器
设计补偿器,使得稳态误差essc=0.1:
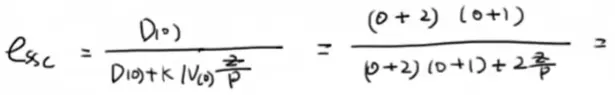
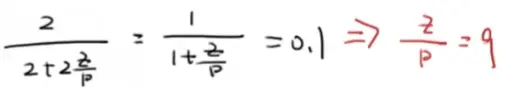
可得z/p=9
z,p可分别赋值如下:
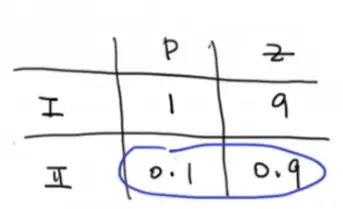
得到Ⅰ,Ⅱ的响应
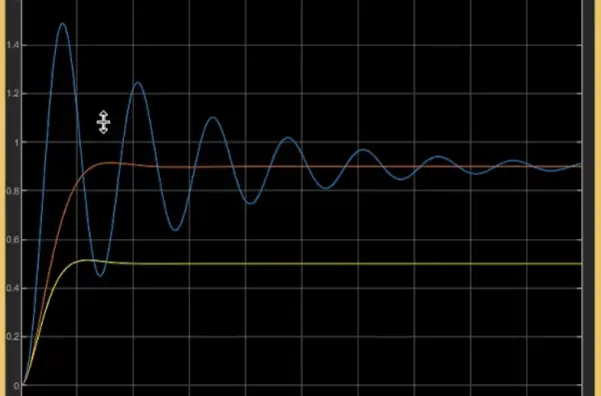
黄线为原系统,蓝线为Ⅰ,橙线为Ⅱ,可以看出Ⅱ和原系统差别不大,没有超调;Ⅰ存在超调
从根轨迹的角度出发,看两者的区别:
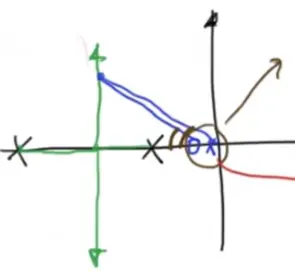
图中所示为Ⅱ,设计的零极点均靠近虚轴,由于根轨迹上的点满足:零点到根的夹角和-极点到根的夹角和=180°,所以Ⅱ不会对原系统产生太大的影响。由此可以得出设计滞后补偿器的结论:
滞后补偿器的零极点位置要尽可能靠近虚轴
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




