


软件

产品


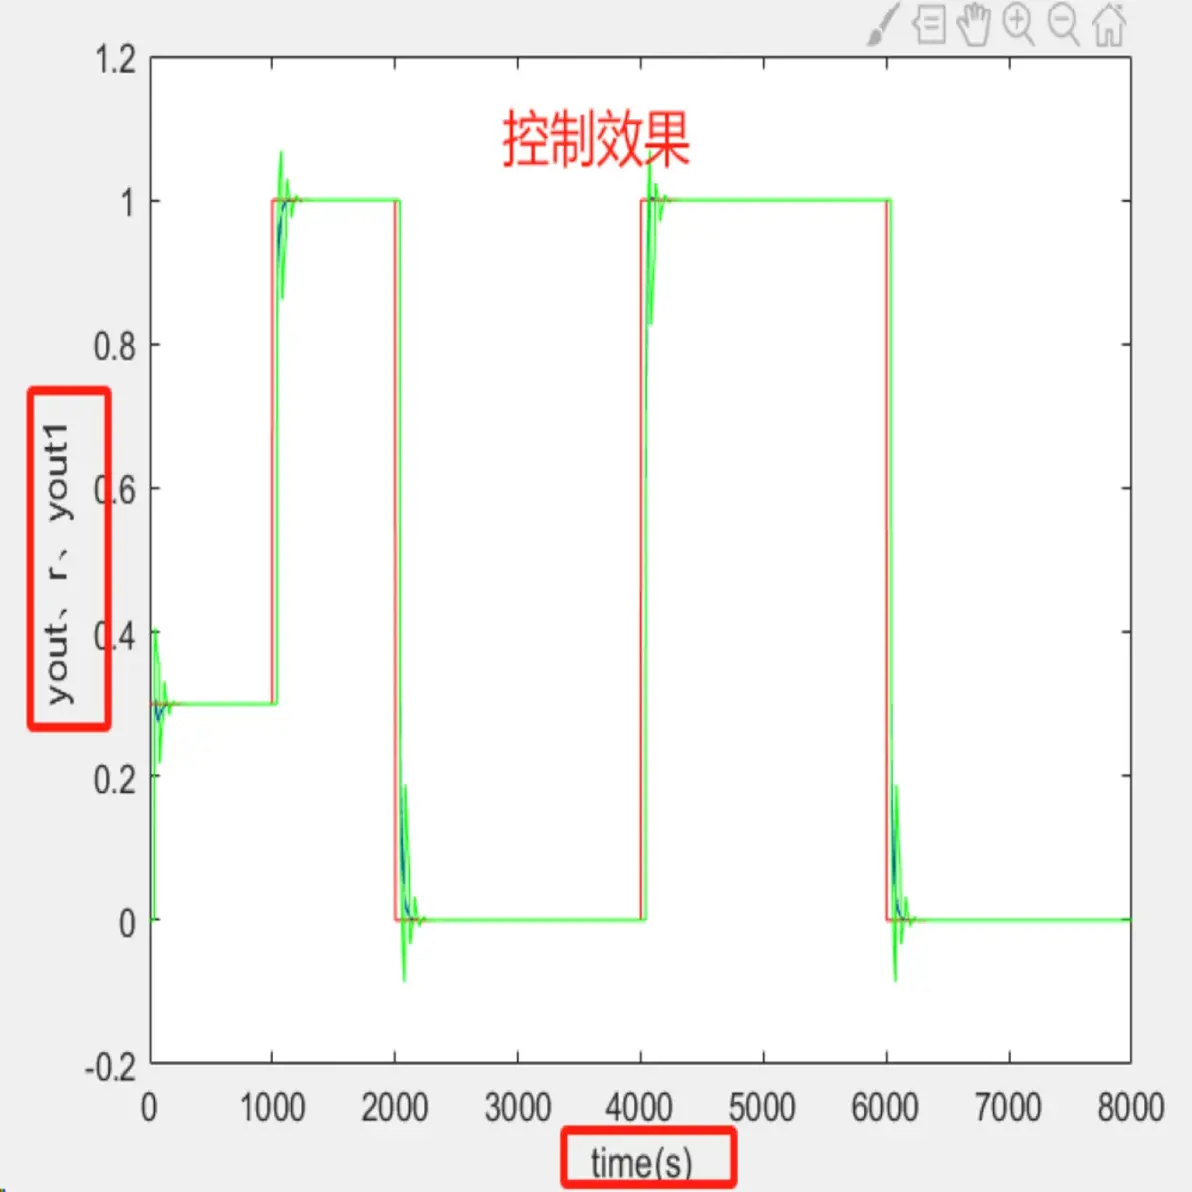
基于matlab的多模型加权自适应控制器,对于非线性时变工业过程对象,建立模型集来覆盖被控对象动态特性,分别建立相应的内模控制器,在系统变工况运行时,进行多模型加权自适应控制,与传统单内模控制相比,控制效果明显提高。程序已调通,可直接运行。
程序下载链接:网页链接
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




