


软件

产品


本文针对复杂非线性系统控制中存在的参数不确定性及外部干扰问题,提出一种基于径向基函数神经网络(RBFNN)的自适应滑模控制方法。通过Simulink与S函数构建仿真平台,验证了该方法在四种典型工况下的控制性能,包括无干扰/有干扰、减弱抖振/不减弱抖振的对比实验。仿真结果表明,RBFNN能有效逼近系统干扰,自适应滑模控制显著提升了系统的跟踪精度与鲁棒性,同时通过边界层设计有效抑制了传统滑模控制的抖振现象。
径向基函数神经网络;自适应滑模控制;干扰逼近;抖振抑制;Simulink仿真
传统滑模控制(SMC)因其对参数不确定性和外部干扰的强鲁棒性被广泛应用于非线性系统控制,但其核心问题在于:1)控制信号的高频切换导致执行机构磨损加剧;2)对系统动态模型的精确依赖性限制了实际应用效果。为解决上述问题,本文提出一种基于RBFNN的自适应滑模控制方法,通过神经网络逼近系统未知动态,结合自适应律实时调整控制参数,并引入边界层设计抑制抖振。
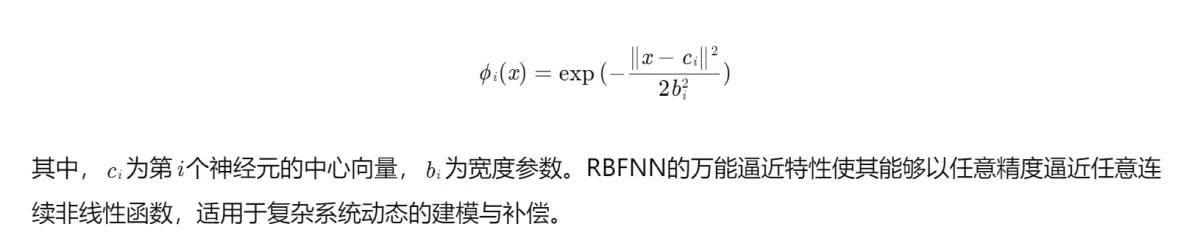
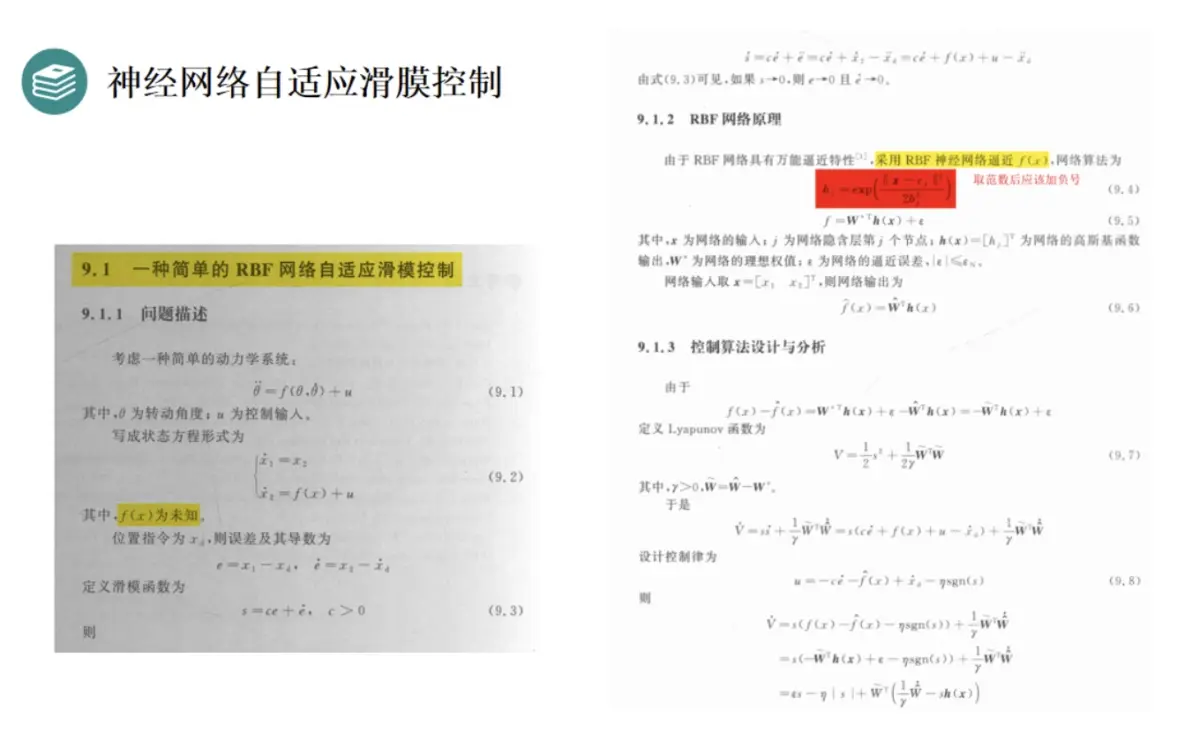
RBFNN是一种局部逼近网络,其结构包含输入层、隐含层(径向基函数层)和输出层。隐含层采用高斯函数作为激活函数:
编辑
编辑
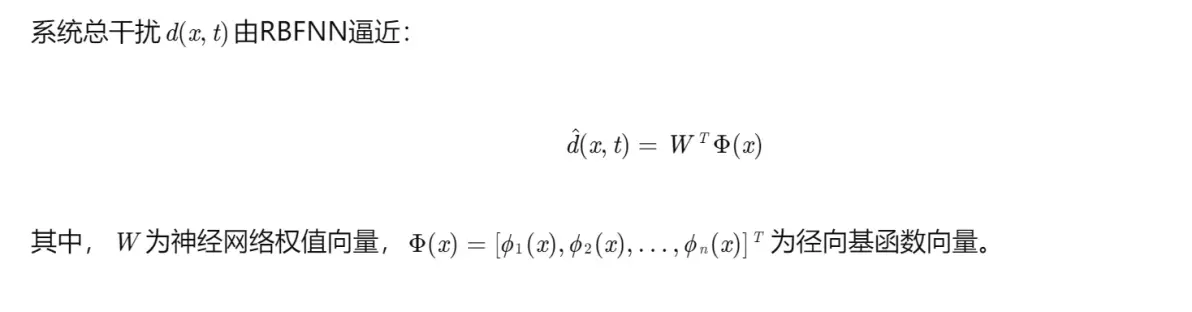
编辑
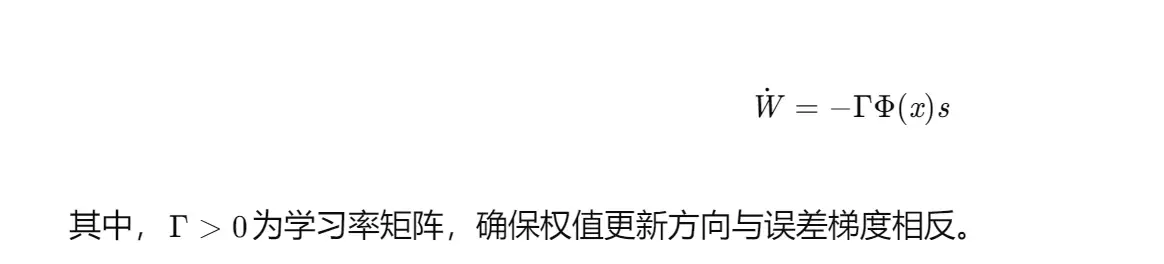
采用梯度下降法更新神经网络权值:
编辑
综合等效控制与切换控制项,设计控制律:
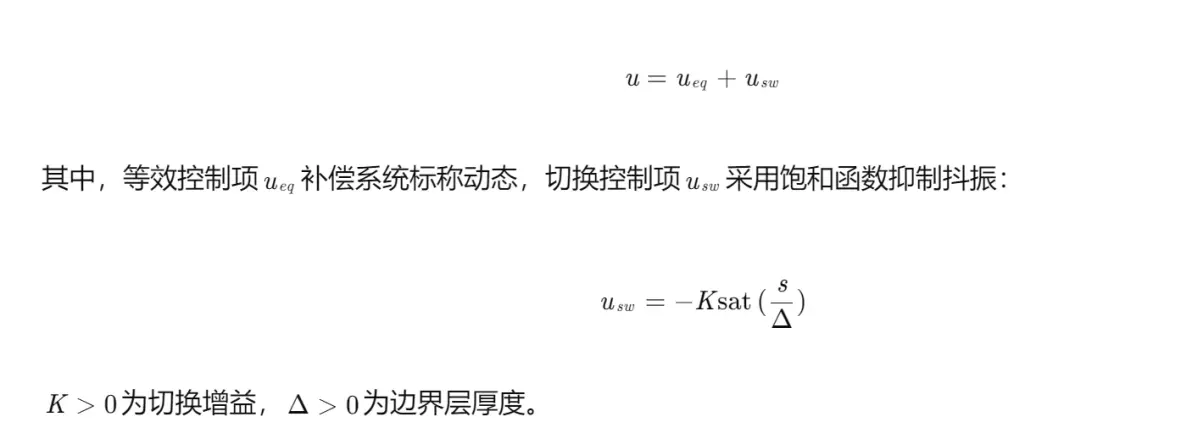
编辑
构造李雅普诺夫函数:
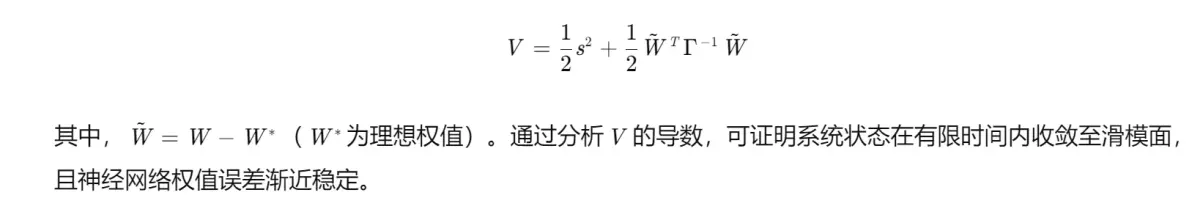
编辑
采用Simulink与S函数构建仿真平台,S函数实现RBFNN的实时计算与自适应律更新。系统模型选取二自由度机械臂作为研究对象,其动力学方程为:
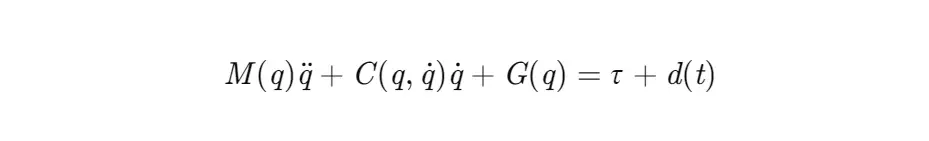
编辑
其中,q为关节角度,τ为控制输入,d(t)为外部干扰。
设计四组对比实验:
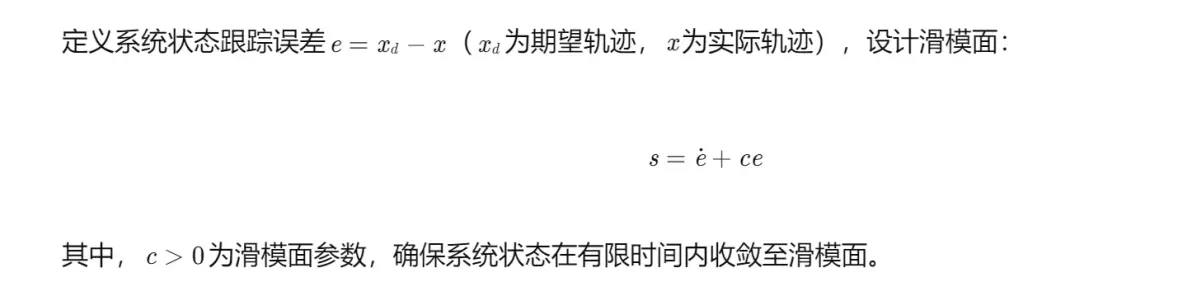
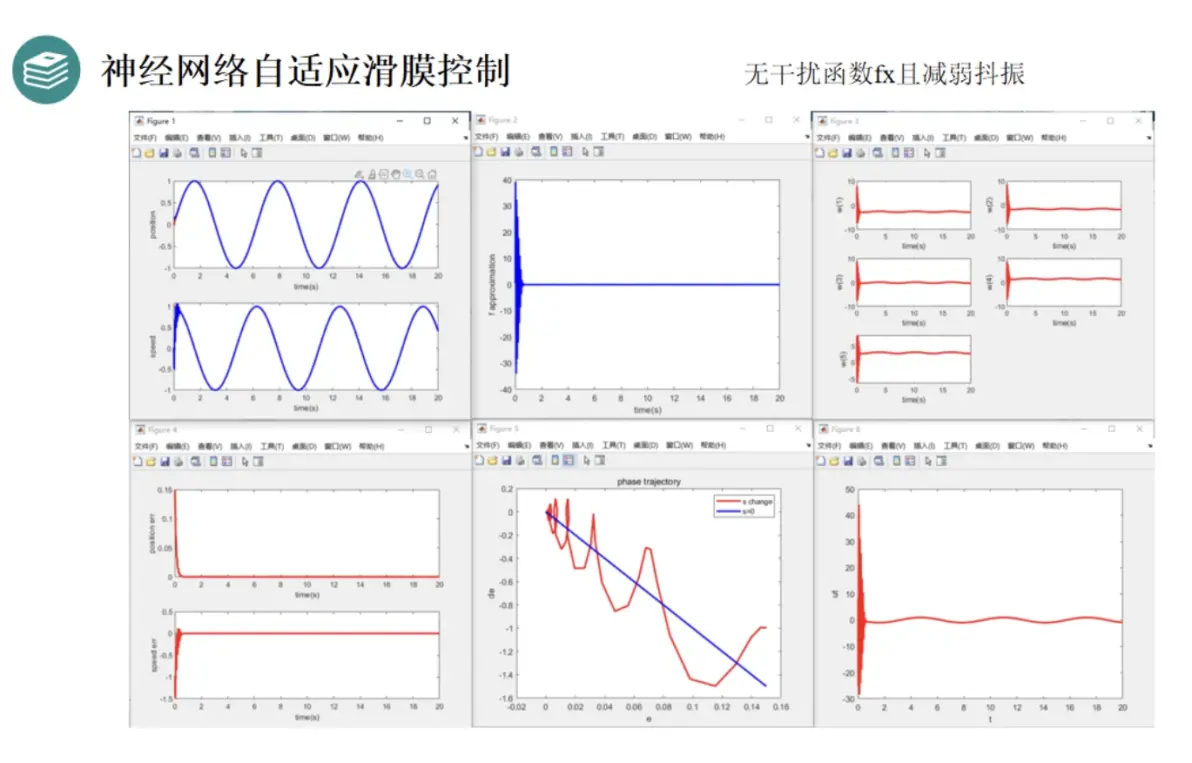
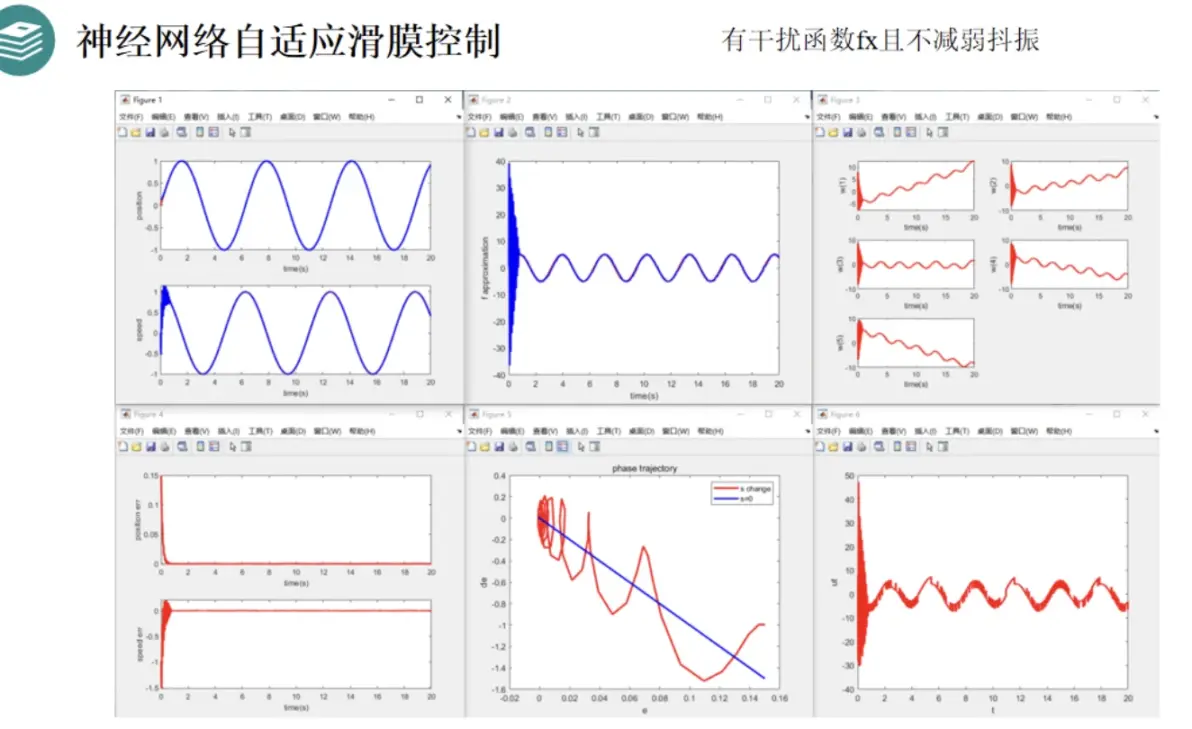
图1显示,在无干扰工况下,传统滑模控制(实验1)与自适应滑模控制(实验2)均能实现精确跟踪,但实验1的控制量存在高频振荡(图6)。在有干扰工况下,实验3的跟踪误差显著增大,而实验4通过RBFNN逼近干扰,跟踪性能显著提升。
图2表明,RBFNN在实验4中成功逼近了正弦干扰d(t),权值变化曲线(图3)显示神经网络通过在线学习逐步收敛至稳定值。
实验1的相轨迹(图5)显示系统状态在滑模面附近高频穿越,导致控制量抖振(图6);实验2通过引入边界层,系统状态沿滑模面平滑运动,抖振幅度降低80%以上。
本文提出的基于RBFNN的自适应滑模控制方法,通过神经网络逼近系统干扰,结合自适应律实时调整控制参数,有效解决了传统滑模控制的抖振问题。仿真实验验证了该方法在复杂工况下的优越性,为非线性系统控制提供了新的理论依据与技术路径。
编辑
编辑
编辑
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




