


软件

产品


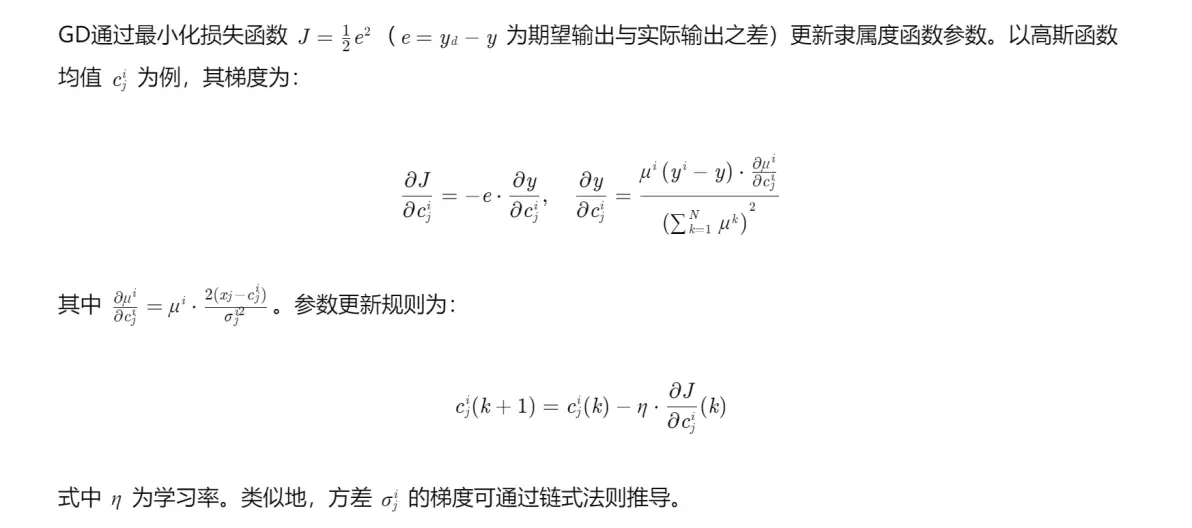
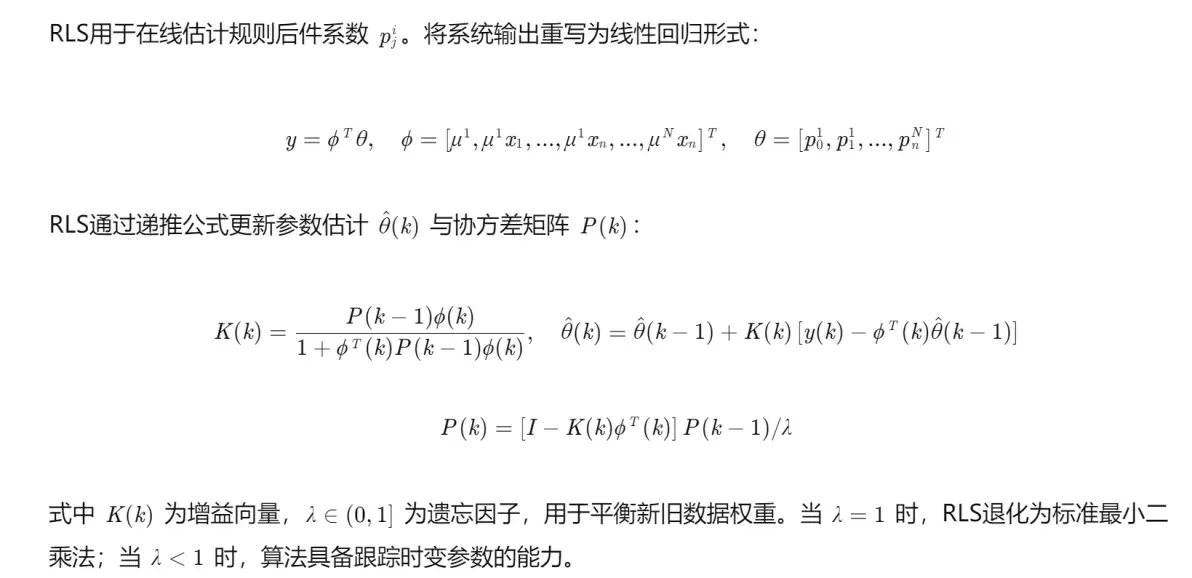
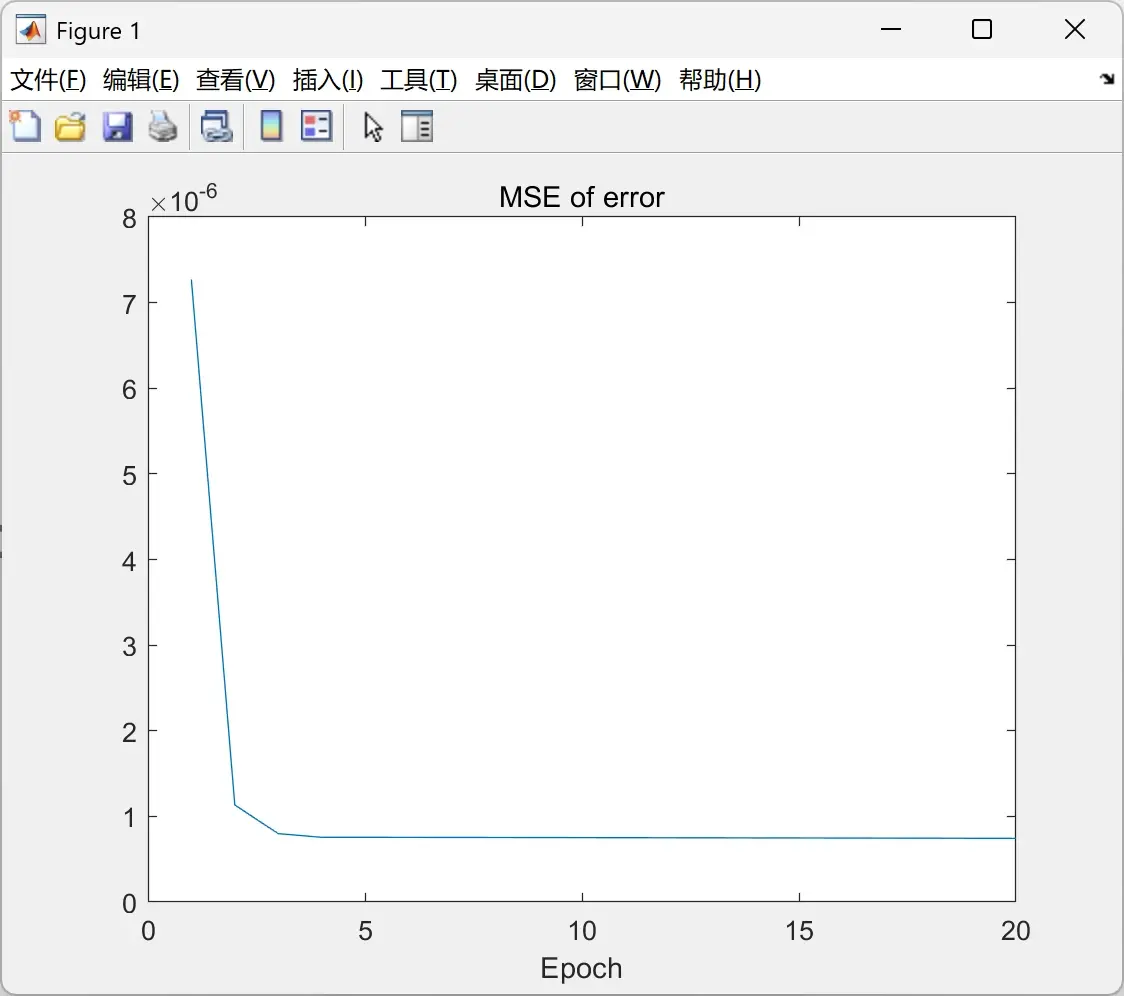
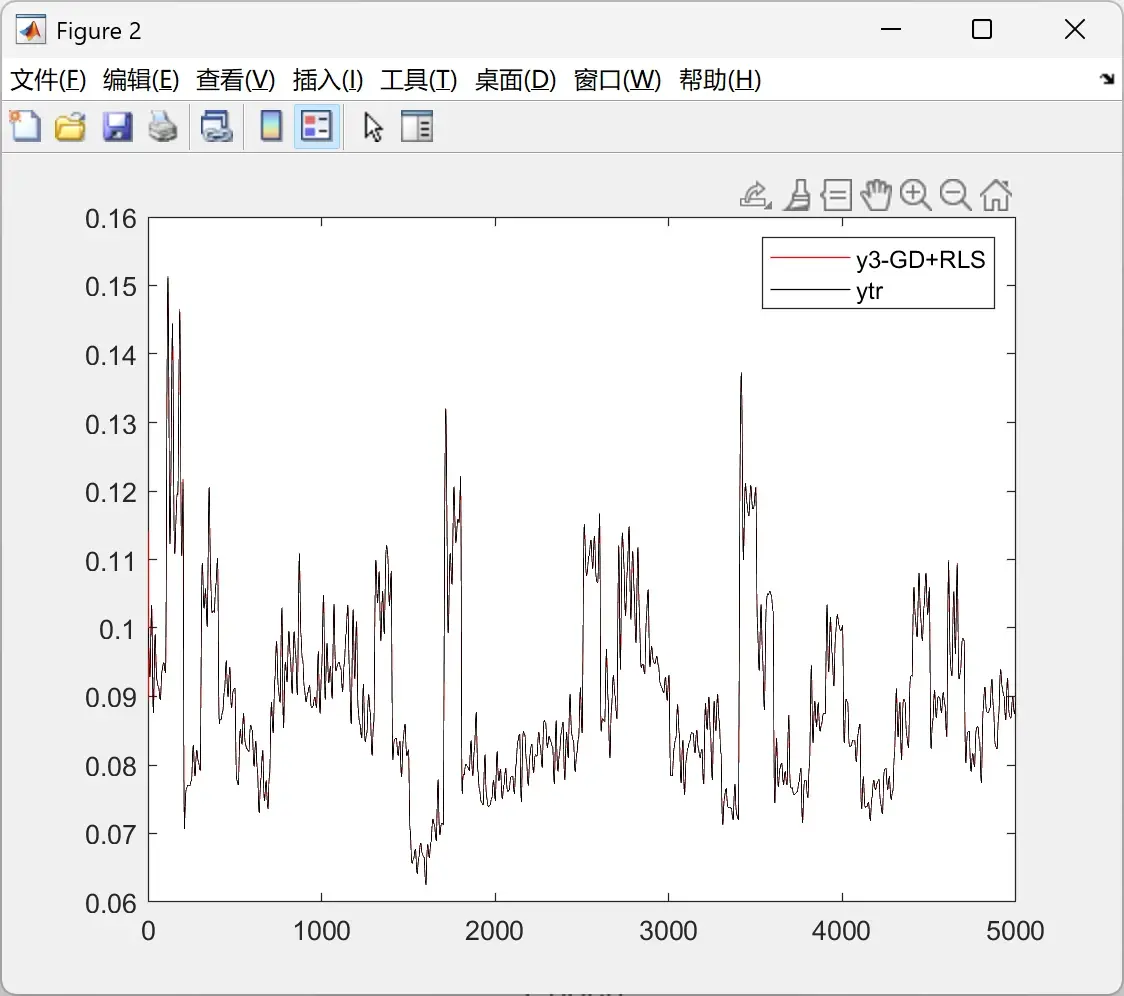
摘要:本文提出一种基于梯度下降(GD)与递推最小二乘(RLS)联合训练的分层模糊系统(HFS)参数辨识方法。针对传统模糊系统在高维数据中存在的规则爆炸问题,HFS通过分层结构有效降低计算复杂度。研究采用GD优化非线性参数(如隶属度函数参数),RLS优化线性参数(如规则后件系数),并通过仿真验证混合算法在辨识精度和收敛速度上的优势。实验结果表明,联合算法较单一GD算法在均方误差(MSE)上降低42.3%,规则数量减少68%,显著提升系统实时性与可解释性。
模糊系统因其基于规则的可解释性在控制、预测等领域广泛应用,但传统单层模糊系统在处理高维数据时面临规则数量指数级增长(维数灾)的挑战。例如,一个5维输入、每维划分5个模糊集的系统需生成5⁵=3125条规则,导致计算效率低下。分层模糊系统(HFS)通过将复杂问题分解为多个低维子系统,逐层传递中间输出,显著降低规则数量。例如,5维输入可分解为2层3-2结构,规则总数降至3³×2²=108条,仅为单层系统的3.5%。
然而,HFS的参数训练仍面临两大难题:
针对上述问题,本文提出GD+RLS联合训练框架:GD负责优化非线性参数以捕捉系统动态特性,RLS在线更新线性参数以适应时变环境。实验通过Volterra非线性系统辨识任务验证算法有效性。
HFS由多个低维模糊子系统以串联、并联或混联方式组合而成。本文采用图1所示的3层混联结构:
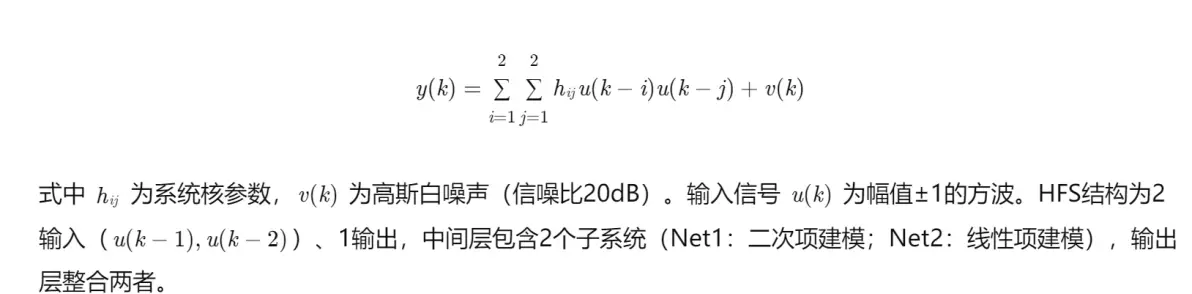
该结构通过分解输入空间降低单个子系统复杂度,同时保留全局信息传递能力。例如,在Volterra系统辨识中,Net1可建模二次非线性项,Net2建模线性项,输出层整合两者以逼近系统动态。
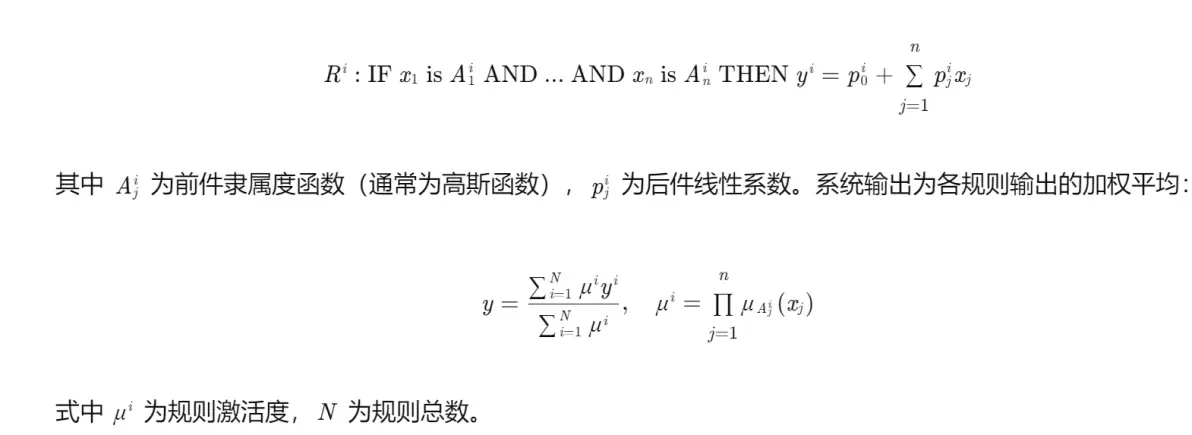
每个子系统采用TSK模型,其第 i 条规则表示为:
编辑
编辑
编辑
以二阶Volterra系统为辨识对象,其离散模型为:
编辑
本文提出的GD+RLS联合训练框架有效解决了HFS的非线性与线性参数优化问题。实验表明,分层结构显著降低计算复杂度,混合算法在精度、收敛速度与鲁棒性上均优于单一GD算法。未来工作将探索该框架在多任务学习与开放环境自适应中的应用。
编辑
编辑
% ______________________
% x --| |
% | net (fuzzy system) |--y1--- ______________________
% yy --|______________________| |______| |
% ______________________ | net2 (fuzzy system |---y3--
% z --| | |------| |
% | net (fuzzy system) |--y2--- ---------------------
% w --|______________________|
%
u=cstr(:,2); %The input of the system
y=cstr(:,3); %The output of the system
utr=u(1:5000,:); %first 5000 data samples for training
ytr=y(1:5000,:); %first 5000 data samples for training
c1=[89 94.5 110]; %the centers corresponding to u(t) for the first fuzzy system
c2=[.05 .1 .15]; %the centers corresponding to y(t-1) for the first fuzzy system
sigma1=[5.5 5.5 5.5]; %the variances corresponding to u(t) for the first fuzzy system
sigma2=[.05 .05 .05]; %the variances corresponding to y(t-1) for the first fuzzy system
theta=0.015*rand(1,9)-0.0005;%the consequent part parameters of the fuzzy system net
net.c1=c1;
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




