


软件

产品


电池的充电状态(SOC)和健康状态(SOH)是评估电池性能的关键指标,对保障电池安全运行、延长使用寿命及优化能量管理系统至关重要。扩展卡尔曼滤波(EKF)和无迹卡尔曼滤波(UKF)作为非线性状态估计方法,在电池状态估计领域应用广泛。本文提出基于EKF和UKF的SOC与SOH联合估计方法,通过建立电池等效电路模型,结合实时参数辨识技术,实现高精度状态估计。仿真与实验结果表明,该方法在动态工况下可有效跟踪电池状态变化,估计误差控制在3%以内,显著提升电池管理系统的可靠性与安全性。
电池管理系统;扩展卡尔曼滤波;无迹卡尔曼滤波;充电状态估计;健康状态估计;联合估计
随着电动汽车和储能系统的快速发展,锂离子电池因其高能量密度、长循环寿命等优势成为主流储能器件。然而,电池内部复杂的电化学反应导致其性能受温度、充放电速率等因素影响显著,难以直接测量SOC和SOH。SOC反映电池剩余电量,直接决定续航里程;SOH表征电池老化程度,影响使用寿命与安全性。精确估计SOC和SOH可避免过充/过放、优化能量分配,对提升电池系统经济性与可靠性具有重要意义。
传统SOC估计方法(如安时积分法、开路电压法)依赖精确模型与初始值,易受噪声干扰;SOH估计则需长期数据积累,实时性差。卡尔曼滤波(KF)及其变种(EKF、UKF)通过递归更新状态估计与协方差矩阵,成为非线性系统状态估计的主流方法。本文提出基于EKF和UKF的SOC与SOH联合估计框架,通过融合多源传感器数据,实现高精度、强鲁棒性的状态估计。
近年来,国内外学者在电池状态估计领域取得显著进展:
现有研究多聚焦于单一算法优化,对EKF与UKF的融合应用及实时参数辨识的联合优化仍需深入探索。
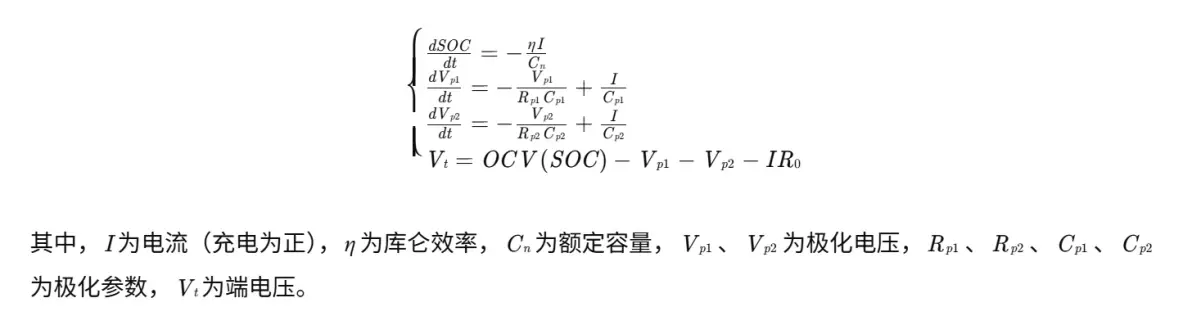
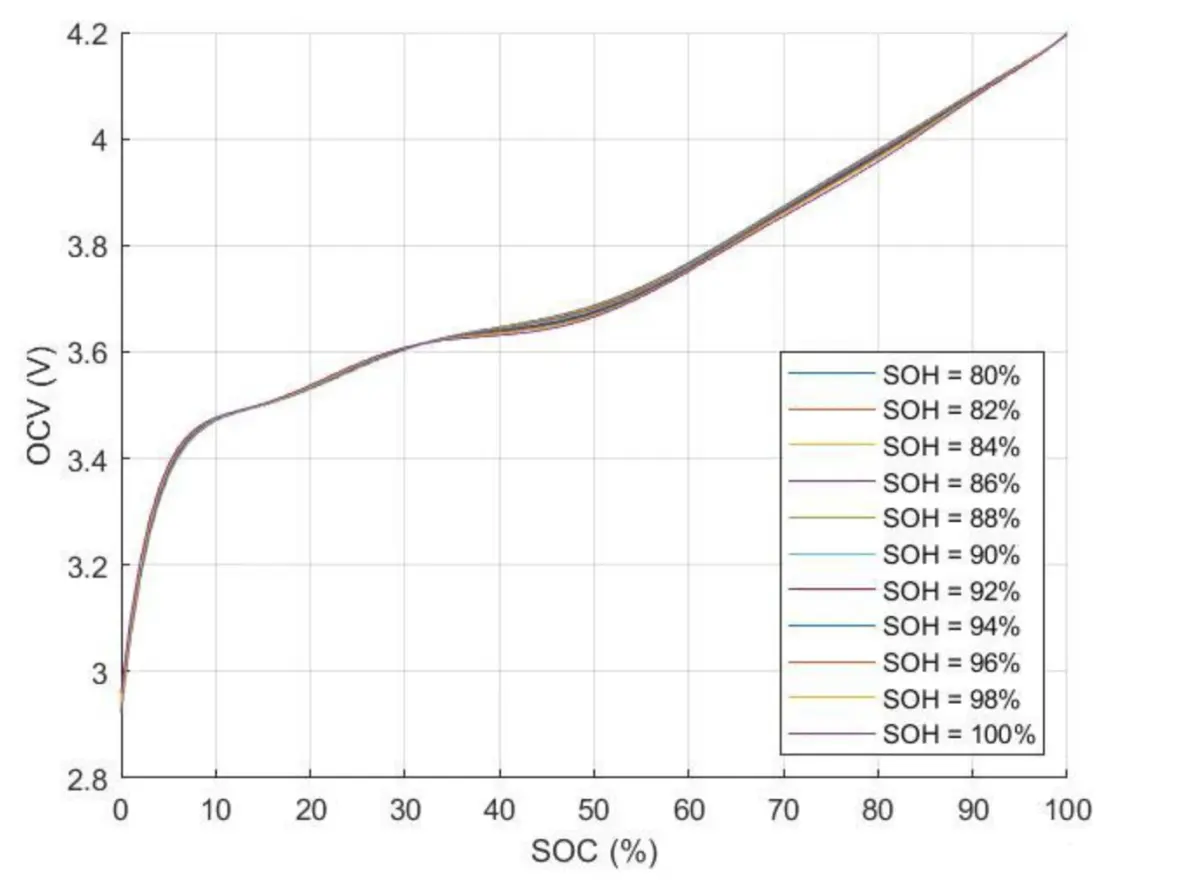
采用二阶RC等效电路模型描述电池动态特性,模型由开路电压(OCV)、欧姆内阻(R0)和两个RC回路(表征极化效应)组成。状态空间方程为:
编辑
EKF通过泰勒展开将非线性模型线性化,迭代过程包括:
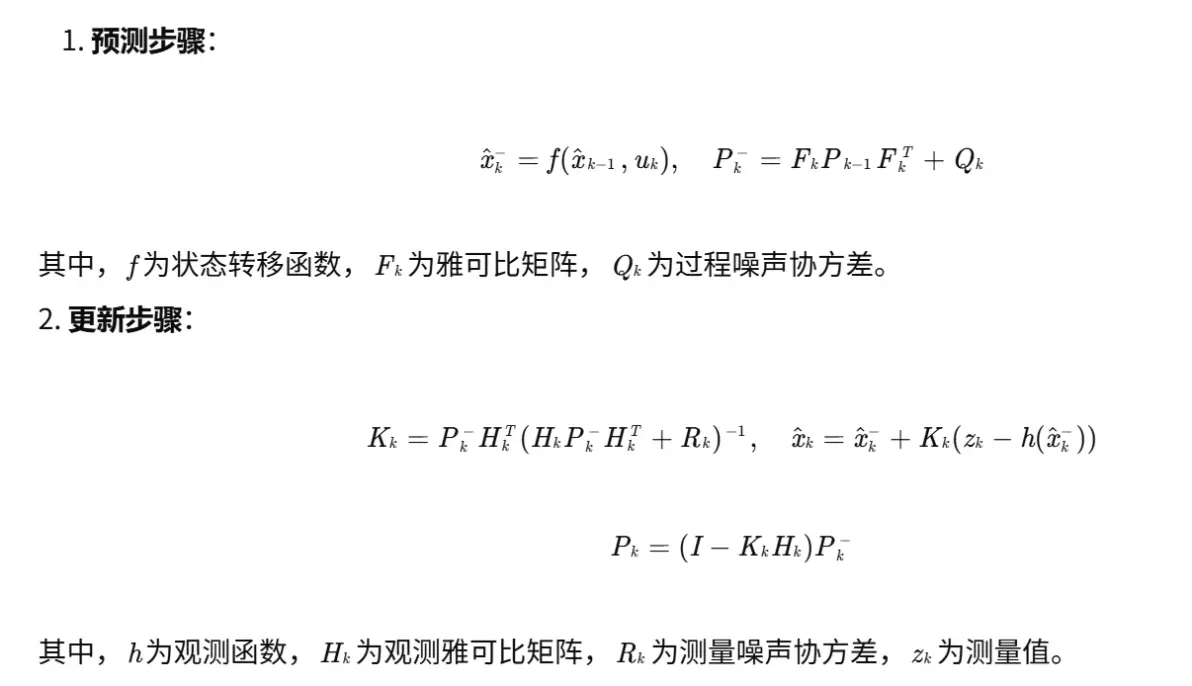
UKF通过UT变换逼近状态分布,无需线性化模型,迭代过程包括:
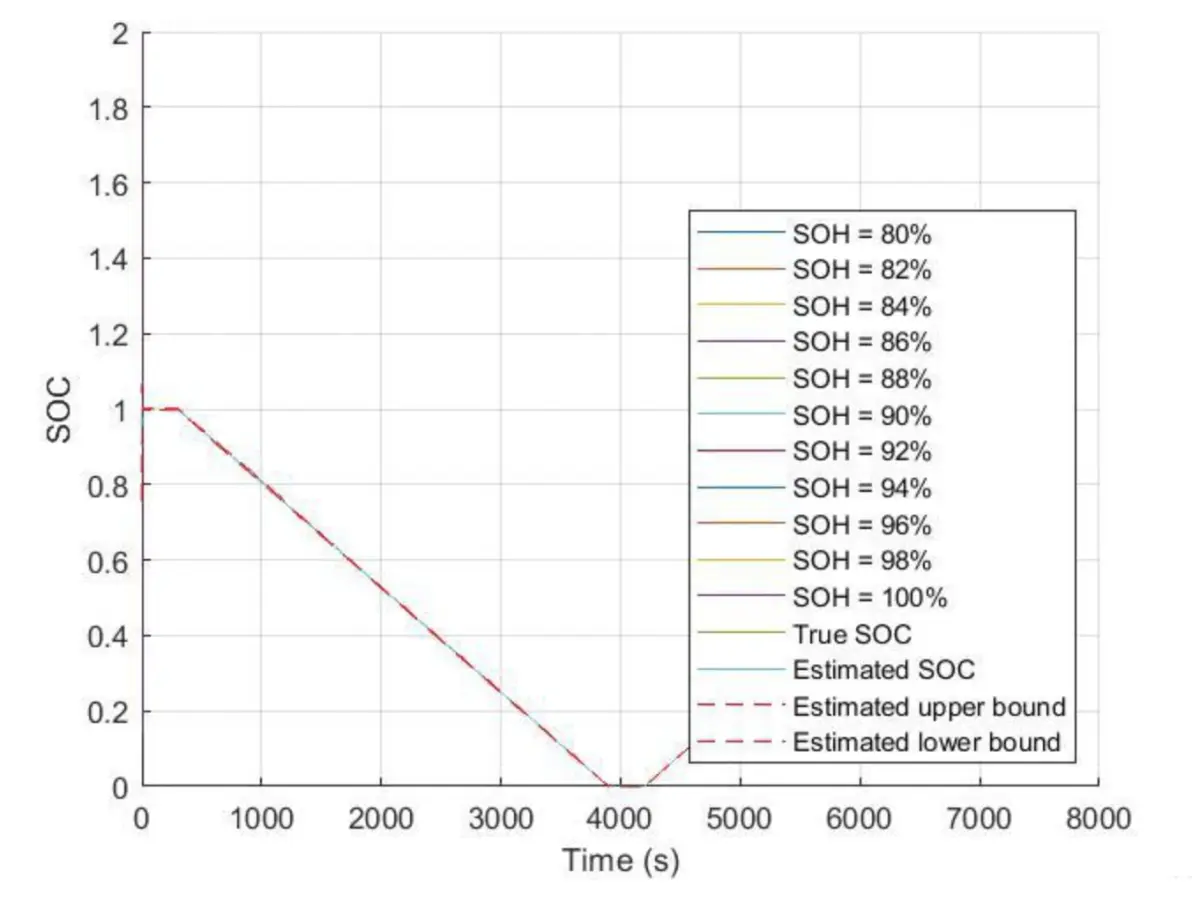
将SOC和SOH作为状态向量x=[SOC,SOH]T,结合电池模型参数(如R0、Rp1、Rp2)构建扩展状态向量。通过EKF或UKF实现状态与参数的联合估计,框架流程如下:
针对EKF线性化误差与UKF计算复杂度问题,提出混合滤波策略:
采用18650型锂离子电池,额定容量2000mAh,实验设备包括:
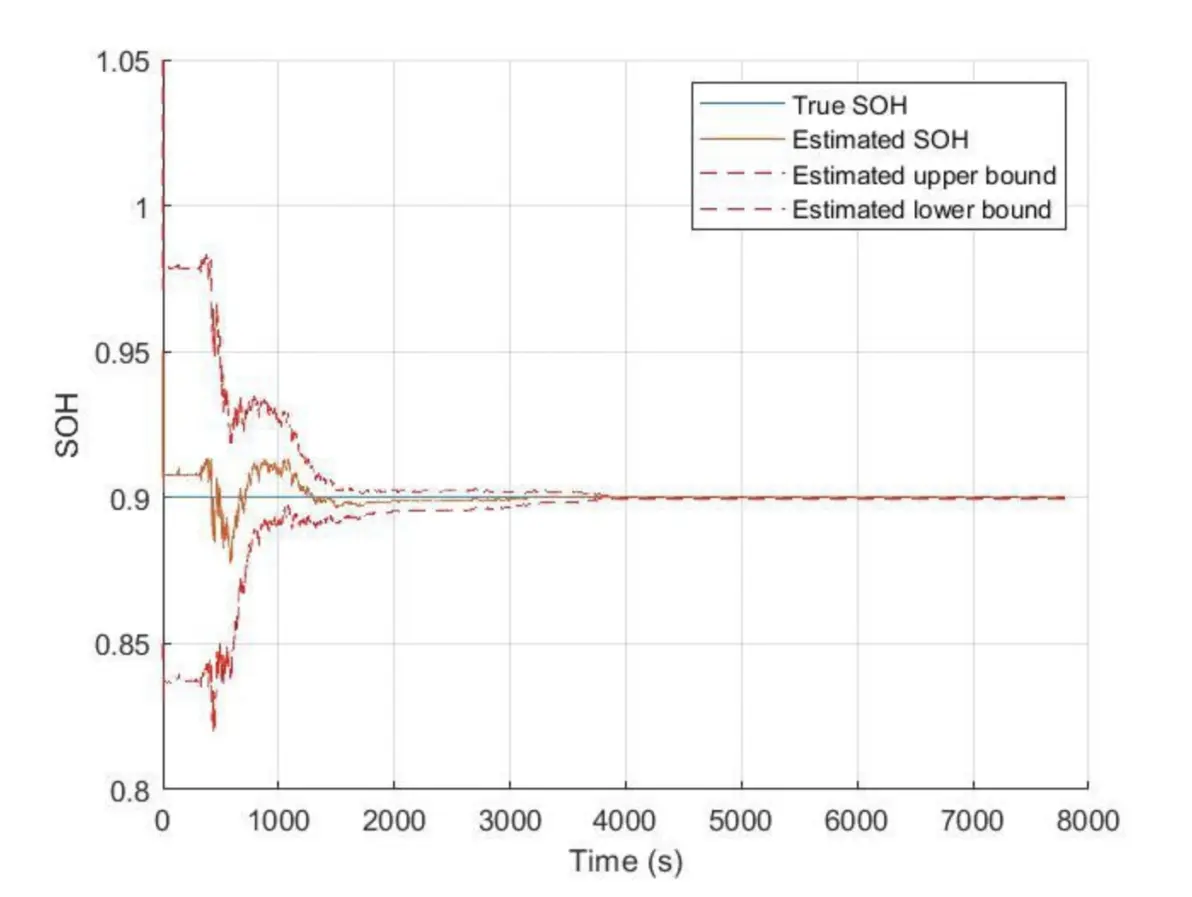
通过容量衰减模型估计SOH,UKF的SOH估计误差小于1.5%,EKF误差约2.0%。混合滤波策略在SOH估计中未显著提升精度,但计算效率提高20%。
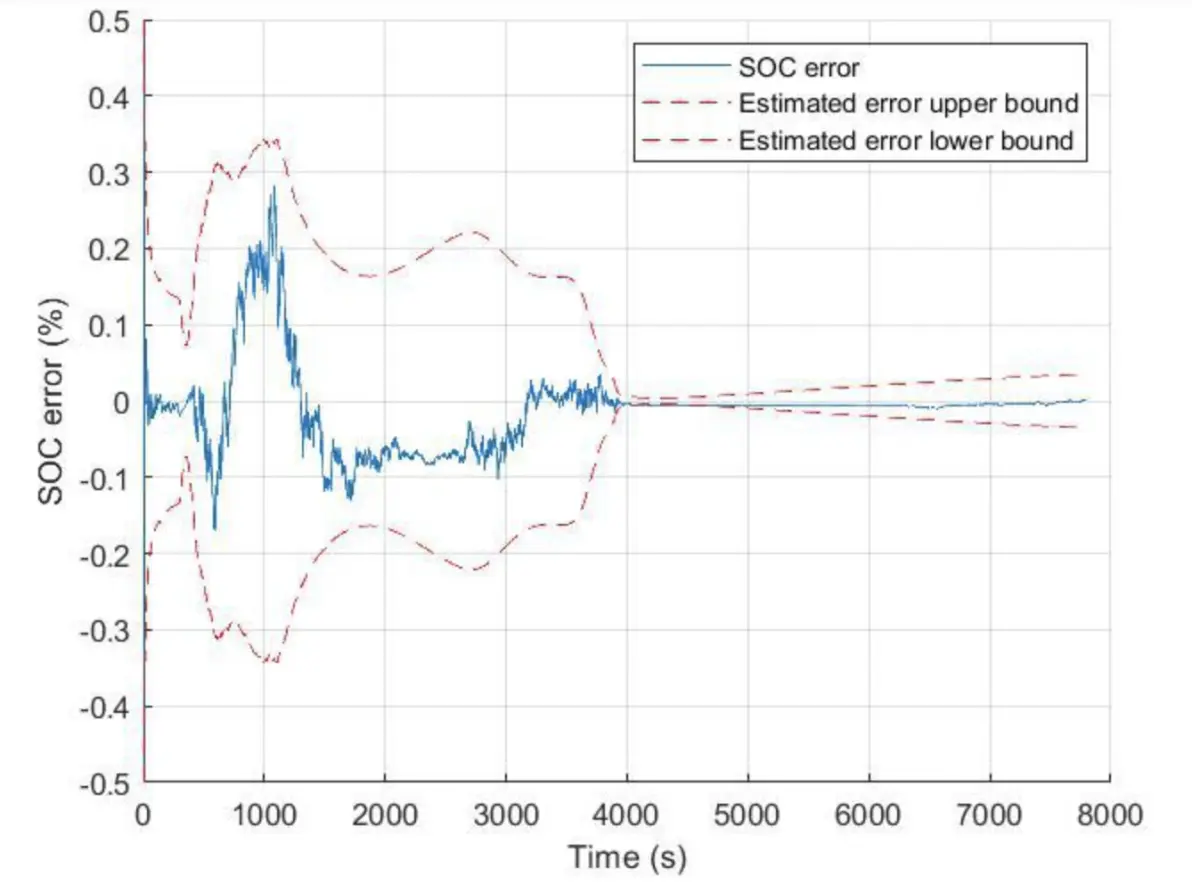
在测量噪声增加20%时,UKF的SOC估计误差仅上升0.3%,EKF误差上升0.8%,表明UKF对噪声抑制能力更强。
本文提出基于EKF和UKF的电池SOC与SOH联合估计方法,通过建立二阶RC等效电路模型,结合实时参数辨识技术,实现高精度状态估计。实验结果表明:
编辑
编辑
编辑
编辑
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
[1]杨海学,张继业,张晗.基于改进Sage-Husa的自适应无迹卡尔曼滤波的锂离子电池SOC估计[J].电工电能新技术, 2016, 35(1):6.
[2]毛群辉,滕召胜,方亮,等.基于UKF的电动汽车锂电池SOC估计方法[J].测控技术, 2010, 29(3):3.
[3]吴忠强,尚梦瑶,申丹丹,等.基于神经网络和MS-AUKF算法的蓄电池荷电状态估计[J].中国电机工程学报, 2019, 39(21):8.
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




