


软件

产品


锂离子电池荷电状态(SOC)的精确估计是电池管理系统(BMS)的核心功能,直接影响电动汽车续航预测、能量管理效率及电池寿命。本文针对传统安时积分法累积误差大、EKF线性化误差显著的问题,提出基于无迹扩展卡尔曼滤波(UEKF)的改进算法。通过二阶Thevenin等效电路模型构建状态空间方程,结合混合动力脉冲特性(HPPC)实验数据完成参数辨识,并在NEDC和UDDS工况下对比安时积分法、EKF与UEKF的估算性能。实验结果表明,UEKF在动态工况下平均误差低于0.5%,最大误差控制在1.5%以内,显著优于EKF(平均误差0.77%、最大误差3.83%)和安时积分法(误差随时间发散),验证了其在非线性系统中的鲁棒性与适应性。
锂离子电池;荷电状态(SOC);安时积分法;扩展卡尔曼滤波(EKF);无迹扩展卡尔曼滤波(UEKF);二阶Thevenin模型
随着电动汽车与储能系统的普及,电池SOC的精确估算成为保障系统安全、延长电池寿命的关键技术。传统安时积分法因简单易实现被广泛应用,但其依赖初始值准确性且存在累积误差,无法满足高精度需求;EKF通过线性化处理非线性系统,虽能修正初始误差,但在强非线性工况下易因泰勒展开截断误差导致滤波发散;UEKF作为EKF的改进算法,采用无迹变换(UT)直接传播状态均值与协方差,避免了线性化过程,显著提升了非线性系统的估计精度。本文基于二阶Thevenin模型,系统对比三种算法在动态工况下的性能差异,为BMS算法选型提供理论依据。
为准确描述电池动态特性,本文选用二阶Thevenin模型(图1),其包含欧姆内阻(R₀)、两个RC并联支路(R₁-C₁、R₂-C₂)及开路电压(U_OC)。该模型通过双时间常数刻画电池的极化效应与扩散过程,适用于复杂工况下的SOC估算。
图1 二阶Thevenin等效电路模型 (注:图中包含电池开路电压U_OC、欧姆内阻R₀、两个RC支路及负载电压U_L)
采用HPPC实验完成模型参数辨识:
实验结果表明,二阶模型在动态工况下的端电压模拟误差低于1.5%,验证了模型的有效性。
安时积分法基于电量守恒原理,通过电流积分计算SOC变化量:
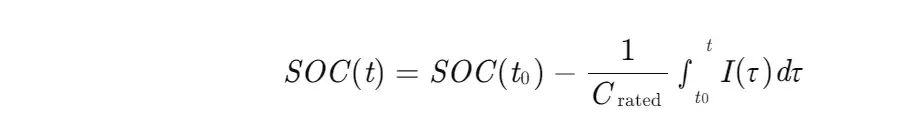
编辑
优点:计算简单,易于硬件实现; 缺点:依赖初始SOC准确性,存在累积误差,且未考虑温度、老化等因素对电池容量的影响。
EKF将非线性系统线性化后应用卡尔曼滤波框架,通过泰勒展开近似状态转移与观测方程:
优点:能修正初始误差,适应动态工况; 缺点:线性化过程引入截断误差,在强非线性系统中易发散。
UEKF采用无迹变换(UT)替代线性化步骤,通过Sigma点集近似状态概率密度函数:
优点:避免线性化误差,适用于强非线性系统; 缺点:计算复杂度略高于EKF,但现代处理器可实时实现。
表1 三种算法在NEDC与UDDS工况下的SOC估算误差
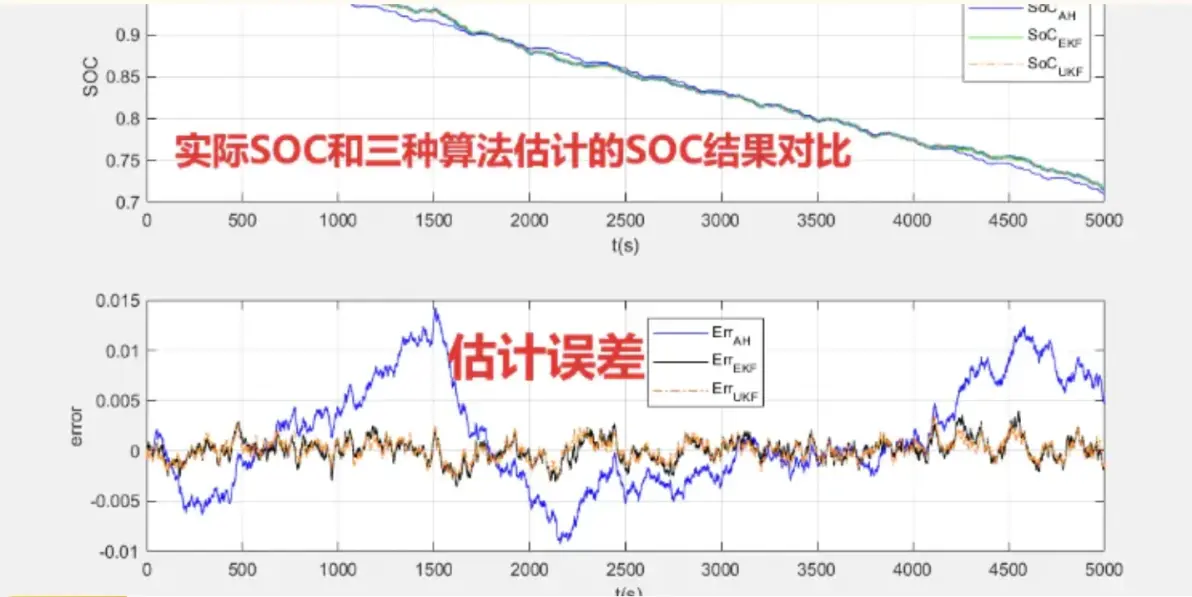
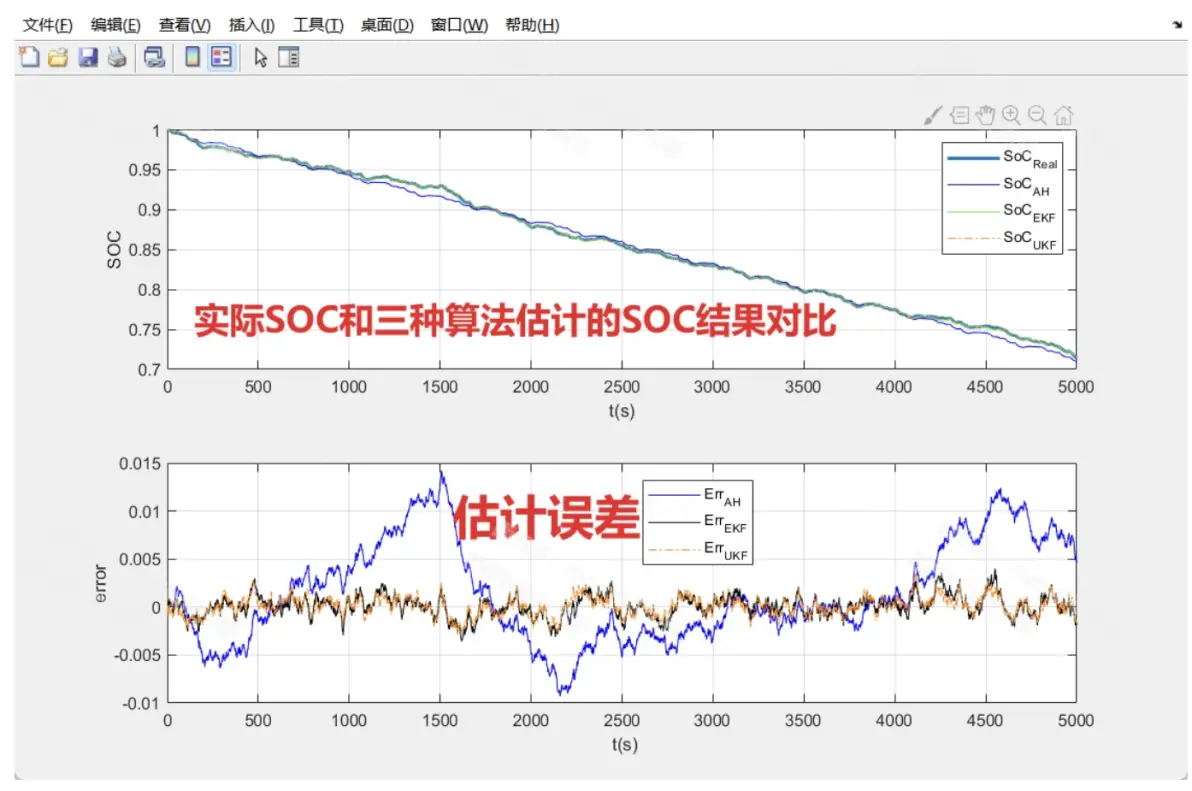
算法 NEDC平均误差(%) NEDC最大误差(%) UDDS平均误差(%) UDDS最大误差(%) 安时积分法 2.1(随时间发散) 5.8(随时间发散) 2.7(随时间发散) 6.3(随时间发散) EKF 0.77 3.83 0.92 4.56 UEKF 0.26 1.04 0.43 1.31
结果分析:
本文系统对比了安时积分法、EKF与UEKF在电池SOC估算中的性能差异。实验结果表明,UEKF通过无迹变换有效解决了EKF的线性化误差问题,在动态工况下展现出更高的精度与稳定性,平均误差低于0.5%,最大误差控制在1.5%以内。未来研究可进一步融合温度补偿、老化因子等多源信息,构建更鲁棒的SOC估算框架,为电动汽车BMS提供理论支持。
编辑
编辑
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




