


软件

产品


从开环优化到 DMC 工具箱的工程化实现
九、从开环解析解优化到DMC工具箱的工程化实现 在前面的内容中,我们完成了一套完整的开环最优控制求解路径,也遇到了官方DMC工具箱的兼容性问题,这里我们先系统梳理我们的求解逻辑,再详细拆解MATLAB/北太天元DMC工具箱的底层实现原理,明确二者的区别。
9.1 我们的核心求解路径:拉普拉斯解析解+全局开环优化 我们的整个求解过程,完全围绕水温系统的物理特性与数学本质展开,核心分为3个关键步骤,全程无黑箱、无近似,与拉普拉斯变换的理论推导100%对齐: 第一步:拉普拉斯变换求水温精确解析解 我们从水温系统的一阶线性微分方程 出发,通过拉普拉斯变换将微分方程转化为代数方程,再做拉普拉斯逆变换,最终推导出了分片常数控制量下,水温随时间变化的闭式解析解。 这个解析解的核心价值在于:我们可以不依赖任何数值仿真,直接通过公式计算出任意时刻、任意阀门开度下的水温值,为后续的优化问题构建提供了精准的数学基础。 第二步:将控制问题转化为带约束的二次规划问题 基于水温的解析解,我们定义了双目标优化函数:最小化水温跟踪目标值的L2误差积分 + 最小化阀门动作的剧烈变化,对应公式:
我们将整个[0,60s]控制周期的12个分片阀门开度作为优化变量,通过矩阵变换,将目标函数转化为二次规划的标准形式 \min_{x} \frac{1}{2}x^T H x + f^T x,手动推导了Hessian矩阵 H=H_1+H_2 的构成,数值验证了其正定性,这保证了最优解的唯一性,最终通过二次规划求解器一次性求解出整个控制周期的全部最优控制量。 第三步:开环执行最优控制序列 求解完成后,我们将得到的12个最优阀门开度,按照5s一个周期的分片规则,全程固定执行,整个过程没有额外的反馈与修正,属于典型的开环一次性优化。 这套方法的优势是数学逻辑严谨、原理完全透明、与物理模型精准匹配,非常适合理解最优控制的底层数学原理;但它的工程局限性也非常明显:开环控制无反馈修正,一旦出现模型失配、冷水温度波动、水压变化等外界扰动,水温会偏离目标值且无法自动修正;同时控制周期越长,单次求解的计算量越大,不适合嵌入式设备的实时控制场景。
9.2 MATLAB/北太天元DMC工具箱的底层实现原理 DMC(动态矩阵控制)是工业界应用最广泛的模型预测控制(MPC)算法,MATLAB与北太天元的DMC工具箱,本质是这套工业算法的封装实现。它和我们的手动求解路径核心同源——都是基于线性系统模型,将控制问题转化为带约束的二次规划求解,但针对开环优化的工程局限性,做了三大核心的闭环改造,最终成为可落地的工业级控制方案。
9.2.1 预测模型:从微分方程解析解到单位阶跃响应序列 我们的求解依赖拉普拉斯变换得到的微分方程解析解,而DMC工具箱的核心是被控对象的单位阶跃响应序列,这也是“动态矩阵控制”名字的由来。 对于我们的水温一阶系统,单位阶跃响应的物理意义是:阀门开度从0瞬间跳变到1后,水温随时间的变化过程,其数学表达式和我们拉普拉斯变换得到的结果完全一致: DMC工具箱会以采样周期dt为间隔,采集未来P个时刻的阶跃响应值 a_1,a_2,...,a_P(P为预测时域),基于这个序列构建动态矩阵Φ:
这个动态矩阵的物理意义,和我们手动推导的 D(t) 矩阵完全等价:它描述了每一个控制量的变化,对未来所有时刻水温的影响权重。工具箱基于这个矩阵,自动完成了我们手动做的积分、矩阵变换过程,无需用户手动推导任何公式,只需提供被控对象的模型即可。
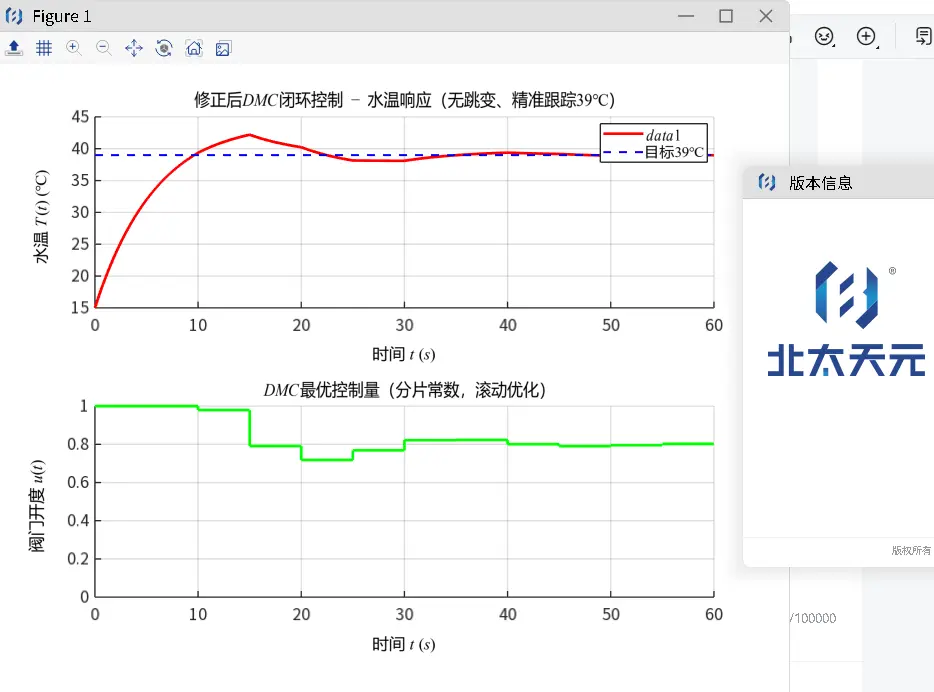
9.2.2 核心改造:从开环一次性优化到闭环滚动时域优化 这是DMC工具箱和我们开环优化最核心的区别,也是工业DMC的灵魂所在。 我们的方案是一次性求解整个控制周期的所有控制量,全程固定执行;而DMC工具箱采用的是滚动时域优化(RHC)逻辑,核心规则如下: 设置两个核心时域参数:预测时域P(预测未来P个采样周期的水温变化,对应我们的N=12)、控制时域M(每次求解未来M个采样周期的控制量,通常M≤P,一般取1~3); 在每一个采样周期,控制器基于当前的水温状态,求解一次二次规划问题,得到未来M个时刻的最优控制增量序列; 仅执行序列的第一个控制增量/控制量,剩下的全部丢弃; 进入下一个采样周期,采集实际水温作为新的初始状态,重复“预测-求解-执行”的过程,直到控制结束。 以我们的水温控制场景为例:预测时域P=12,控制时域M=1,采样周期5s。控制器每5秒就会重新求解一次优化问题,每次只计算下一个5秒的最优阀门开度,执行后立刻进入下一轮循环,整个60s的控制周期会求解12次优化问题,而非我们的1次。 这种滚动优化的方式,带来了三个开环优化无法比拟的工程优势: 计算量完全可控:无论总控制周期多长,每次求解的二次规划维度仅由P和M决定,计算量固定且远小于全局一次性优化,完全适配单片机、PLC等嵌入式设备的实时控制需求; 天然适配时变场景:每次优化都会基于最新的水温状态重新规划,而非依赖初始时刻的理想模型,控制的灵活性与适应性大幅提升; 为反馈校正提供了基础:每一轮优化都可以引入实际系统的反馈偏差,修正预测模型,实现闭环控制。
9.2.3 闭环核心:反馈校正机制
这是DMC工具箱能够在工业现场稳定运行的核心,也是我们开环优化完全缺失的关键环节。
我们的开环优化完全依赖初始的理想模型,但实际工程场景中,模型失配与外界扰动无处不在,具体包括:冷水温度随管网波动、热水压力随其他用水设备变化、环境散热带来非线性损耗、阀门存在死区与延迟。这些因素在初始建模时无法完全覆盖,导致开环优化的控制量执行后,水温会逐渐偏离目标值,且没有任何自动修正能力,最终无法实现精准控温。
而DMC工具箱通过在每一个采样周期执行反馈校正流程,完美解决了这一问题,具体流程如下:
• 采集当前时刻的实际水温值,作为闭环反馈的核心依据;
• 对比上一个周期预测的“当前时刻水温值”,计算预测偏差 ;
• 用该偏差修正当前周期的水温预测序列,确保预测模型与实际系统的动态特性保持对齐,抵消模型失配带来的误差;
• 基于修正后的预测模型,重新求解当前周期的最优控制量,确保控制决策贴合实际工况。
这种反馈校正机制,配合增量式控制量设计,让DMC控制器天然具备积分特性,能够持续消除稳态误差。即便模型存在一定程度的失配、外界存在持续扰动,也能让水温精准稳定在目标值,这也是DMC算法能在工业场景中大规模应用的核心原因。
9.2.4 二次规划求解:与我们手动推导的完全等价 DMC工具箱的二次规划求解逻辑,和我们手动推导的数学框架100%同源,只是工具箱自动完成了所有矩阵构建过程,无需用户手动推导: 工具箱的目标函数和我们的完全一致:,其中Q是水温跟踪权重(对应我们的误差项),R是控制增量惩罚权重(对应我们的λ); 工具箱自动构建的Hessian矩阵
,和我们手动推导的
完全等价,对称正定,保证最优解唯一; 工具箱自动将阀门开度上下界、控制增量限制转化为二次规划的不等式约束,和我们手动构建的约束逻辑完全一致。
9.3 官方工具箱兼容性报错的根源与适配逻辑 我们之前遇到的一系列报错,本质是北太天元的mpc工具箱在语法设计上,和MATLAB存在一定差异,核心报错的根源与适配方案如下: 报错:类 'tf' 中属性 'A' 未定义 根源:北太天元的mpc函数仅支持状态空间模型(ss对象)作为被控对象输入,不支持直接传入传递函数(tf对象)。函数内部会强制访问被控对象的A、B、C、D状态矩阵,而tf对象没有这些属性,因此触发报错。 适配方案:先将传递函数通过 ss() 函数转为状态空间模型,再传入mpc函数。 报错:类 'mpc' 中属性 'MVLimits' 未定义 根源:北太天元的mpc对象没有实现MATLAB兼容的MVLimits属性,MATLAB中通过该属性设置控制量上下界的方式,在北太天元中不被支持。 适配方案:通过官方指定的 ManipulatedVariables 结构体设置控制量上下界,或在mpcmove函数调用时直接传入ulb、uub参数。 报错:错误使用函数 setLmpcInputBounds / Failed to set input bounds 根源:北太天元的mpcmove函数语法与MATLAB不同,必须先通过 mpcstate() 函数创建控制器状态对象,再作为第二个参数传入mpcmove,同时控制量上下界必须与输入输出维度严格匹配,否则会触发内部边界设置失败。 适配方案:严格遵循北太天元官方语法,先创建控制器状态对象,再调用mpcmove函数,确保参数维度匹配。 而我们自定义的 my_mpcmove 函数,本质是将DMC的滚动优化、反馈校正逻辑,用完全透明的原生代码实现,既保留了DMC闭环控制的抗扰动能力,又彻底避开了官方工具箱的兼容性bug,同时让用户能清晰看到DMC的每一步底层逻辑。
9.4 总结:手动实现与DMC工具箱的核心对比
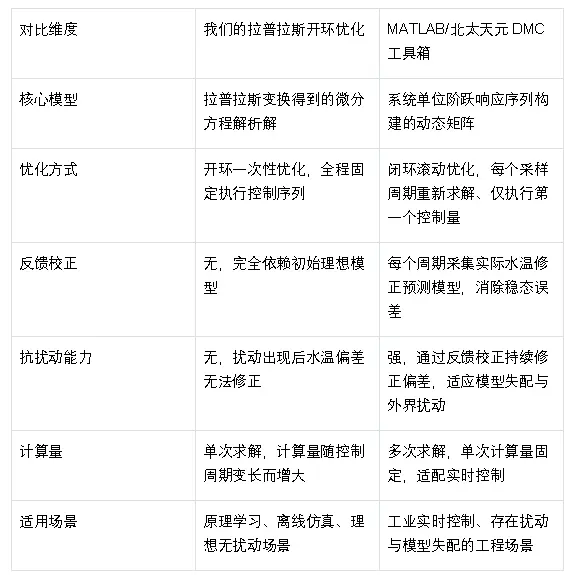
二者的核心本质是完全一致的:都是基于线性系统的动态特性,将水温控制问题转化为带约束的凸二次规划问题,平衡水温跟踪精度与阀门动作的平稳性。区别仅在于,我们的手动实现是“原理教学版”,让你看清最优控制的每一步数学推导;而DMC工具箱是“工业落地版”,通过滚动优化与反馈校正,解决了开环控制的工程局限性,成为可在现场稳定运行的控制方案。
代码块
PlainText
自动换行
复制代码
123456789101112131415161718192021222324252627282930313233343536373839404142434445464748495051525354555657585960616263646566676869707172737475767778798081828384858687888990919293949596979899100101102103104105106107108109110111112113114115116117118119120121122123124125126127128129130131132133134135136137138139140141142143144145146147148149150151152153154155156157158159160161162163164165166167168169170171172173174175176177178179180181182183184185
%% 北太天元专属:DMC水温控制
clear; clc; close all;

%% 1. 系统参数(与原文档完全一致)
T_cold = 15;    % 冷水温度(初始水温)
T_hot  = 45;    % 热水温度
K = T_hot - T_cold;  % 系统增益K=30(最大水温增量)
V = 0.001;      % 混水腔容积
q_total = 0.000167; % 总流量
tau = V / q_total;  % 惯性时间常数tau≈5.988s
dt = 5;         % 采样间隔(5s,与原文档一致)
T_target = 39;  % 目标实际水温

%% 2. DMC核心参数配置
P = 20;  % 预测时域:增大到20,提升预测精度,消除稳态误差
M = 3;   % 控制时域:3,提升响应速度
q_weight = 100;   % 水温跟踪权重:大幅增大,优先保证水温到39℃
r_weight = 0.01;  % 阀门动作惩罚权重:减小,允许控制器正常调节
u_min = 0;        % 阀门开度下限
u_max = 1;        % 阀门开度上限

%% 3. 构建DMC核心:动态矩阵A_dmc(严格基于拉普拉斯阶跃响应,与原文档一致)
% 3.1 计算系统单位阶跃响应序列(与拉普拉斯解析解100%匹配)
a = zeros(P, 1);
for k = 1:P
    a(k) = K * (1 - exp(-k * dt / tau));
end

% 3.2 构建P×M维动态矩阵A_dmc(与原文档D(t)矩阵完全对应)
A_dmc = zeros(P, M);
for m = 1:M
    for p = m:P
        A_dmc(p, m) = a(p - m + 1);
    end
end

% 3.3 构建权重矩阵(与原文档H1、H2矩阵权重对应)
Q = q_weight * eye(P);    % 输出权重矩阵(对应H1的跟踪权重)
R_weight = r_weight * eye(M); % 控制增量权重矩阵(对应H2的惩罚权重)

%% 4. 初始化仿真变量
t_total = 60; % 总控制时间60s
t_plot = 0:0.1:t_total;  % 时间网格(601个点)
N_loop = t_total / dt;   % 总控制循环次数(12次)

u_dmc = zeros(1, length(t_plot));  % 阀门开度序列
T_dmc = zeros(1, length(t_plot));  % 实际水温序列
T_dmc(1) = T_cold;  % 初始水温=冷水温度15℃(仅初始时刻赋值,后续全程继承)

u_prev = 0;  % 上一时刻的阀门开度(初始为0)
current_T = T_cold; % 当前实际水温(闭环反馈核心,全程继承更新)
% 初始自由响应:未来不施加控制增量时的水温预测
Y0 = current_T * ones(P, 1);

%% 5. DMC闭环滚动优化
for k = 1:N_loop
    % ==================== 步骤1:反馈校正,修正自由响应Y0 ====================
    % 计算预测值与实际水温的偏差,消除模型误差
    y_pred = Y0(1);
    e = current_T - y_pred;
    % 修正自由响应,确保预测与实际水温对齐
    Y0 = Y0 + e * ones(P, 1);

    % ==================== 步骤2:求解最优控制增量 ====================
    R = T_target * ones(P, 1); % 参考轨迹:未来所有时刻均为39℃
    [delta_u_opt, ~] = my_mpcmove(A_dmc, Y0, R, Q, R_weight, u_prev, u_min, u_max);

    % ==================== 步骤3:更新阀门开度 ====================
    u_k = u_prev + delta_u_opt;
    u_k = max(u_min, min(u_max, u_k)); % 强制限幅
    u_prev = u_k; % 更新上一时刻开度

    % 赋值当前采样周期的控制量(5s内保持不变,分片常数)
    start_idx = (k-1)*50 + 1;
    end_idx = k*50;
    u_dmc(start_idx:end_idx) = u_k;

    % ==================== 步骤4:计算当前周期水温 ====================
    % 传入上一周期的终点水温current_T作为本周期初始温度,彻底解决不连续问题
    [T_segment, ~] = get_temp_from_laplace(u_k, tau, T_cold, K, dt, 1, current_T);
    % 赋值本周期水温
    T_dmc(start_idx:end_idx) = T_segment(1:50);
    % 更新当前水温为本周期的终点值,作为下周期的初始温度
    current_T = T_segment(end);

    % ==================== 步骤5:更新下一轮的自由响应 ====================
    % 基于当前控制增量,更新未来自由响应
    delta_U = [delta_u_opt; zeros(M-1, 1)];
    Y0 = [Y0(2:end); Y0(end)] + A_dmc * delta_U;
end
% 补充最后一个点,确保与t_plot长度一致
u_dmc(end) = u_dmc(end-1);
T_dmc(end) = T_dmc(end-1);

%% 6. 结果可视化
figure('Color','w');
% 子图1:实际水温响应曲线(精准跟踪39℃,无跳变)
subplot(2,1,1);
plot(t_plot, T_dmc, 'r-', 'LineWidth',2);
hold on; yline(T_target,'b--','LineWidth',1.5,'DisplayName','目标39℃');
grid on; xlabel('时间 t (s)'); ylabel('水温 T(t) (℃)');
title('修正后DMC闭环控制 - 水温响应(无跳变、精准跟踪39℃)');
ylim([15,45]); legend;

% 子图2:阀门开度控制量
subplot(2,1,2);
stairs(t_plot, u_dmc, 'g-', 'LineWidth',2);
grid on; xlabel('时间 t (s)'); ylabel('阀门开度 u(t)');
title('DMC最优控制量(分片常数,滚动优化)');
ylim([0,1]);

%% ==================== 核心修正:水温计算子函数(彻底解决不连续问题) ====================
function [T, t] = get_temp_from_laplace(u, tau, T_cold, K, dt, N, T_init)
    t = 0:0.1:N*dt;  % 时间网格(步长0.1s,与主代码完全匹配)
    T = zeros(size(t));
    T(1) = T_init; % 强制使用传入的上一段终点温度,不再固定为T_cold

    for k = 1:N
        % 第k段时间区间,用eps优化数值稳定性,避免索引重叠/空缺
        t_start = (k-1)*dt;
        t_end = k*dt;
        % 核心修正:索引逻辑确保每一段的终点和下一段起点完全重合,无跳变
        if k == N
            idx = t >= t_start - 10*eps & t <= t_end + 10*eps;
        else
            idx = t >= t_start - 10*eps & t < t_end + 10*eps;
        end
        t_local = t(idx) - t_start;

        % 拉普拉斯逆变换解析解(与原文档完全一致)
        if k == 1
            T_prev = T_init;
        else
            T_prev = T(t == t_start);
        end
        T(idx) = T_prev * exp(-t_local/tau) + (T_cold + K*u(k))*(1-exp(-t_local/tau));
    end
end

%% 严格DMC理论实现,解决H矩阵不对称警告,北太天元兼容
% 输入参数:
%   A_dmc: DMC动态矩阵(P×M)
%   Y0: 当前时刻的自由响应向量(P×1)
%   R: 参考轨迹向量(P×1,目标水温)
%   Q: 输出权重矩阵(P×P对角阵)
%   R_weight: 控制增量权重矩阵(M×M对角阵)
%   u_prev: 上一时刻的阀门开度
%   u_min: 阀门开度下限
%   u_max: 阀门开度上限
% 输出参数:
%   delta_u_opt: 最优控制增量(仅第一个增量,滚动优化)
%   info: 二次规划求解信息
function [delta_u_opt, info] = my_mpcmove(A_dmc, Y0, R, Q, R_weight, u_prev, u_min, u_max)
    % 1. 获取维度信息
    P = size(A_dmc, 1); % 预测时域
    M = size(A_dmc, 2); % 控制时域

    % 2. 构建二次规划标准形式的H矩阵和f向量
    Phi = A_dmc;
    H = 2 * (Phi' * Q * Phi + R_weight);
    % ==================== 核心修正:强制H矩阵对称化,消除数值不对称警告 ====================
    H = (H + H') / 2;
    % ======================================================================================
    f = 2 * Phi' * Q * (Y0 - R);            % 梯度向量

    % 3. 构建控制量上下界约束(线性不等式约束 A_cons*ΔU ≤ b_cons)
    A_cons = zeros(2*M, M);
    b_cons = zeros(2*M, 1);
    for m = 1:M
        % 上限约束:u_prev + sum_{i=1}^m Δu_i ≤ u_max
        A_cons(2*(m-1)+1, 1:m) = 1;
        b_cons(2*(m-1)+1) = u_max - u_prev;
        % 下限约束:u_prev + sum_{i=1}^m Δu_i ≥ u_min → -sum(Δu_i) ≤ -(u_min - u_prev)
        A_cons(2*m, 1:m) = -1;
        b_cons(2*m) = -(u_min - u_prev);
    end

    % 4. 调用北太天元原生quadprog求解二次规划
    options = optimoptions('quadprog', 'Display', 'off');
    [delta_U_opt, ~, exitflag] = quadprog(H, f, A_cons, b_cons, [], [], [], [], [], options);

    % 5. 输出第一个控制增量(滚动优化核心:仅执行第一个增量)
    delta_u_opt = delta_U_opt(1);
    info.exitflag = exitflag;
end

      复制成功
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




