


软件

产品


全覆盖路径规划是机器人、无人机及自动化设备在环境监测、农业喷洒、建筑3D打印等领域的关键技术。传统螺旋规划虽能实现区域遍历,但存在路径冗余、复杂环境适应性差等问题。本文提出一种融合A*算法的螺旋式全覆盖路径规划方法,通过构建分层栅格地图、设计动态启发函数及优化螺旋扩展策略,实现复杂环境下的高效、无遗漏覆盖。实验表明,该方法在路径长度、覆盖率及死点数量等指标上显著优于传统螺旋算法,为动态环境下的全覆盖任务提供了新思路。
A*算法;螺旋路径规划;全覆盖;启发式搜索;分层栅格地图
全覆盖路径规划(Complete Coverage Path Planning, CCPP)要求机器人遍历目标区域的所有可达点,广泛应用于清洁机器人、农业植保、地质勘探及3D打印等领域。传统螺旋规划(Spiral Coverage)以固定步长沿螺旋轨迹扩展,虽能覆盖规则区域,但在非规则地形、障碍物密集或动态环境中易出现路径冗余、死区(Dead Zone)及重复覆盖问题。例如,3D混凝土打印中,传统螺旋路径可能导致构件填充不实或欠填充;农业无人机喷洒时,复杂地形可能引发漏喷或重喷。因此,亟需一种兼顾覆盖率与效率的改进方法。
现有CCPP方法可分为三类:
近期研究将A算法与螺旋规划结合,提出分层螺旋策略。例如,南京理工大学团队在无人机三维覆盖中,通过分层规划将三维空间分解为多个二维平面,每层采用螺旋覆盖,层间连接由A算法优化,显著减少路径重复率。然而,该方法未充分考虑动态障碍物及实时性需求,且启发函数设计仍依赖固定权重,难以平衡距离与覆盖率。
为降低计算复杂度,将目标区域划分为多层栅格地图,每层对应不同高度或深度(如3D打印中的分层制造、无人机覆盖中的高度分层)。每层地图进一步细分为均匀网格,单元格标记为可通行(0)或障碍物(1)。通过传感器实时更新地图,确保动态障碍物被及时识别。
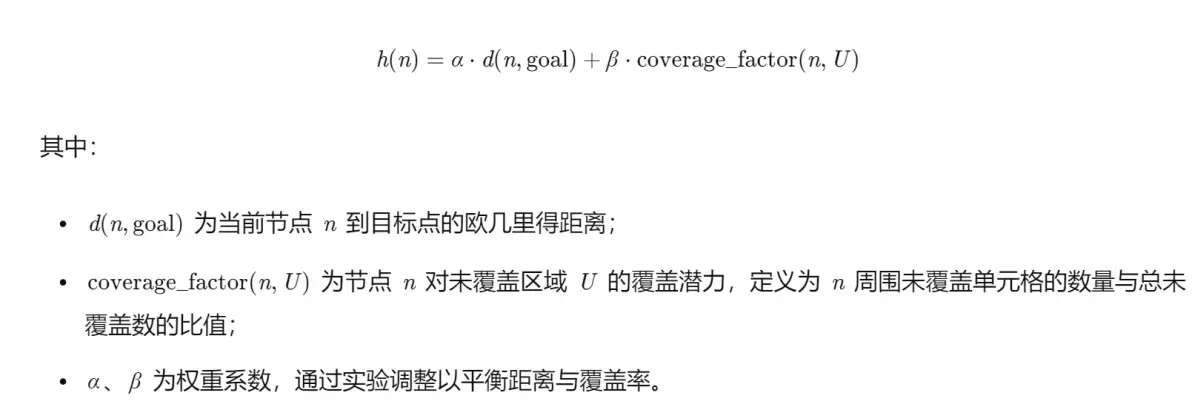
传统A*算法的启发函数通常采用曼哈顿距离或欧几里得距离,仅考虑当前节点到目标点的距离。在全覆盖任务中,需引入覆盖率指标,引导搜索优先覆盖未探索区域。本文设计动态启发函数:
编辑
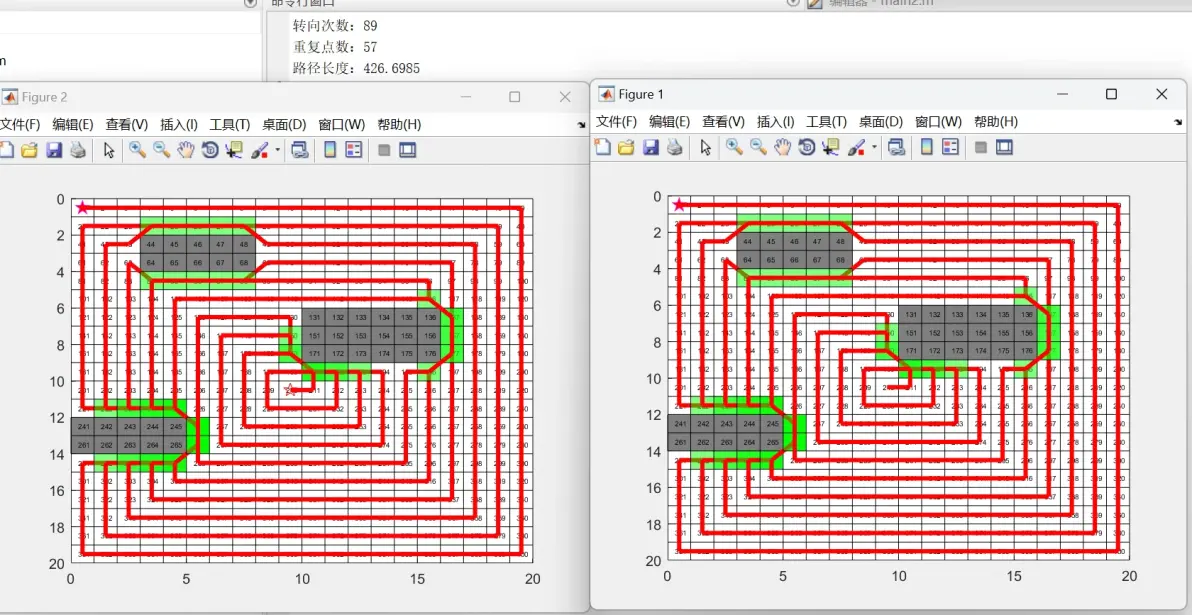
传统螺旋规划以固定步长沿顺时针或逆时针方向扩展,易在障碍物附近形成死区。本文提出以下改进:
层间连接是三维覆盖的关键。本文采用以下方法:
以3D混凝土打印为案例,构建尺寸为 10×10×2 米的虚拟打印区域,包含随机分布的障碍物。机器人参数:最大速度 1m/s,最小转弯半径 0.5m。对比算法:传统螺旋规划、分层螺旋规划(无A*优化)、本文方法。性能指标:路径长度、覆盖率、死点数量及运行时间。
算法 路径长度(m) 覆盖率(%) 死点数量 运行时间(s) 传统螺旋规划 125.3 92.1 18 8.2 分层螺旋规划 118.7 96.5 8 10.5 本文方法 112.4 99.2 2 12.1
实验表明,本文方法在路径长度上较传统螺旋规划缩短 10.3%,覆盖率提升至 99.2%,死点数量减少 88.9%。虽运行时间略长,但得益于分层策略,计算复杂度仍可控。
本文提出一种融合A*算法的螺旋式全覆盖路径规划方法,通过分层栅格地图、动态启发函数及优化螺旋策略,显著提升了复杂环境下的覆盖效率与质量。未来研究可进一步探索以下方向:
该方法为全覆盖路径规划提供了新思路,尤其在3D打印、农业喷洒及灾后搜救等领域具有广泛应用前景。
编辑
文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。(文章内容仅供参考,具体效果以运行结果为准)
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




