软件

产品


【摘要】在ANSA中使用运动学模块,进行模型定位(例如座椅位置调整、假人姿态调整)后会保存成为KIN_POSITION关键字,该关键字保存了模型的定位位置信息,这些定位信息可以通过将KIN_POSITION关键字转换为求解器(LS-DYNA,ABAQUS,PAM-CRASH)相关关键字并输出。
以座椅为例,座椅的位置可以进行调整,例如座椅靠背角度、坐垫高度以及座椅前后位置移动。
座椅的位置调整可以通过ANSA中的运动学模块设置完成,完成后可以将座椅的不同位置信息保存到ANSA的KIN_POSITION关键字中。
本文主要介绍的就是基于LS-DYNA求解器,在ANSA中KIN_POSITION是如何转换为求解器关键字并输出的。
1. 位置调整
如图1所示,紫色实体为靠背初始位置,图中红色高亮显示为保存到KIN_POSITION关键字的座椅靠背位置信息,可以通过激活右键菜单,Move to Position选项进行座椅的位置调整,即如图2所示。
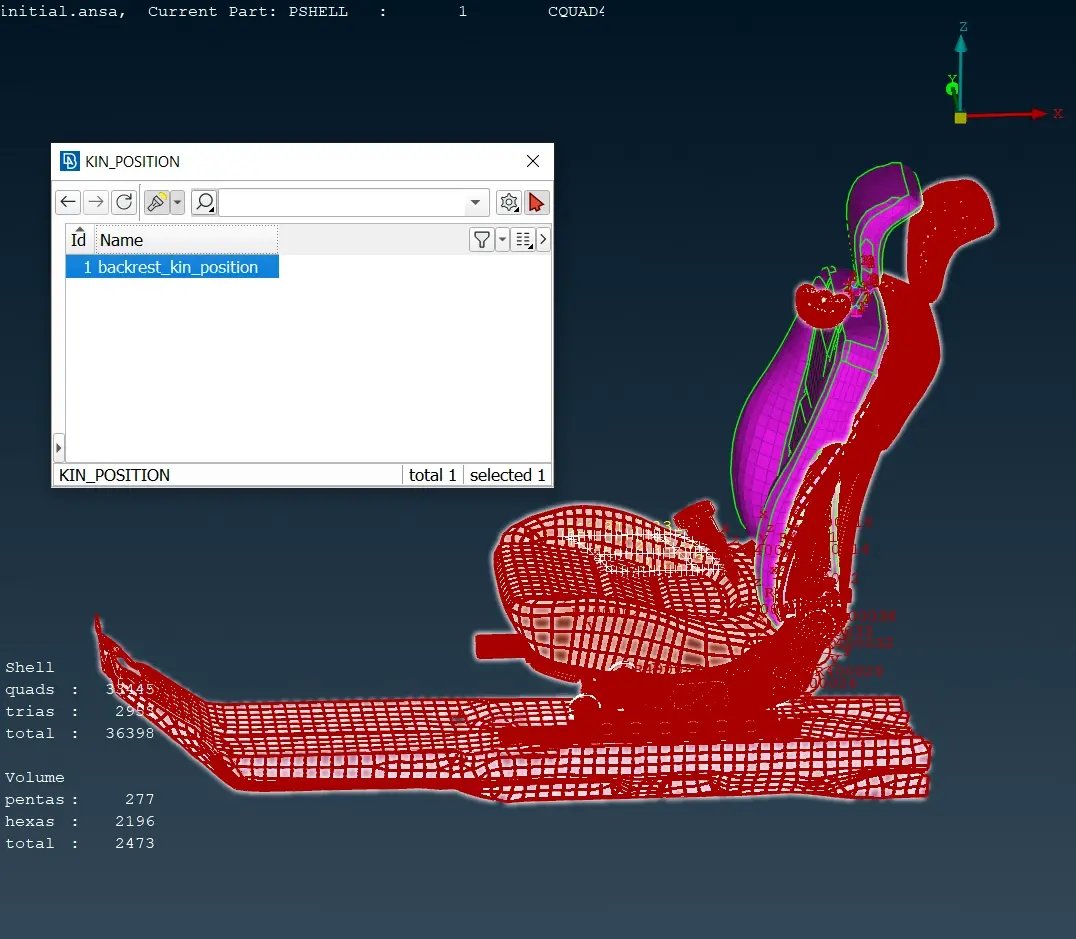
图 1 KIN_POSITION保存的位置信息
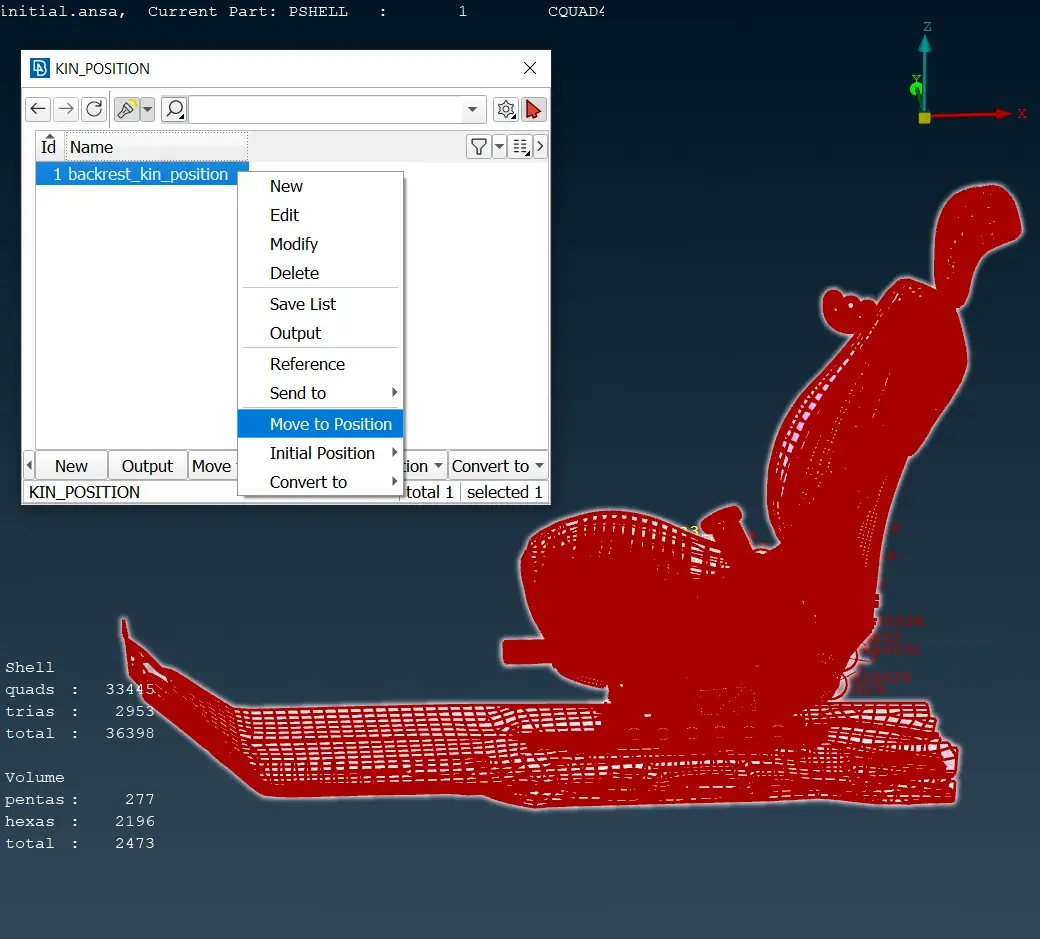
图 2 座椅移动到目标位置
2. 关键字转换
除了在ANSA中进行模型位置定位,也可以将位置调整相关信息转换成为求解器关键字。在KIN_POSITION的右键菜单中的Convert to选项,即支持转换成求解器关键字(如图3所示)。
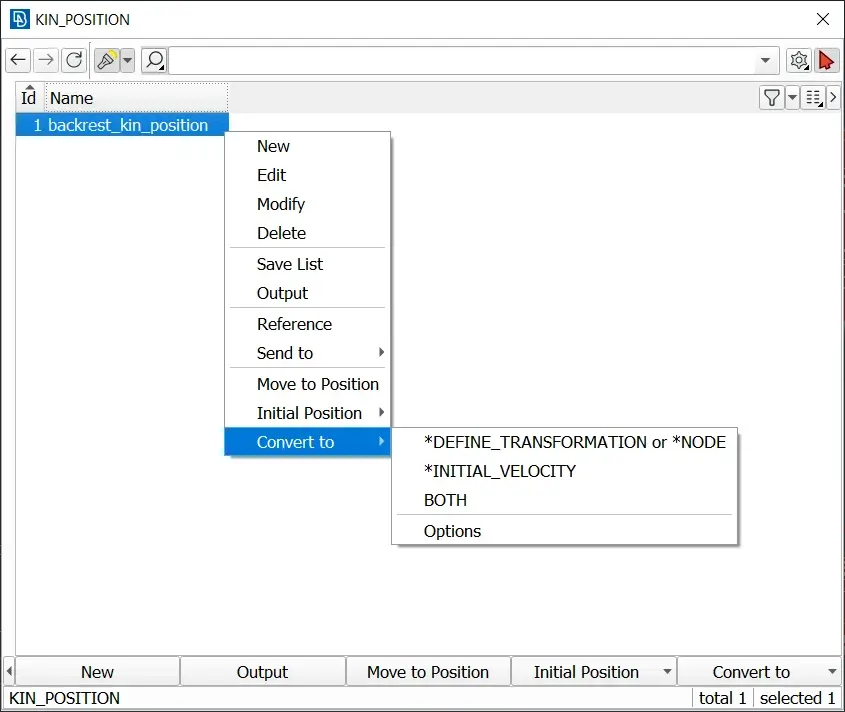
图 3 KIN_POSITION关键字转换选项
2.1 输出*DEFINE_TRANSFORMATION or *NODE
当我们只是使用动力学模块进行位置调整,也就是只涉及某个机构的位置移动时,可以选择右键菜单的*DEFINE_TRANSFORMATION or *NODE,将会输出包含节点集合以及*NODE_TRANSFORAMTION和*DEFINE_TRANSFORMATION关键字信息的.key文件。
如图4所示,在创建的.key文件中,该关键字将包含代表该机构新位置的关于该机构的每个主体的转换矩阵。
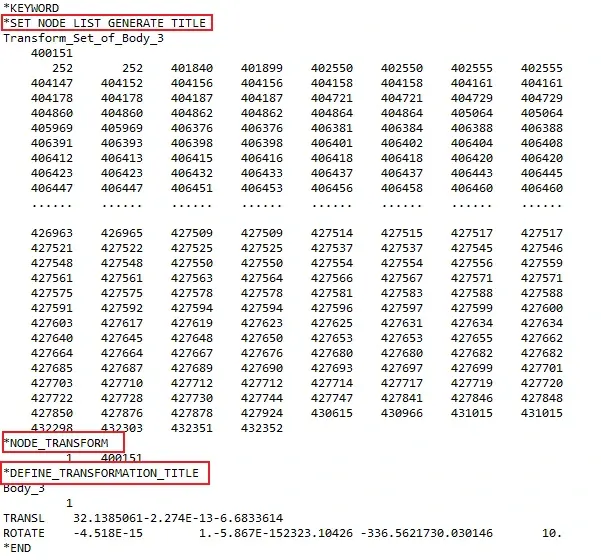
图 4 KIN_POSITION转换为*DEFINE_TRANSFORMATION输出的.key文件
2.2 输出*INITIAL_VELOCITY_GENERATION or BOTH
如果需要依据时间来进行运动学模拟,在ANSA进行机构的动态运行仿真,即运行瞬态仿真,并且将在特定时间可以将模型/运动机构保存在新的位置。在这种情况下,可以选择输出*INITIAL_VELOCITY或者*DEFINE_TRANSFORMATION,甚至可以都使用这两个关键字。
同样的*DEFINE_TRANSFORMATION将输出模型的新位置信息作为变换矩阵。
选择输出*INITIAL_VELOCITY关键字,该关键字将导出模型/机构在该特定位置的速度,将会输出包含节点集合以及*INITIAL_VELOCITY_GENERATION关键字信息的.key文件,如图5所示。这意味着在LS-DYNA中,物体的速度将作为随后的LS-DYNA模拟中的初始速度施加。
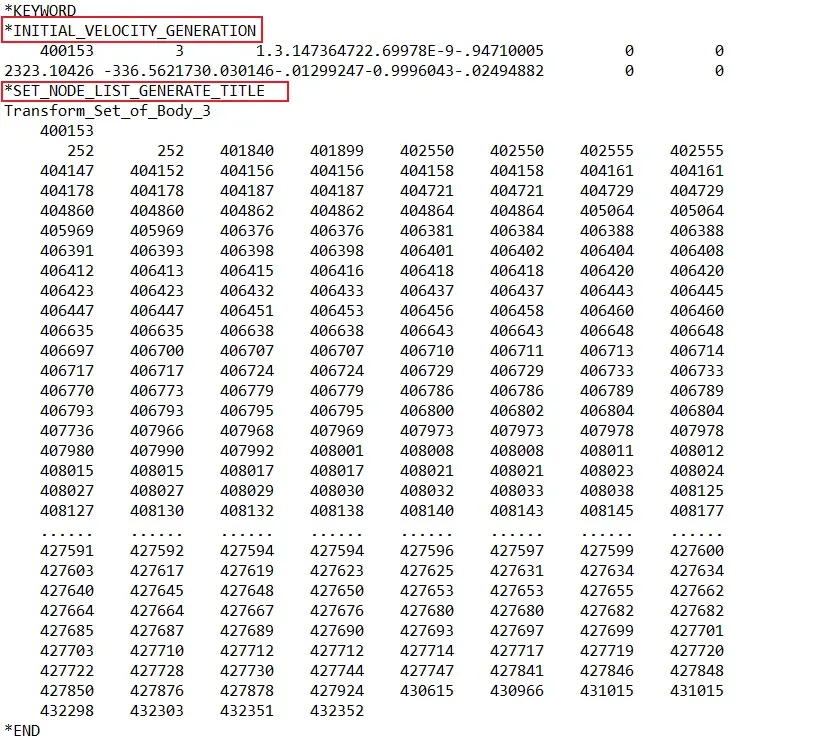
图 5 KIN_POSITION转换为*INITIAL_VELOCITY输出的.key文件
2.3 OPTIONS
右键菜单中的OPTIONS选项,控制的是文件输出内容的一些可选项:
1)Locations Type可以选择以Transformation关键字输出还是仅输出Node节点相关信息。
2) Velocities Type选项可选不同的类型输出:
*INITIAL_VELOCITY_GENERETION
*INITIAL_VELOCITY_SET
*INITIAL_VELOCITY_NODE
3) Set Type选项控制以SET集合形式输出时的SET集合类别。
除此之外还有一些控制输出位置名称前缀设置,为*INCLUDE_TRANSFORM输出为单独的文件,输出*INITIAL_FOAM_REFERENCE_GEOMETRY等相关选项。
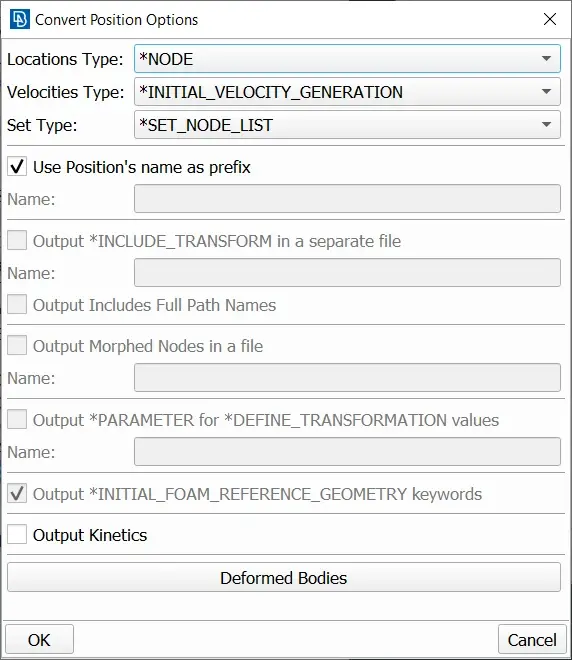
图 6 关键字转换的option选项
3. 求解器关键字的应用
输出的求解器文件可以直接通过File>Input导入到当前模型中(图7),即可在DATABASE中查看相应求解器关键字(图8),后续可以直接输出到求解器文件中,参与仿真计算。
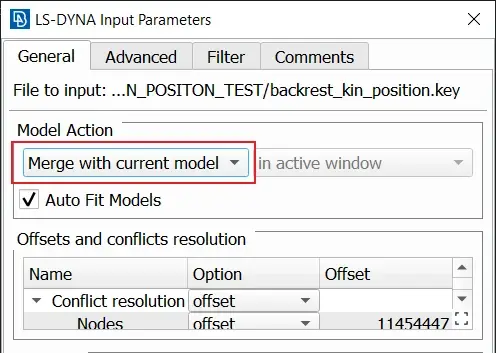
图 7 求解器关键字导入
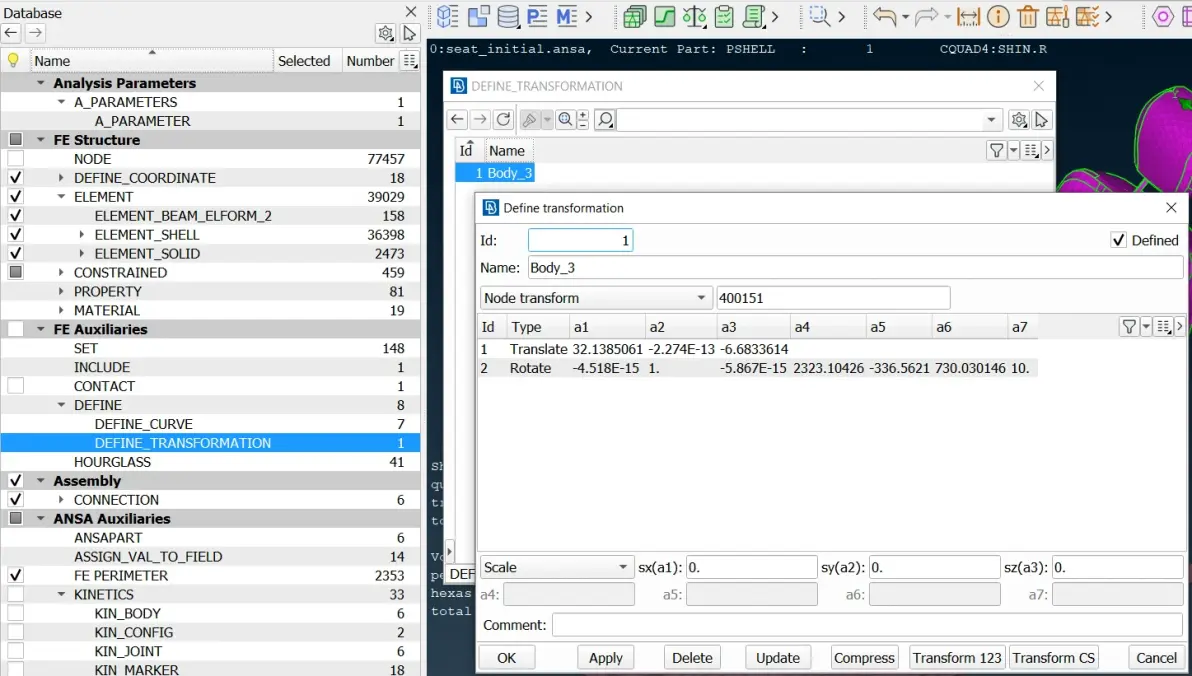
图 8 求解器关键字导入ASNA展示
除了LS-DYNA求解器外,ANSA还支持将KIN_POSITION转换为ABAUQS(图9),PAM-CRASH(图10)的关键字。这样,既可以在ANSA中控制和显示模型的具体定位位置信息,又可以快速转换成为求解器关键字参与仿真计算。
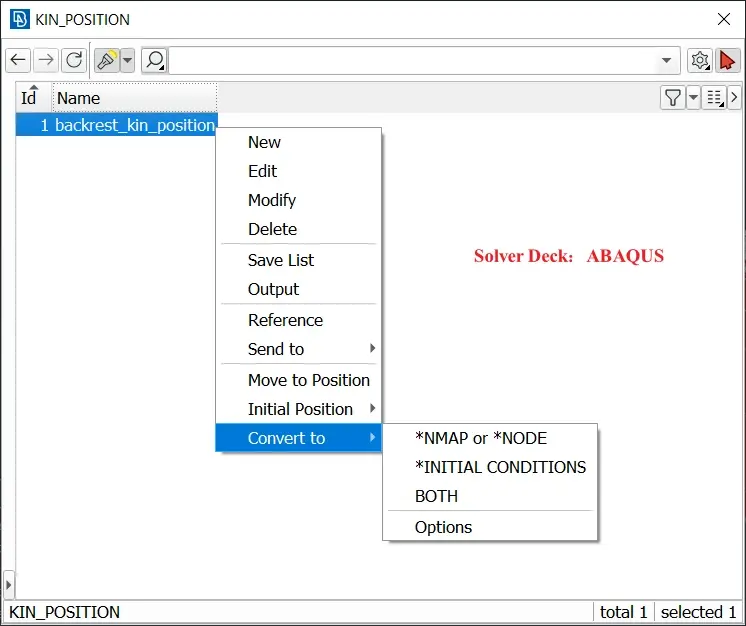
图 9 支持ABAQUS
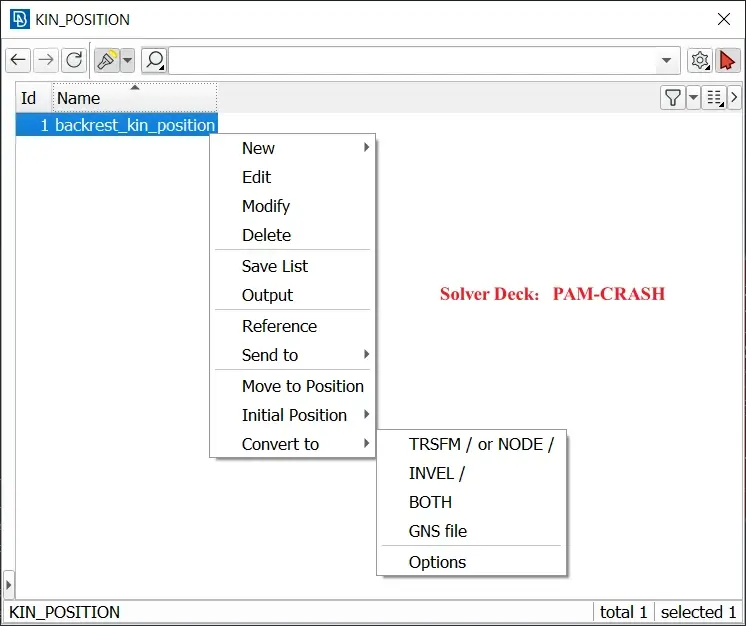
图 10 支持PAM-CRASH
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020