


软件

产品


NX MCD软件是西门子 NX 平台核心模块,专注机电一体化数字孪生、虚拟仿真、虚拟调试,打通机械、电气、自动化,在物理样机 / 产线建成前完成全流程验证。
埃斯顿(ESTUN)是国产工业机器人核心厂商,主流机型为6 轴多关节机器人(ER3/ER6/ER10/ER20 等),广泛用于焊接、搬运、码垛、上下料等场景。
数字孪生需求:需虚拟模型1:1 复刻几何尺寸、关节限位、运动特性、负载参数,支持与物理控制器实时数据交互,实现虚实同步与控制闭环。
今天我们的案例分享是用 NX MCD 搭建埃斯顿机器人的高精度数字孪生体,实现 “虚拟先跑、物理后做、虚实联动、一键部署”,解决产线设计、调试、换产、运维的核心痛点。
步骤如下:
①这里我们以ER8-720-MI机器人为例子,下图1-1所示的是机器人 6个轴的自由度。
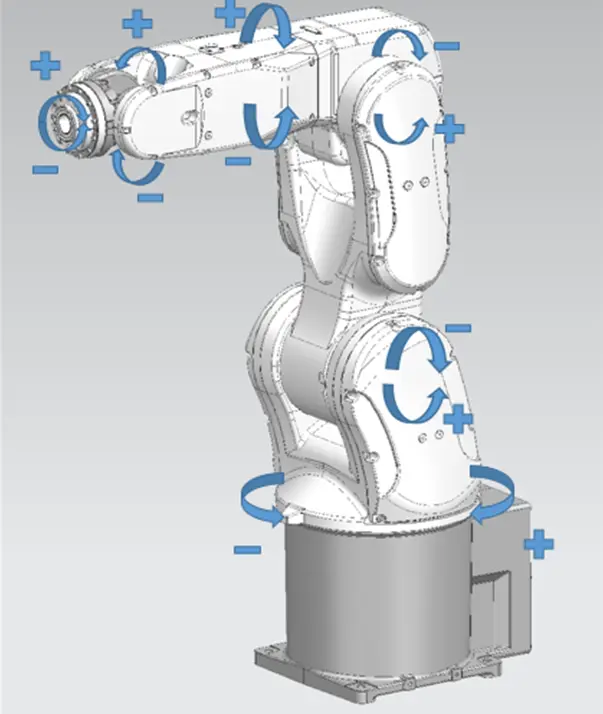
图1-1六轴机器人
②由于在MCD中所有会运动的东西都需要配置刚体,对机器人的各轴进行刚体配置如图1-2,1-3所示。
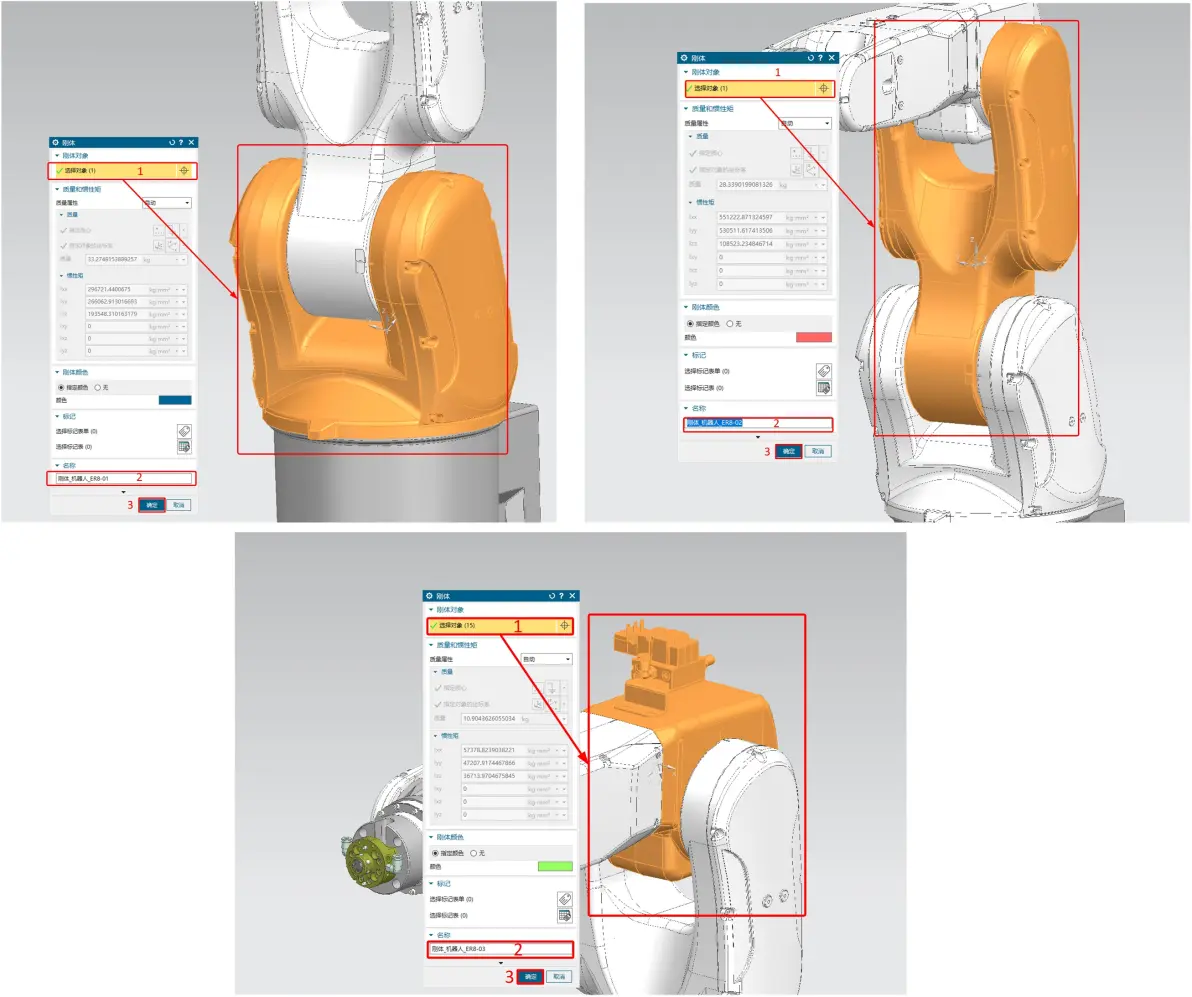
图1-2机器人轴1到3刚体
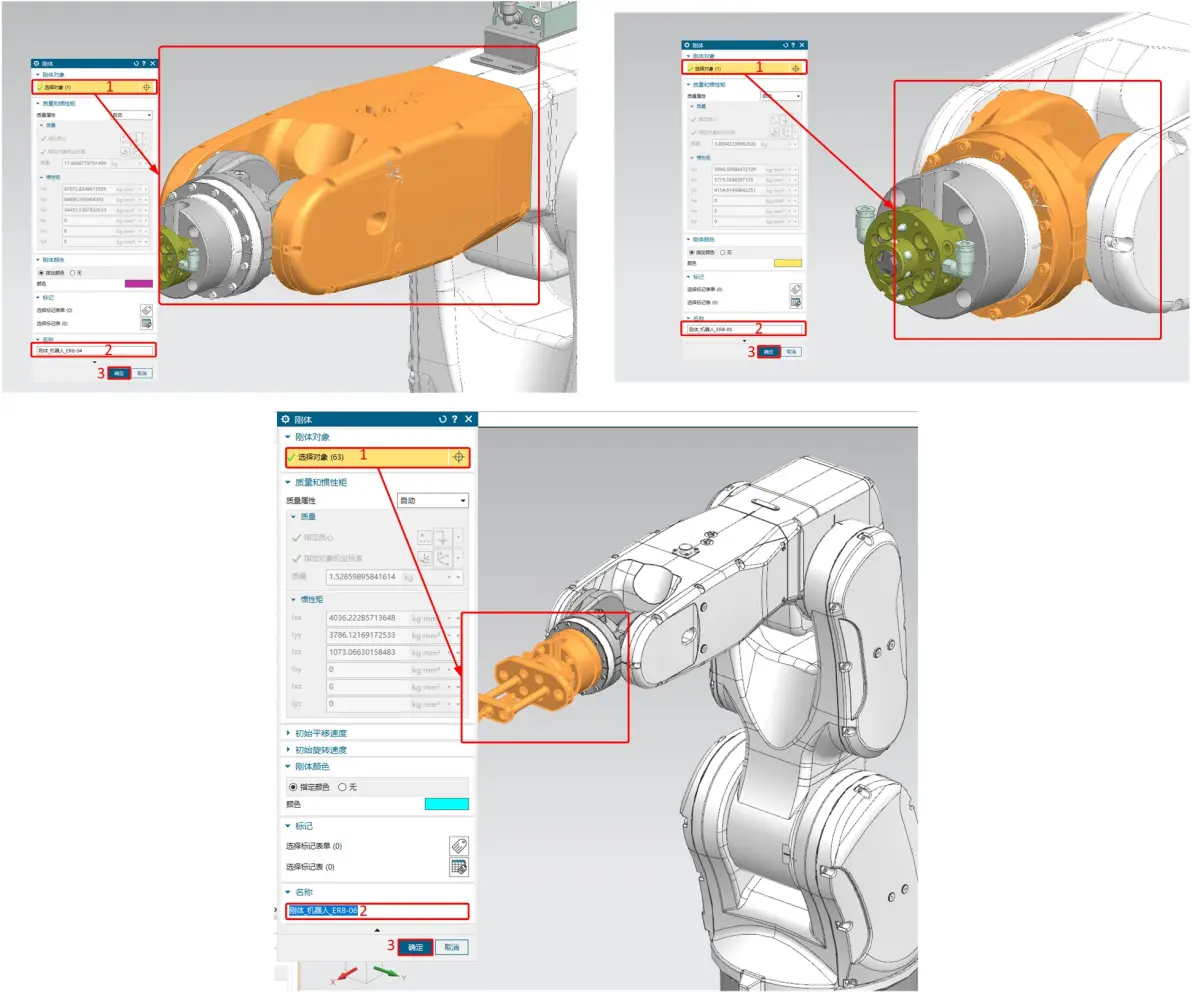
图1-3机器人轴4到6刚体
③在MCD中刚体的运动逻辑由运动副支持,由图1可知机器人各轴为旋转运动,故对机器人的各轴进行铰链副配置如图1-4,1-5所示。
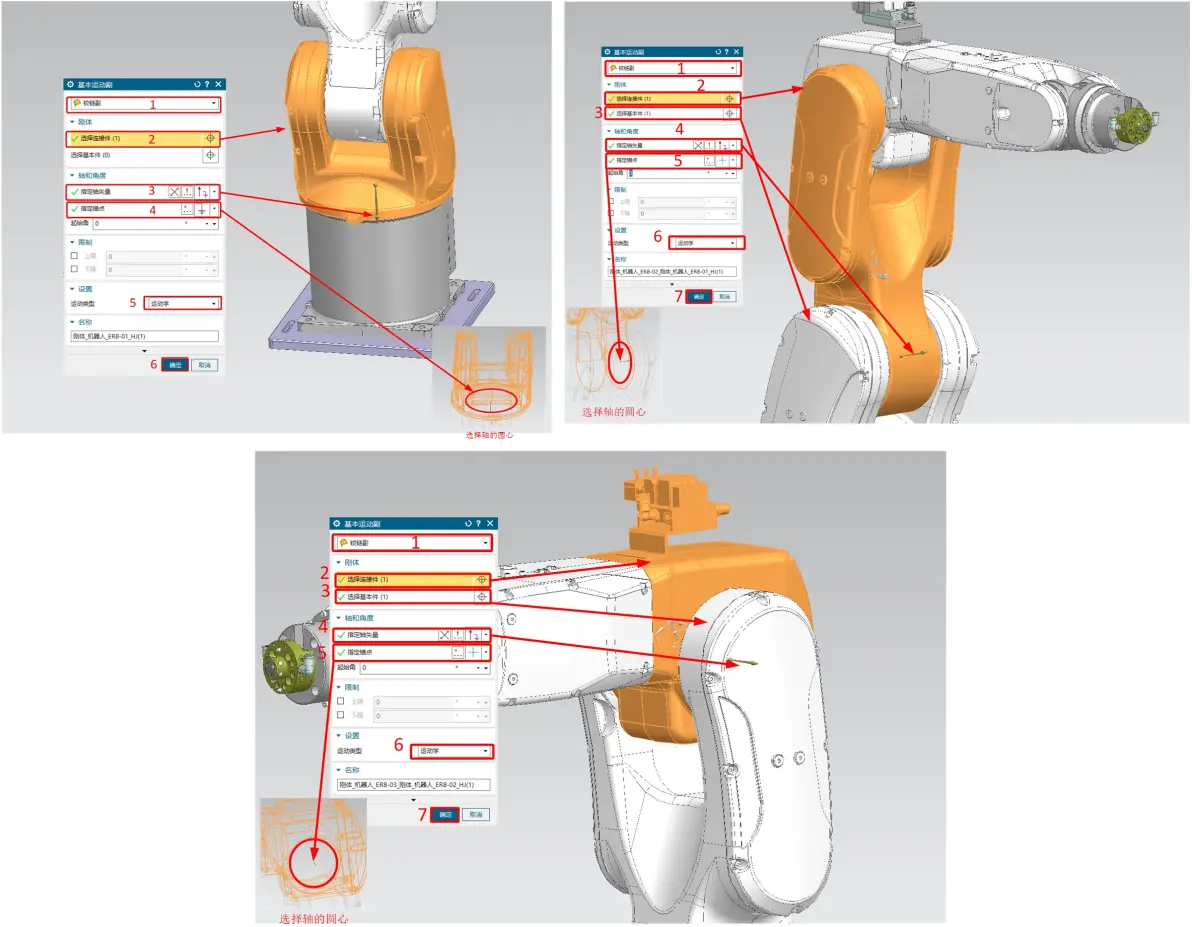
图1-4机器人轴1到3铰链副的配置
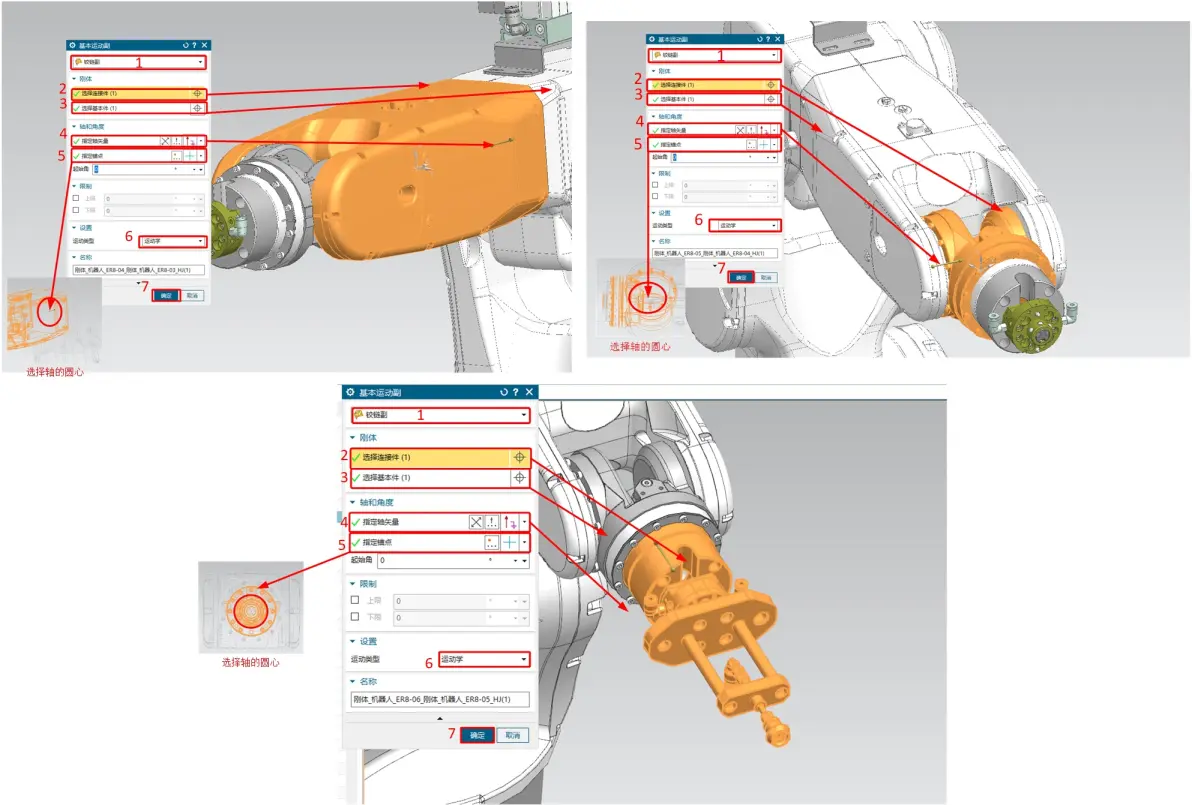
图1-5机器人轴4到6铰链副的配置
④为了实现机器人的吸盘功能,需要使用到NXMCD中的握爪的功能,类别选择吸盘进行配置如图1-6所示。
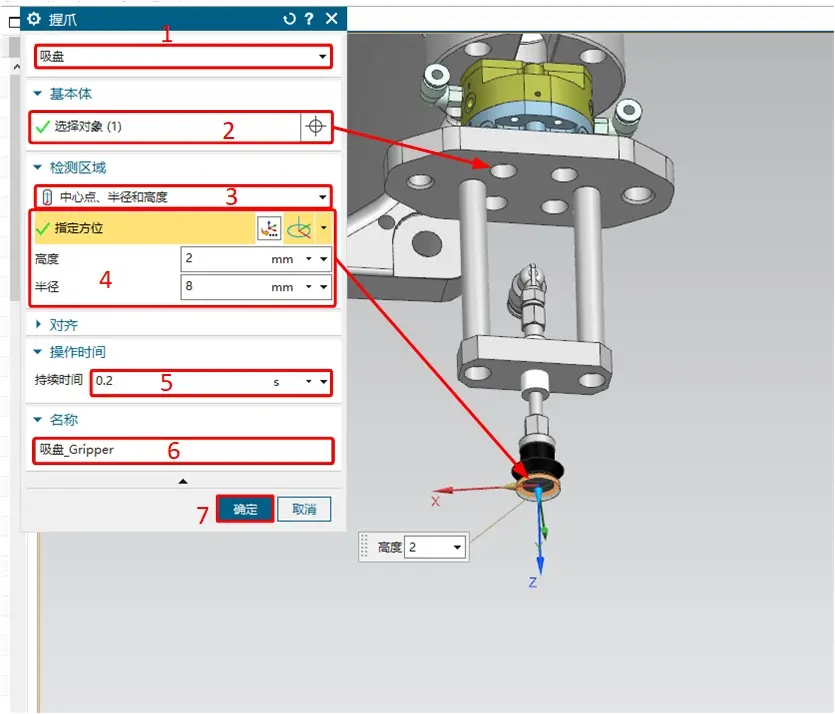
图1-6配置吸盘的功能
⑤这里为了实现机器人将方块物料进行搬运的动作,需要对物料的刚体与碰撞体进行配置如图1-7,1-8所示。
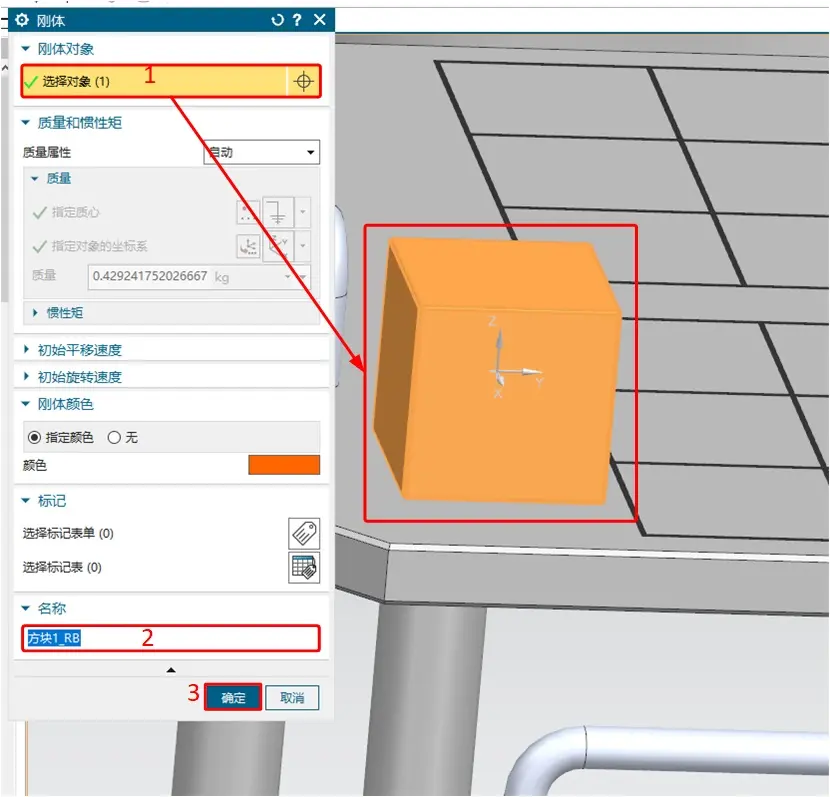
图1-7配置方块物料的刚体属性
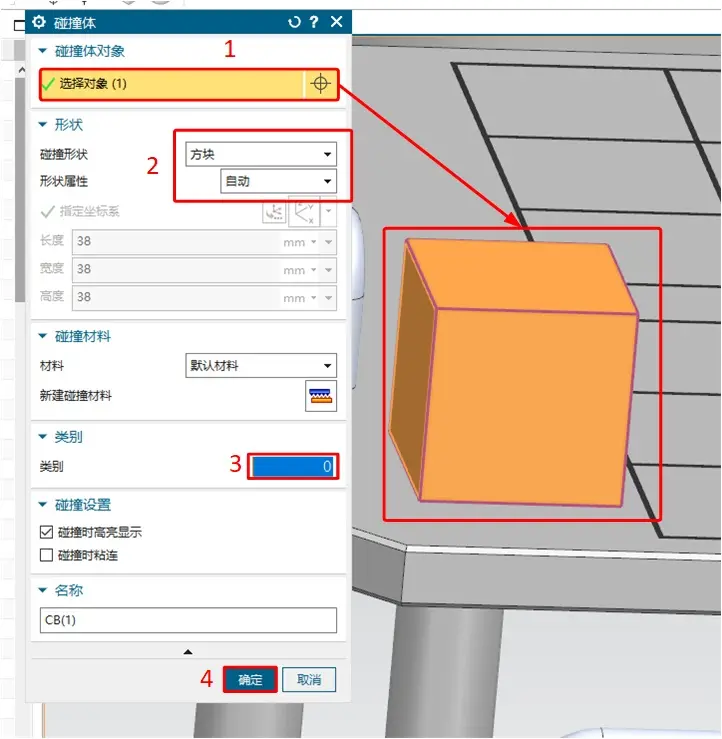
图1-8配置方块物料的碰撞体
⑥做为载体需要对物料台做碰撞体配置如图1-9所示。
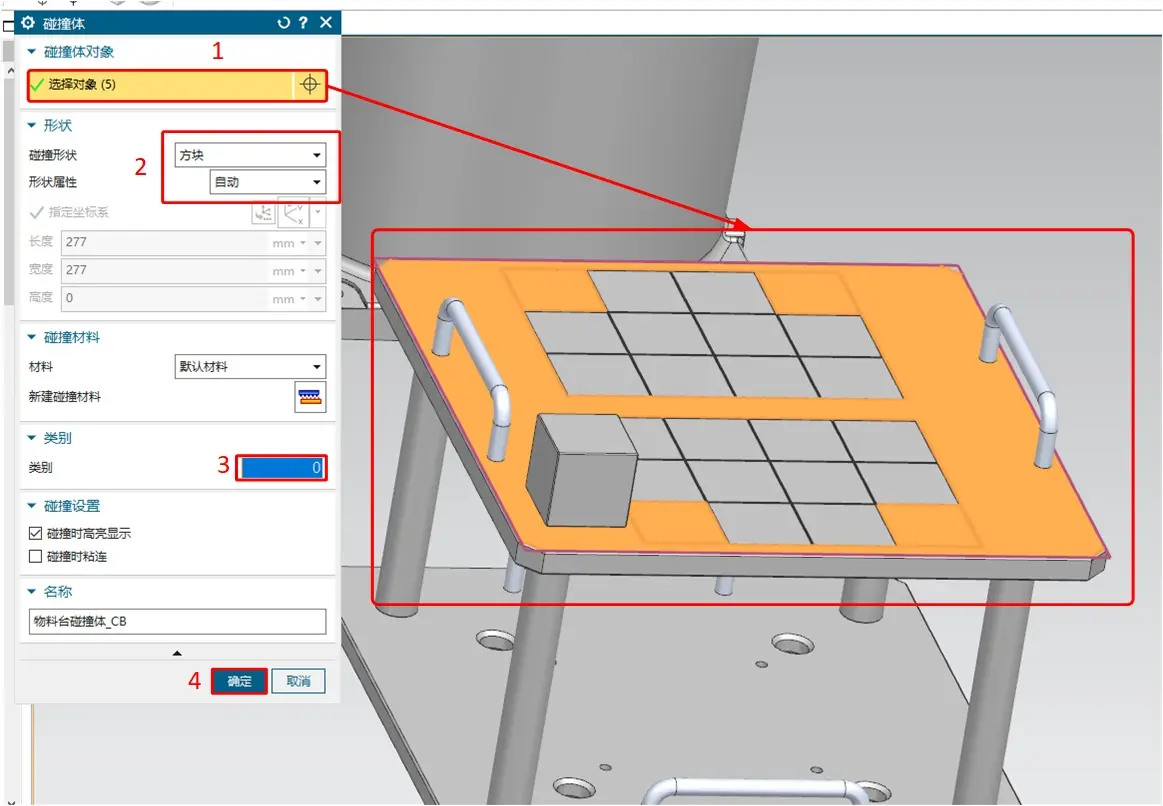
图1-9配置物料台碰撞体
⑦使物料能源源不断的生成,这里给物料配置对象源,如图1-10所示。
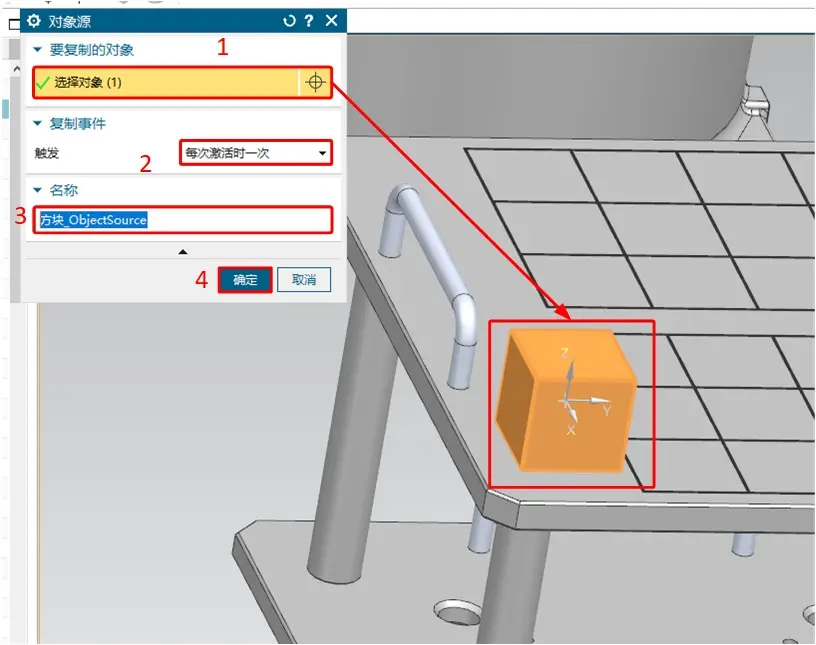
图1-10配置物料对象源
⑧在MCD中机器人的铰链副由位置控制控制,各轴的位置控制配置如图1-11,1-12。
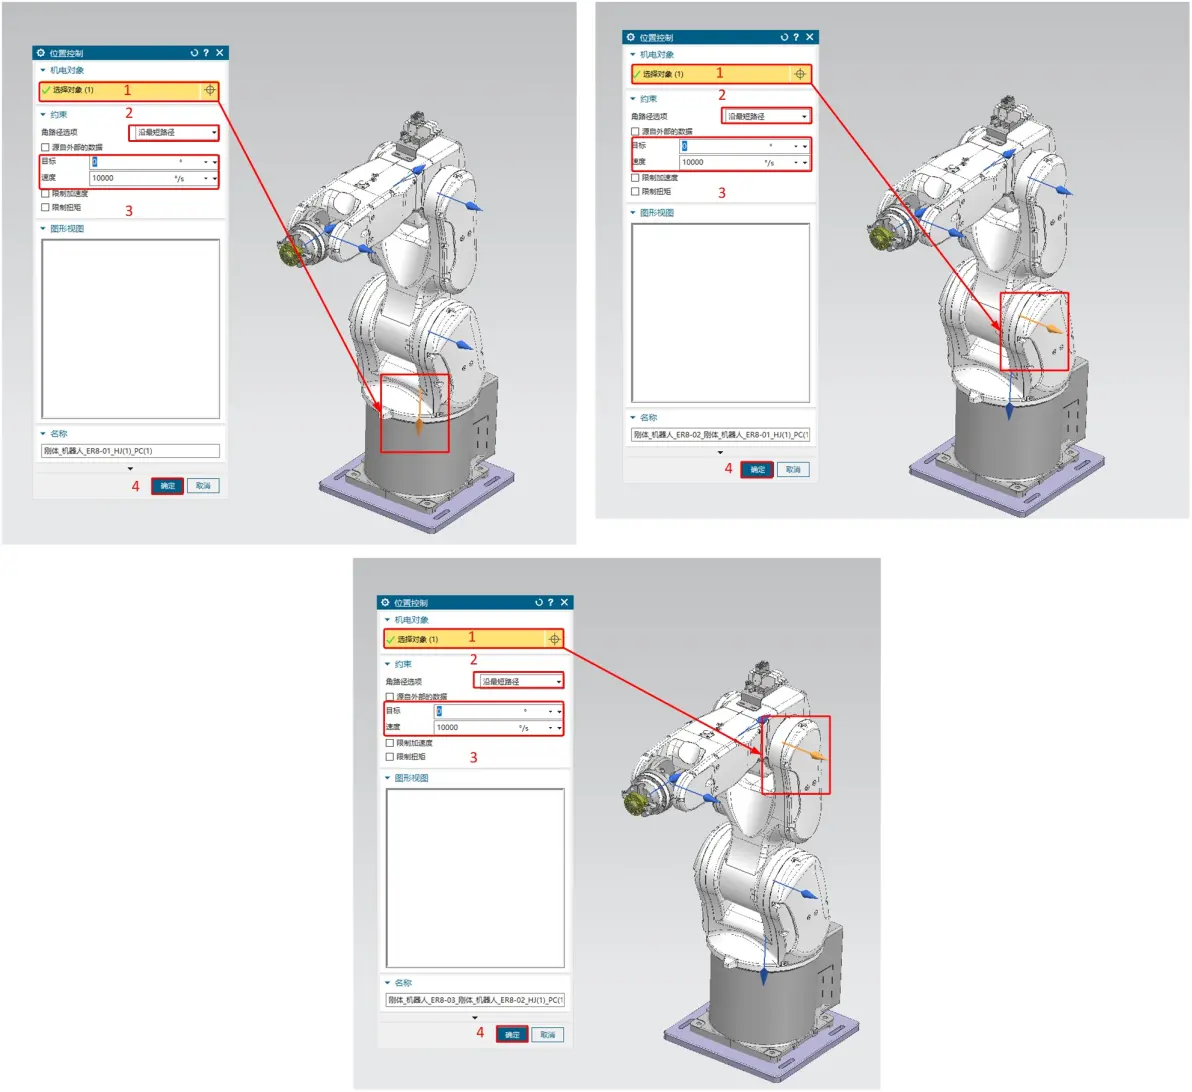
图1-11配置机器人轴1-3的位置控制
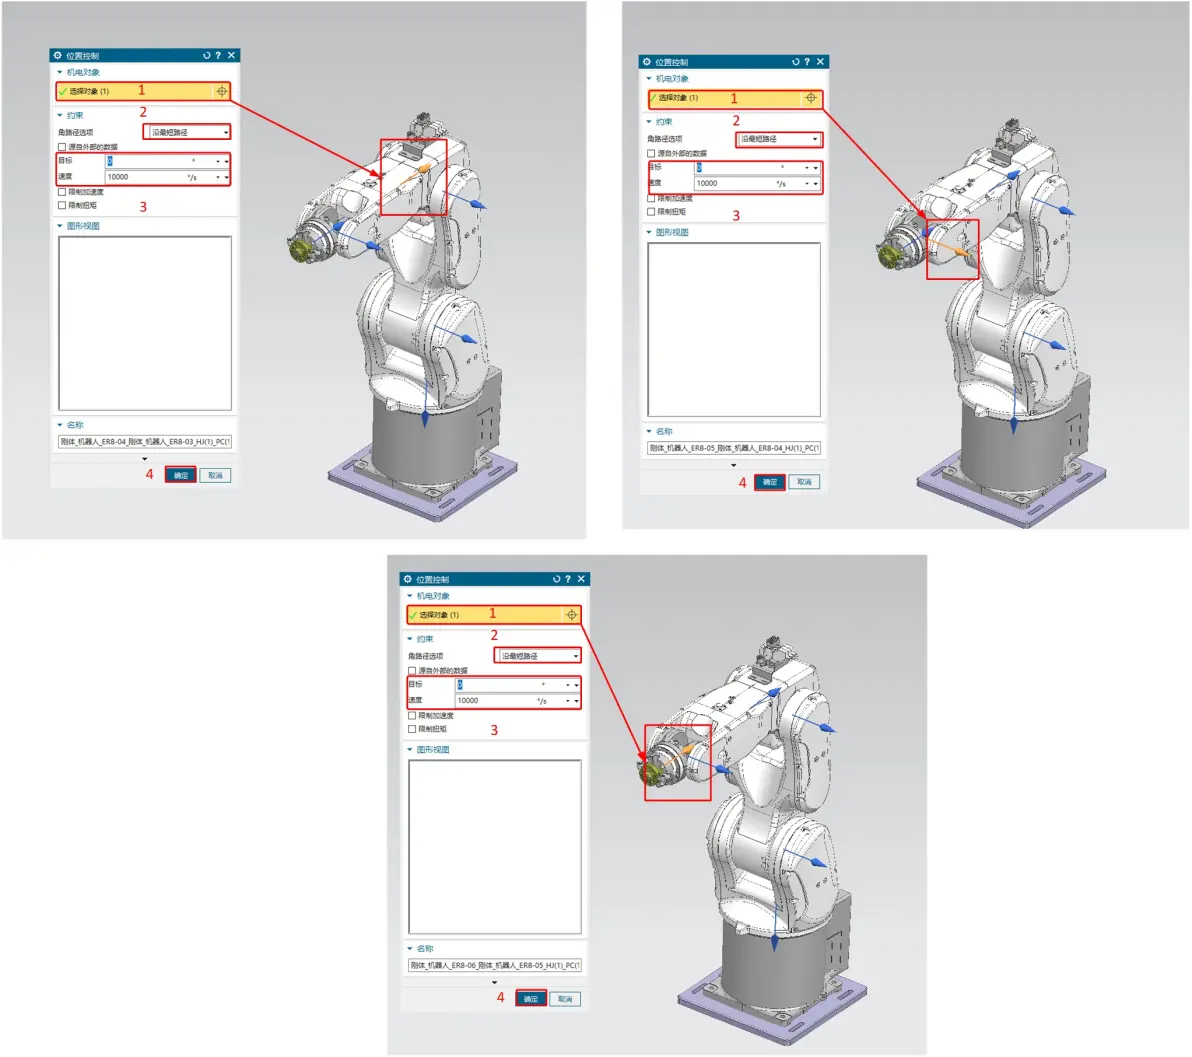
图1-12配置机器人轴4-6的位置控制
⑨配置信号适配器如图1-13所示,配置机器人位置控制和握爪,参数、信号和公式如下图所示。
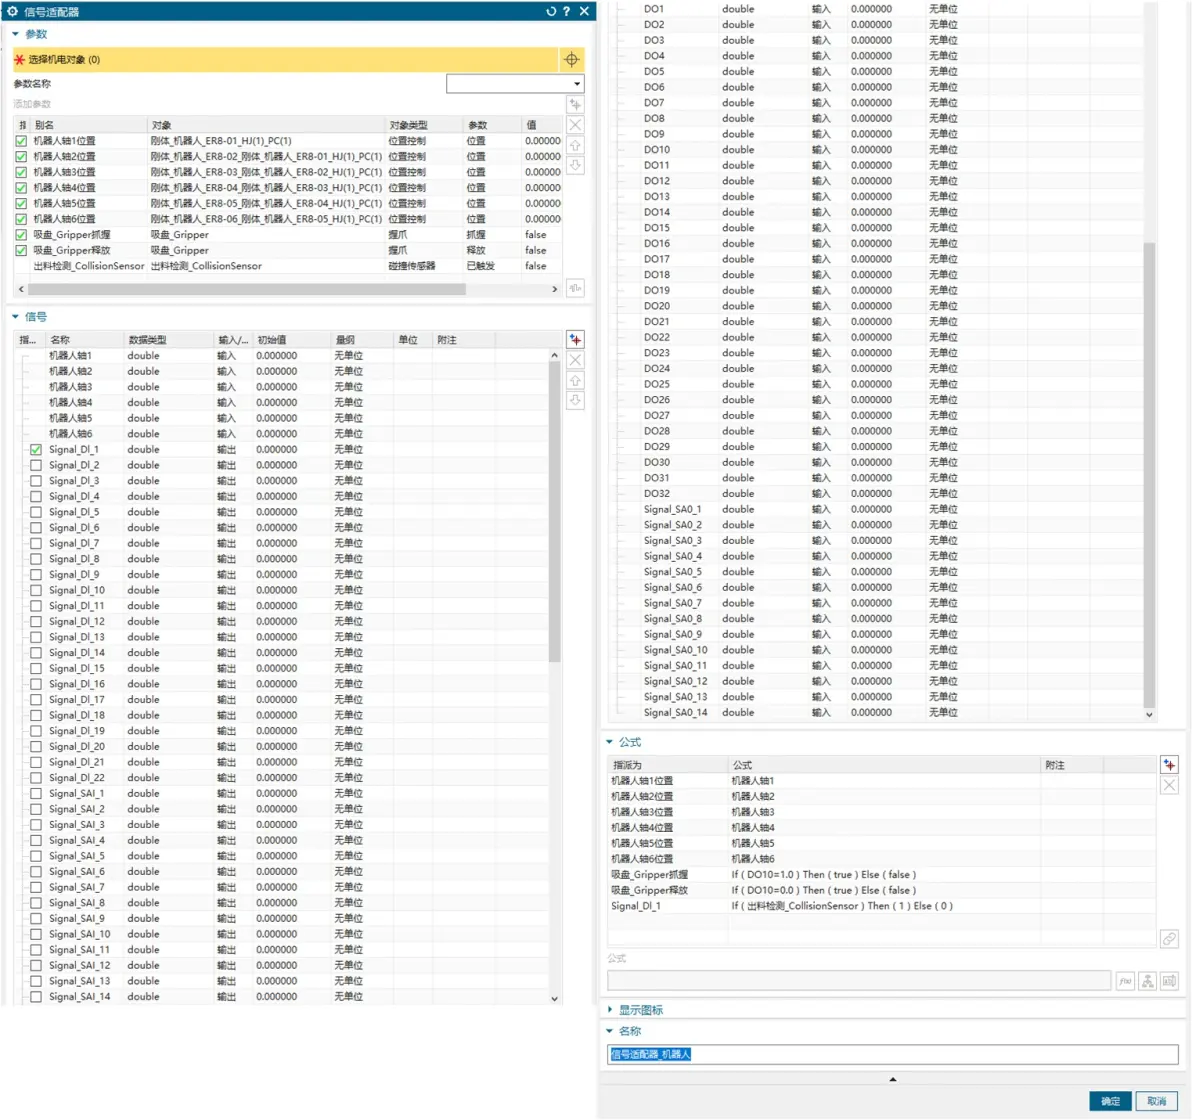
图1-13配置信号适配器
⑩打开埃斯顿机器人软件,连接机器人虚拟控制器,机器人型号选择ER8-720-MI,如图1-14所示。
埃斯顿机器人软件
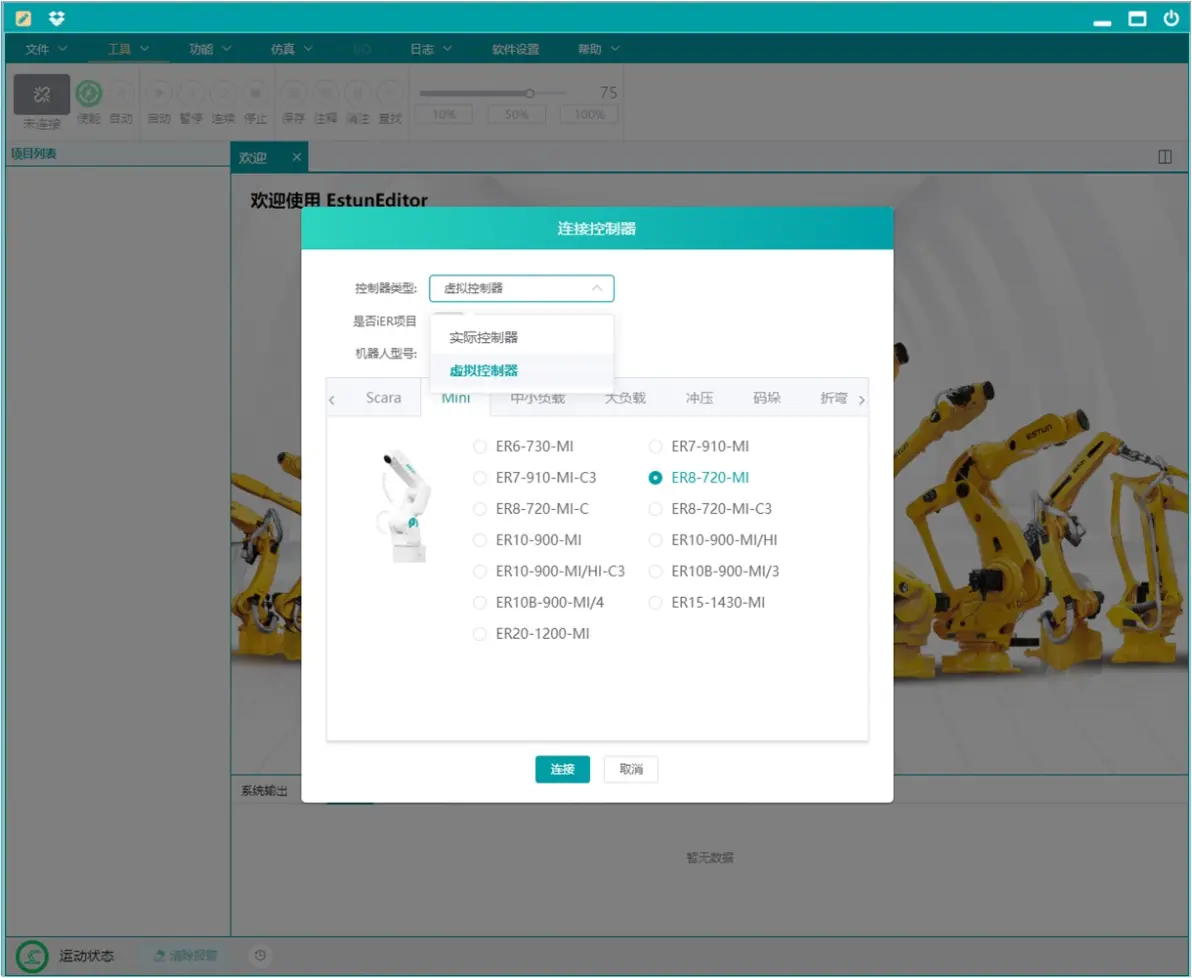
图1-14连接埃斯顿机器人
⑪连接成功后,打开项目列表,在main程序中编写码垛程序,如图1-15所示。
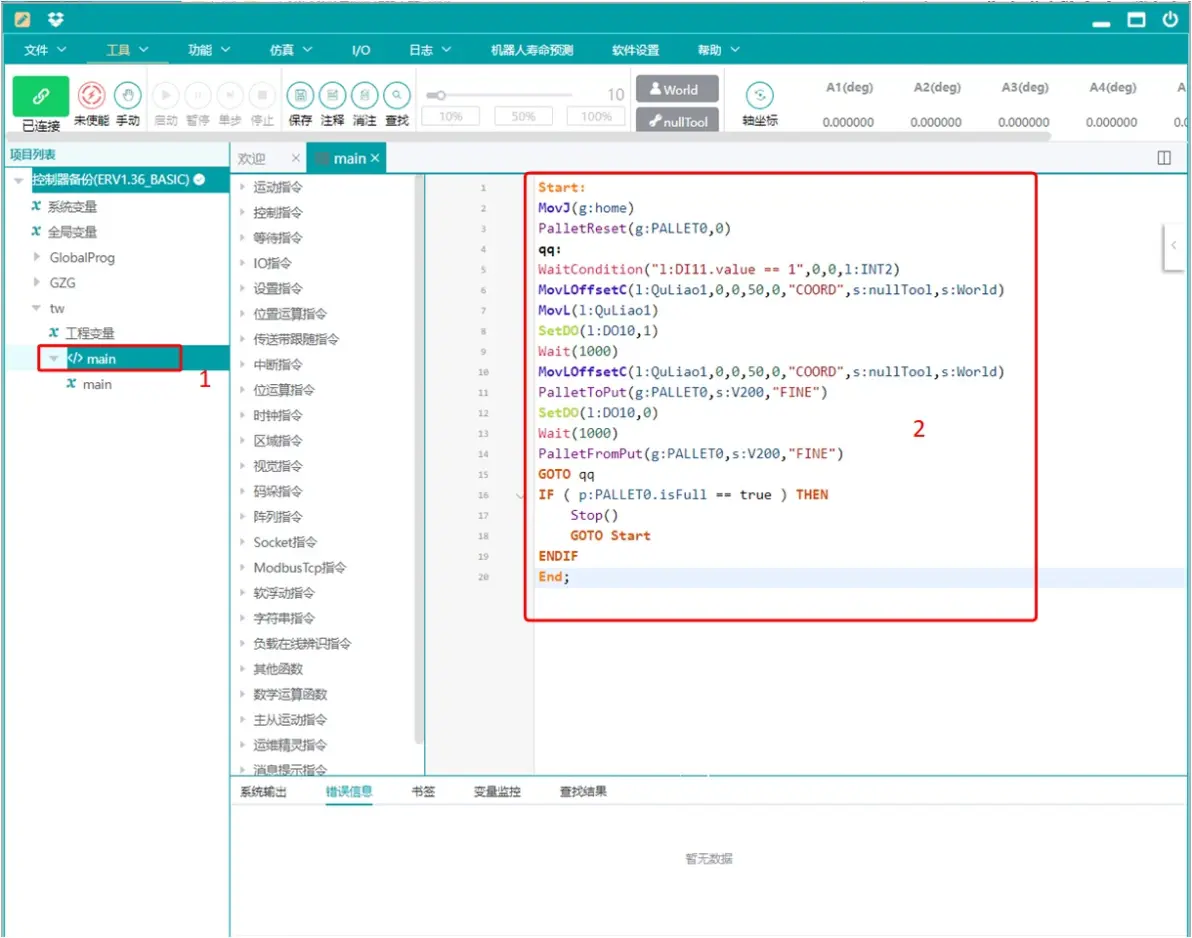
图1-15编写码垛程序
⑫打开工业机器人虚拟仿真调试软件,点击连接机器人按钮进行连接,再点击启动TCP服务器按钮,如图1-16所示。
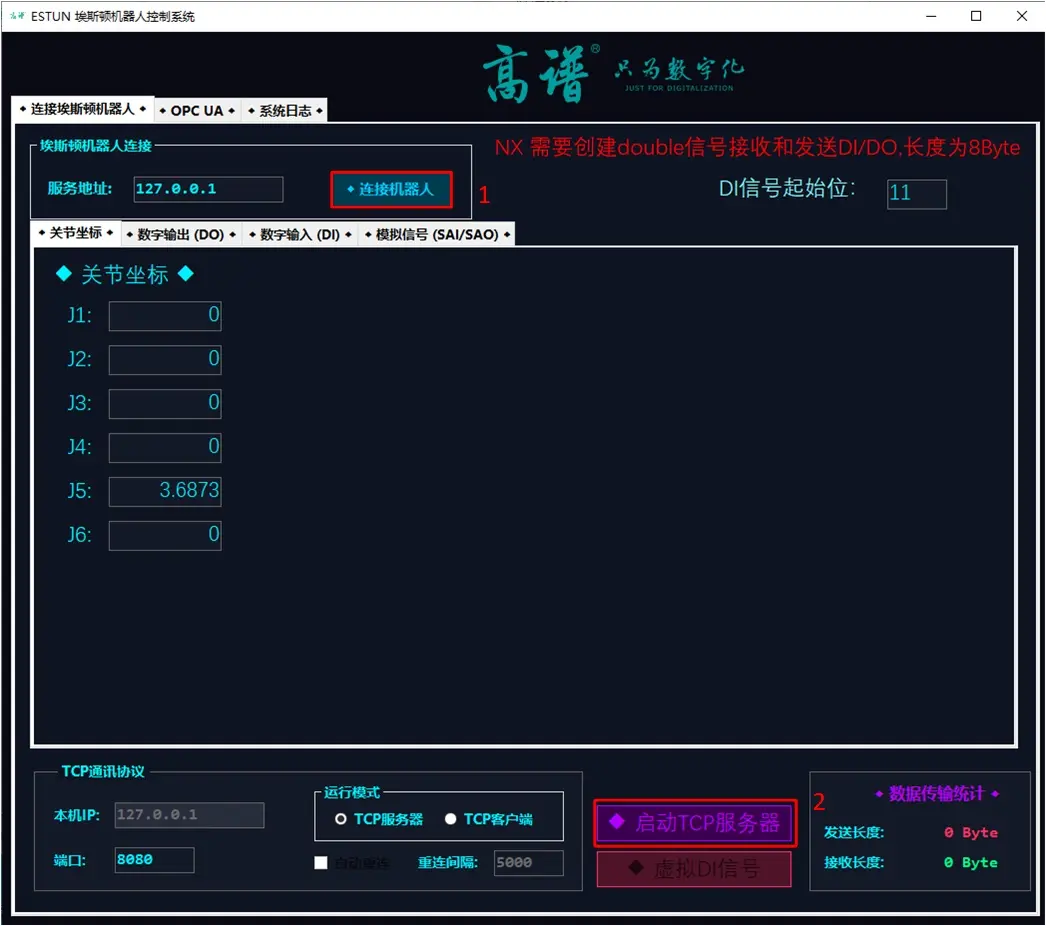
图1-16工业机器人虚拟仿真调试软件
⑬在NX中点击播放,运行仿真,如图1-17所示。
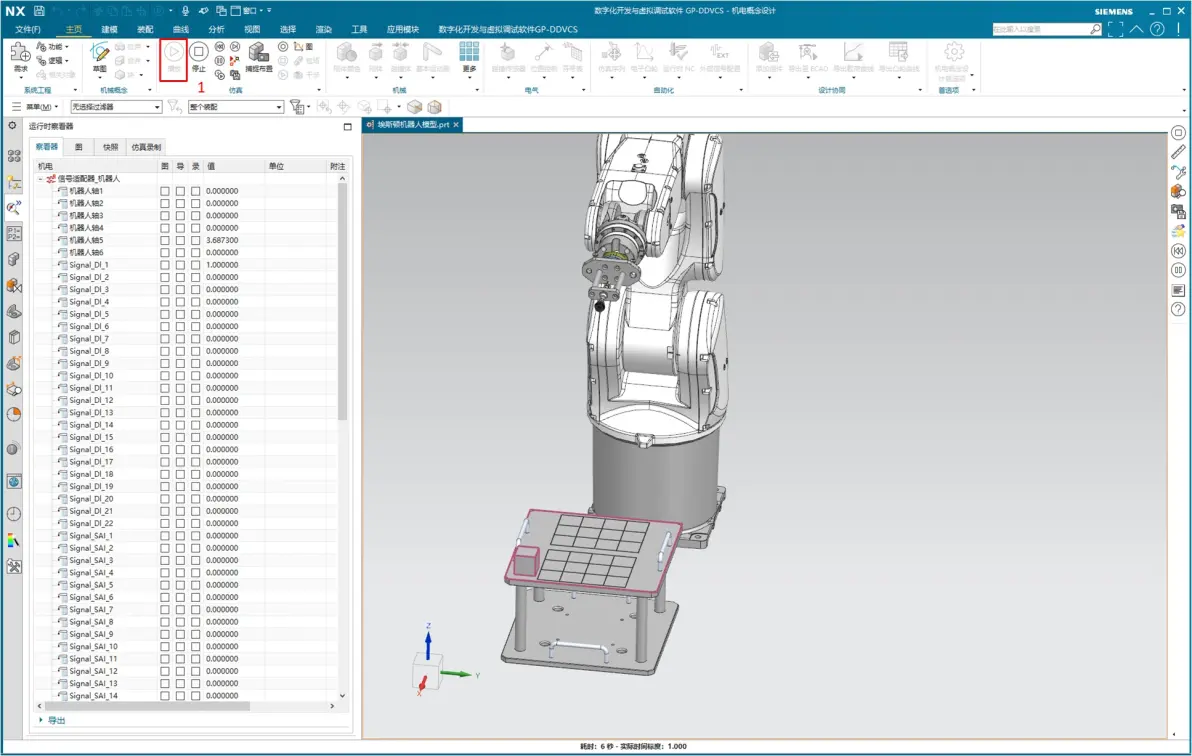
图1-17运行仿真
视频演示效果如下:
【NX MCD与埃斯顿机器人数字孪生】 NX MCD与埃斯顿机器人数字孪生
- THE END -
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




