


软件

产品


NX MCD软件是西门子 NX 平台核心模块,专注机电一体化数字孪生、虚拟仿真、虚拟调试,打通机械、电气、自动化,在物理样机 / 产线建成前完成全流程验证。
节卡机器人(JAKA)作为国产协作机器人领军品牌,以高精度、高柔性、易部署、驱控一体为核心,适配 3C、汽车、新能源、电子装配等精密场景,支持与数字孪生平台无缝对接。
NX MCD与节卡机器人数字孪生组合核心是用虚拟预演+虚实联动+Al柔性,一次性解决产线在各阶段的痛点,实现全流程降本、提速、提质。
痛点如下:
1、产线设计阶段:解决“设计错、协同难、成本高”。
2、产线调试阶段:解决“现场乱、周期长、返工多、风险高”。
3、产线换产阶段:解决“换产慢、编程难、柔性差、依赖人”。
4、产线运维阶段:解决“故障盲、停机久、维护贵、响应慢”。
今天我们的案例分享是用NX MCD搭建节卡机器人的高精度数字孪生体,实现“虚拟先跑、物理后做、虚实联动、一键部署”,可有效解决产线各阶段的痛点。
步骤如下:
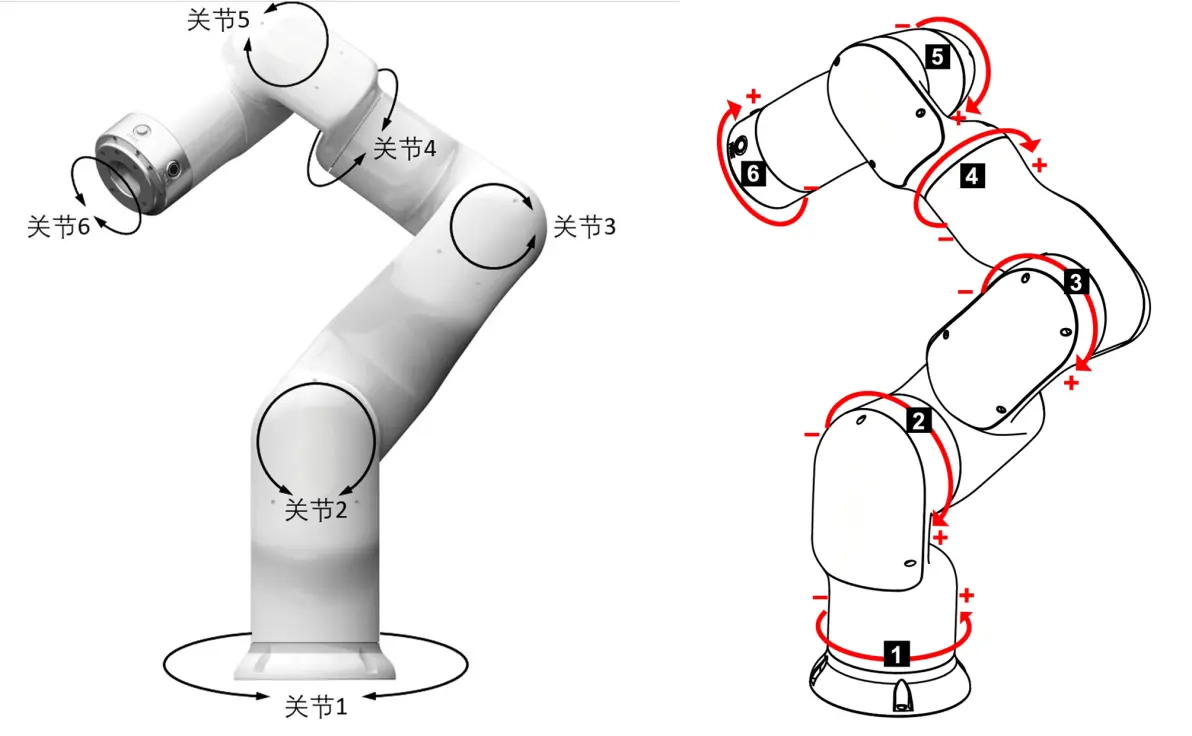
①这里我们以JAKAMini系列/JAKAMinicobo机器人为例子,如图1-1所示,该机器人右Axis1-6,6个轴的自由度。
图片
图1-1 JAKAMinicobo机器人的自由度
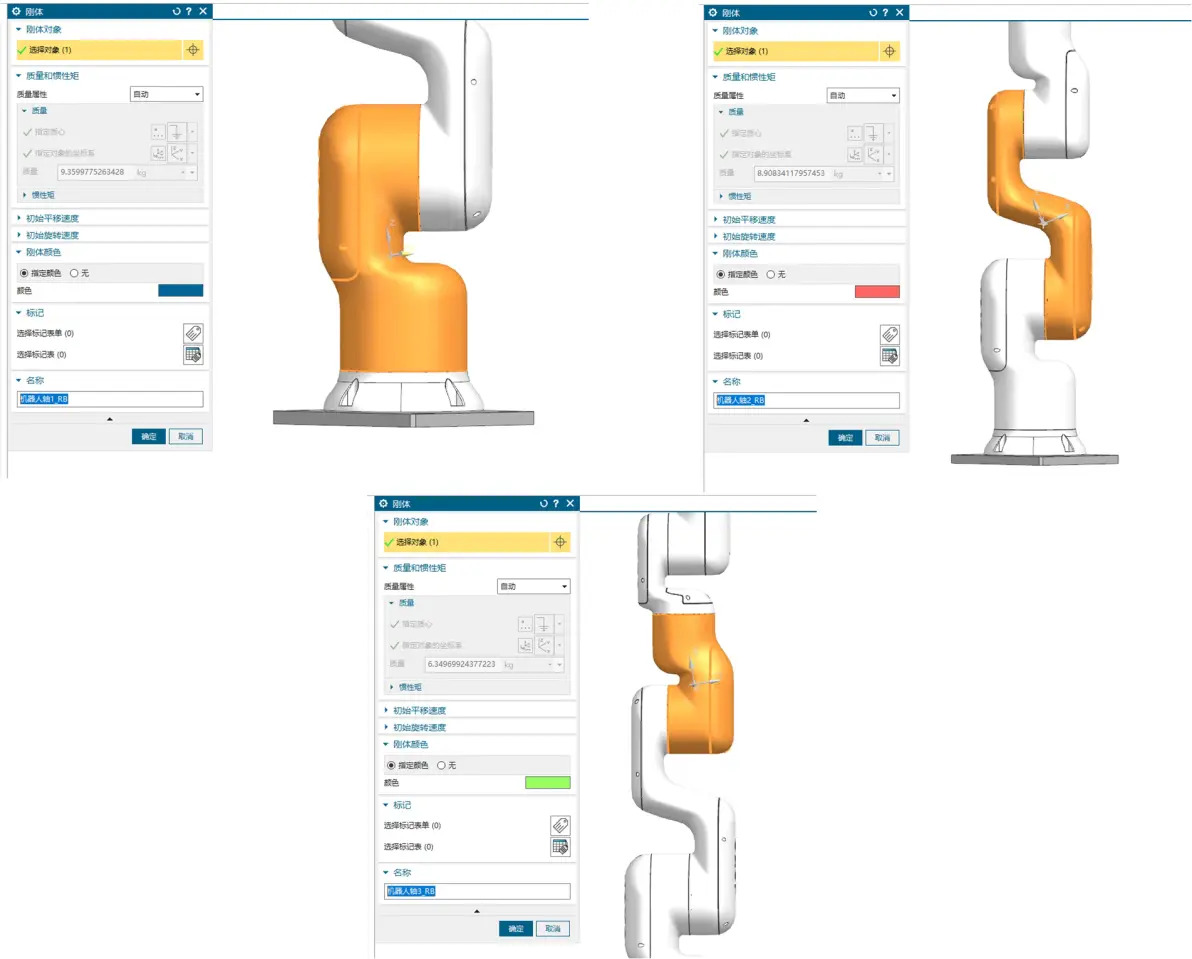
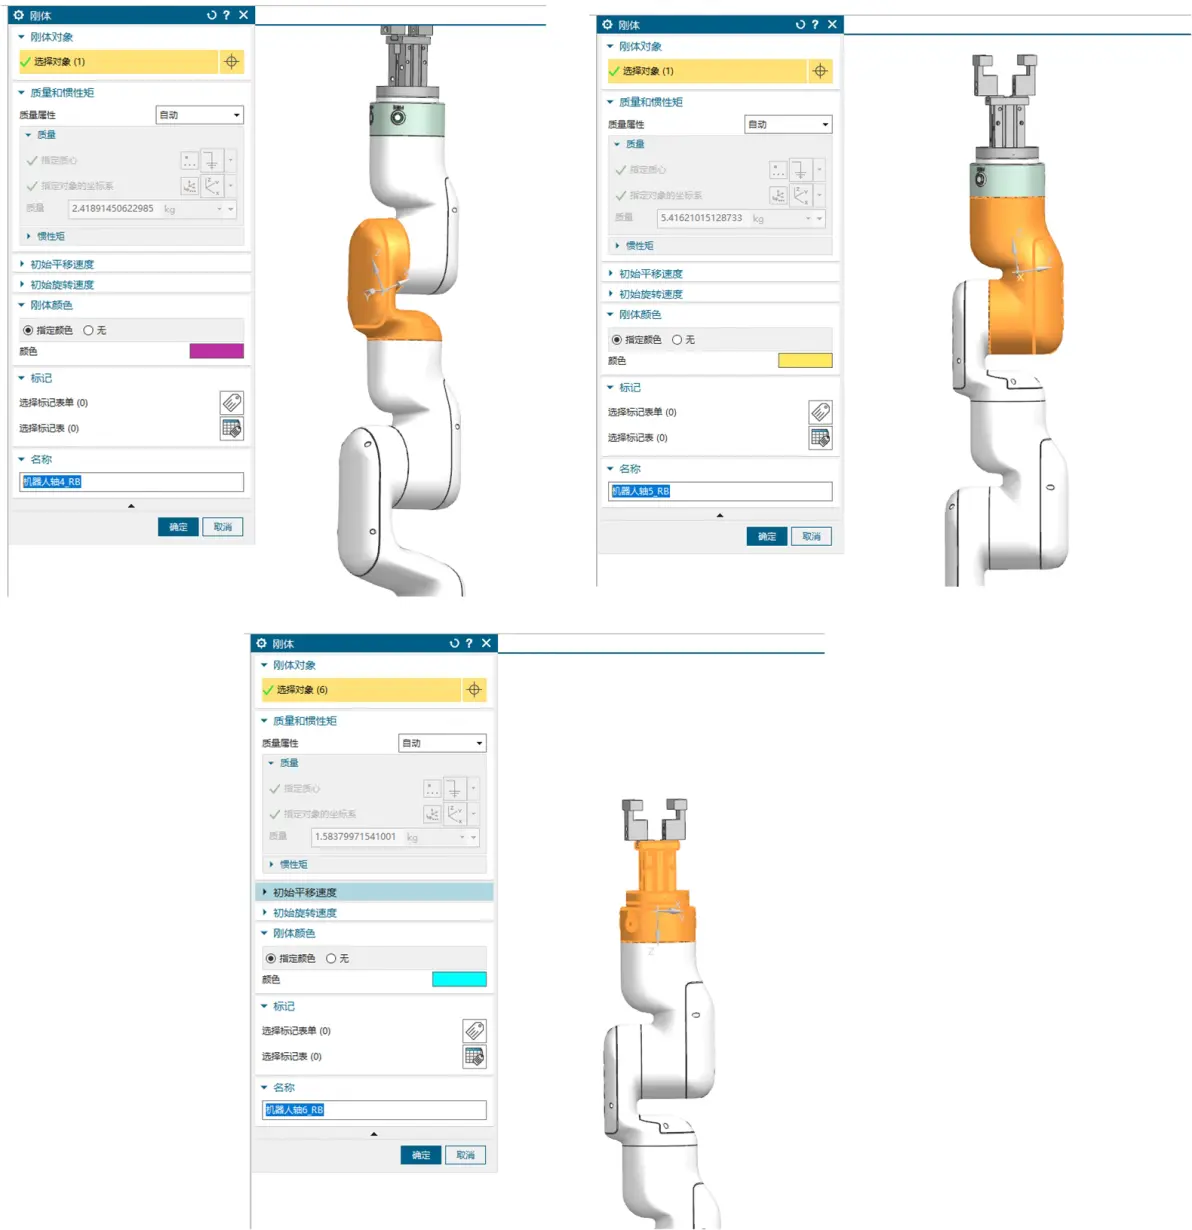
②由于在MCD中所有会运动的东西都需要配置刚体,对机器人的各轴进行刚体配置如图1-2,1-3所示。
图片
图1-2机器人轴1到3刚体
图片
图1-3机器人轴4到6刚体
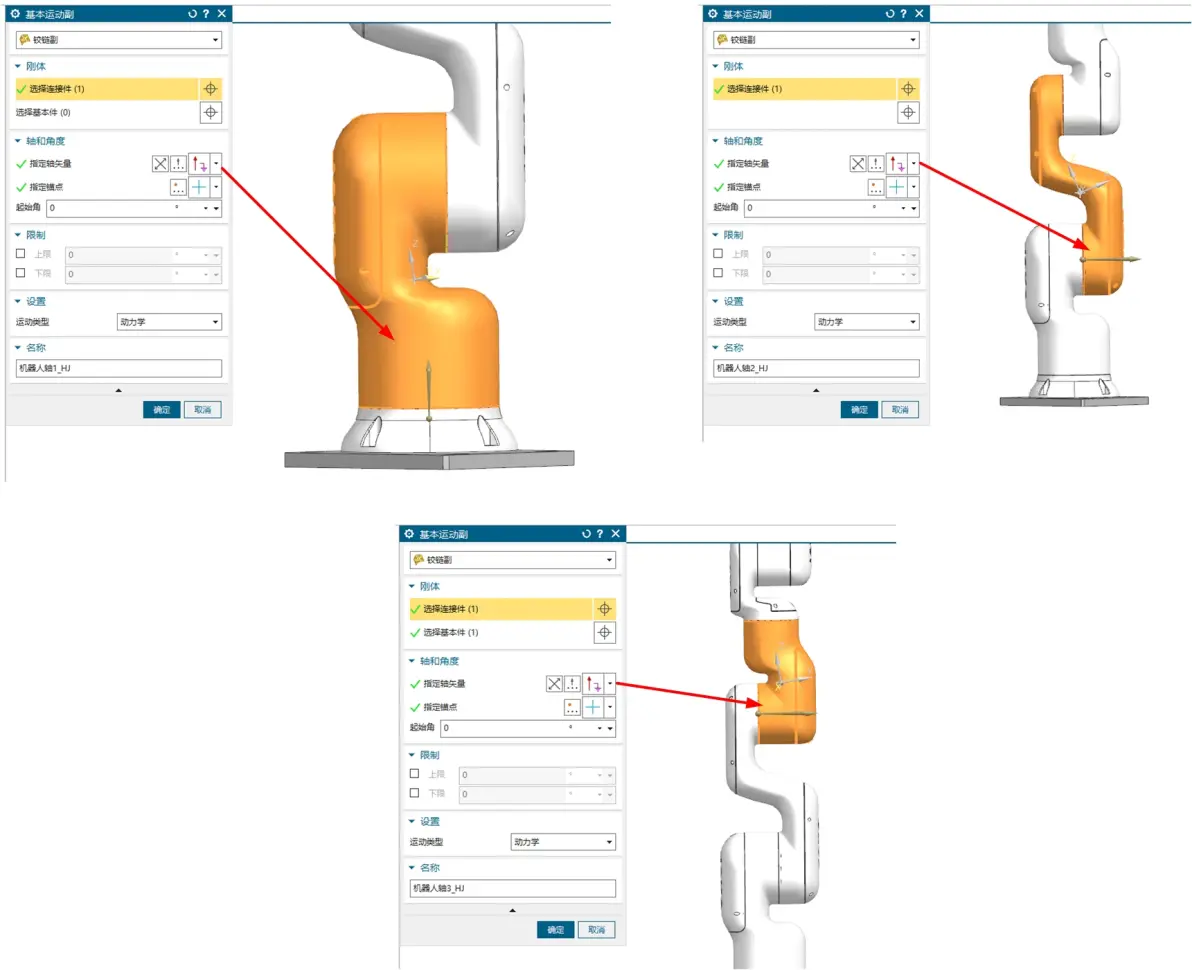
③在MCD中刚体的运动逻辑由运动副支持,由图1可知机器人各轴为旋转运动,故对机器人的各轴进行铰链副配置如图1-4,1-5所示。
图片
图1-4机器人轴1到3铰链副的配置
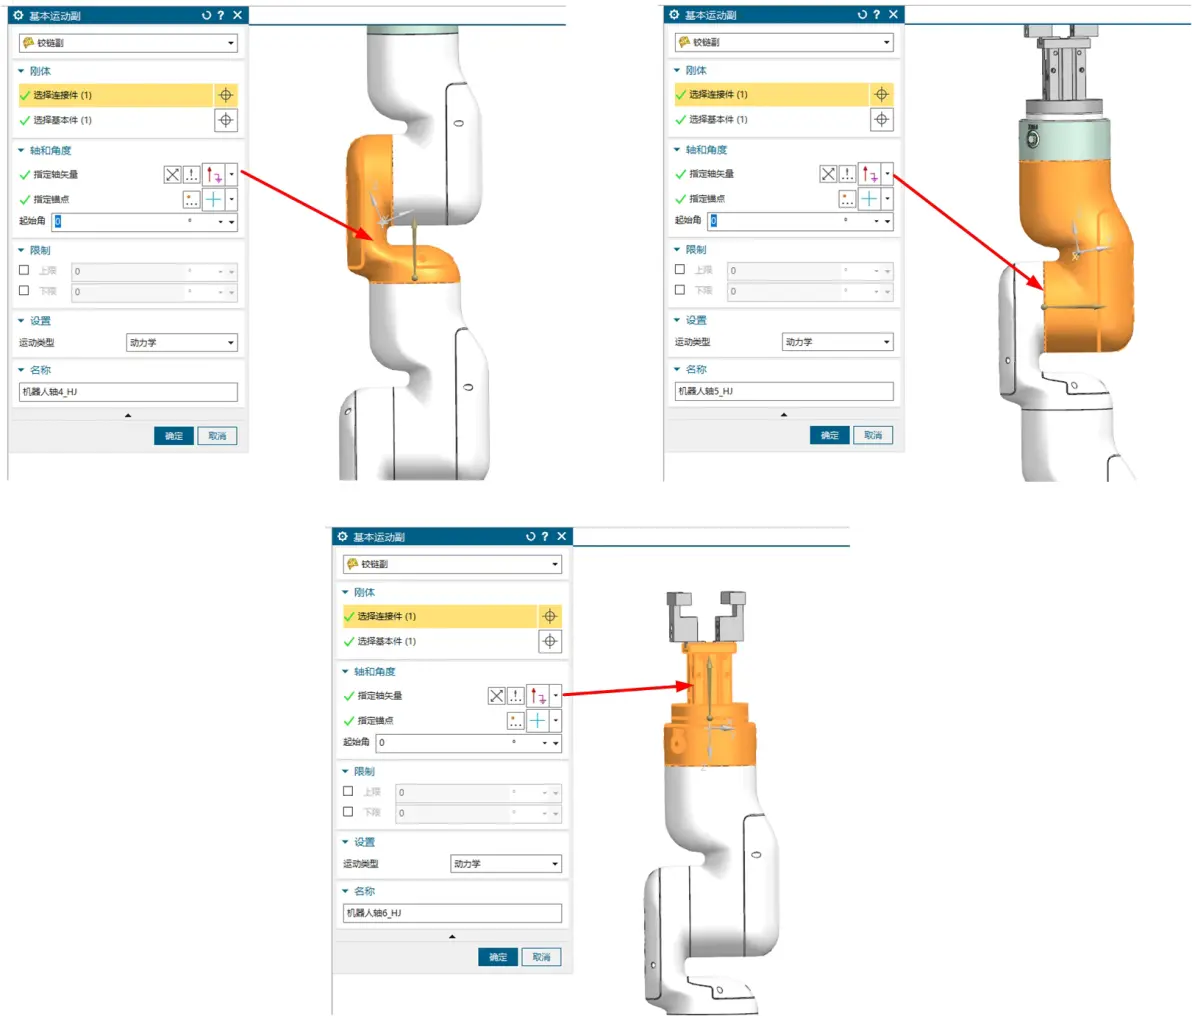
图片
图1-5机器人轴4到6铰链副的配置
④为了实现机器人的抓握功能,需要使用到该握爪的功能,根据类别对机器人的进行握爪配置如图1-6所示。
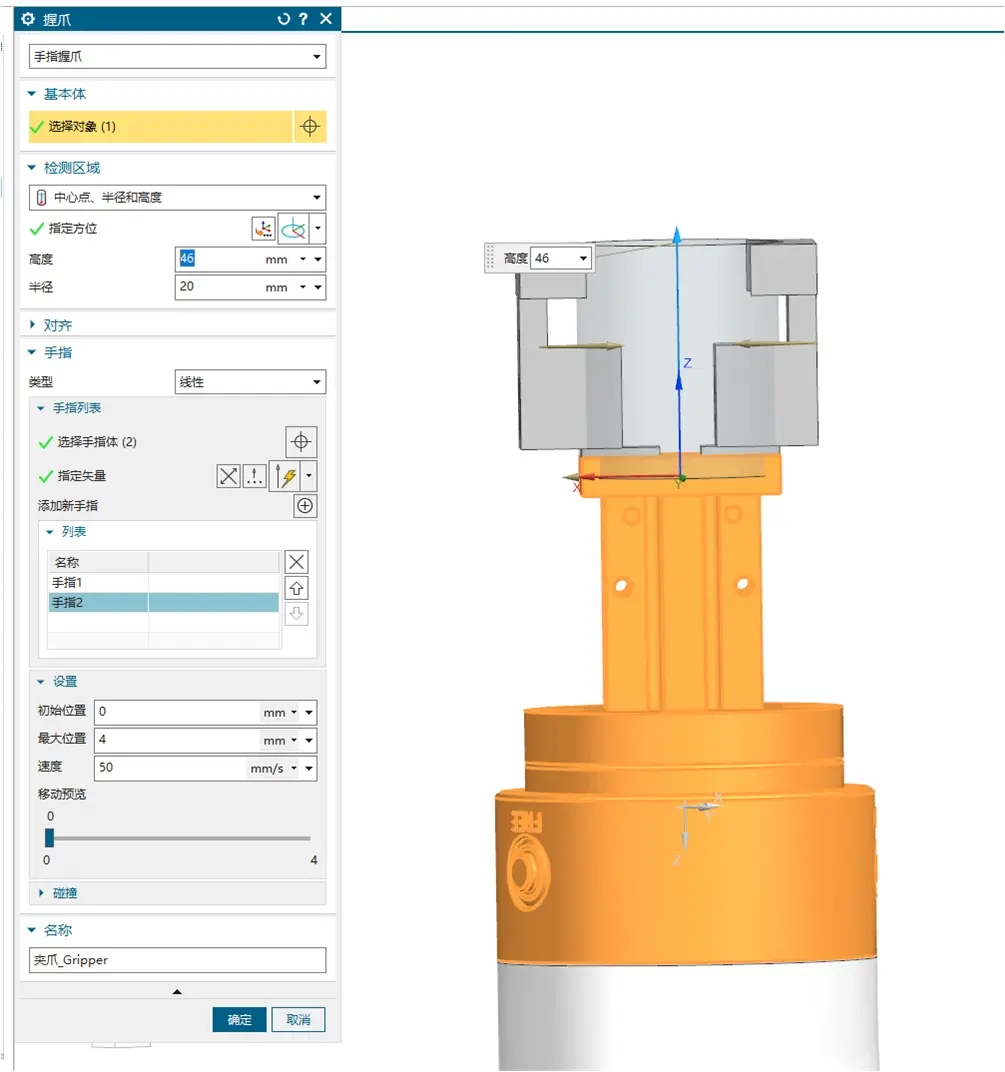
图片
图1-6配置握爪的功能
⑤这里为了实现机器人将圆柱物料进行搬运的动作,需要对物料的刚体与碰撞体进行配置如图1-7,1-8所示。
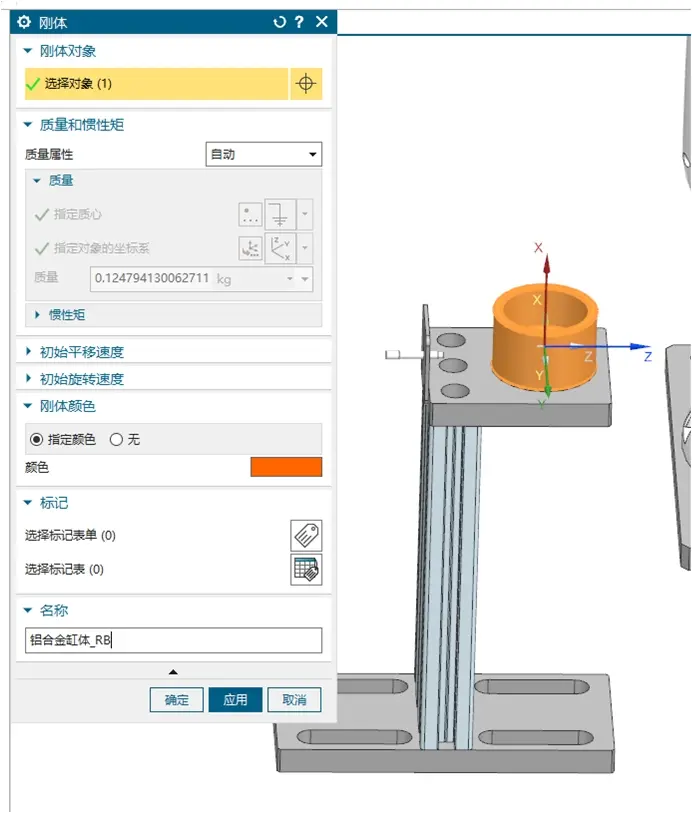
图片
图1-7配置圆柱物料的刚体属性
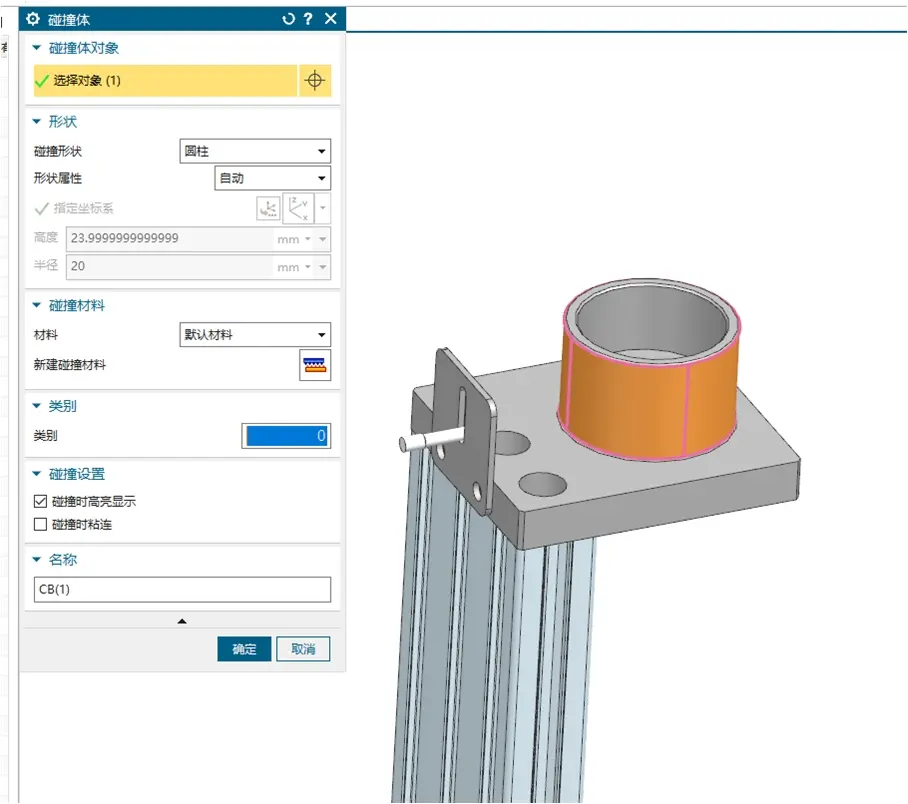
图片
图1-8配置圆柱物料的碰撞体
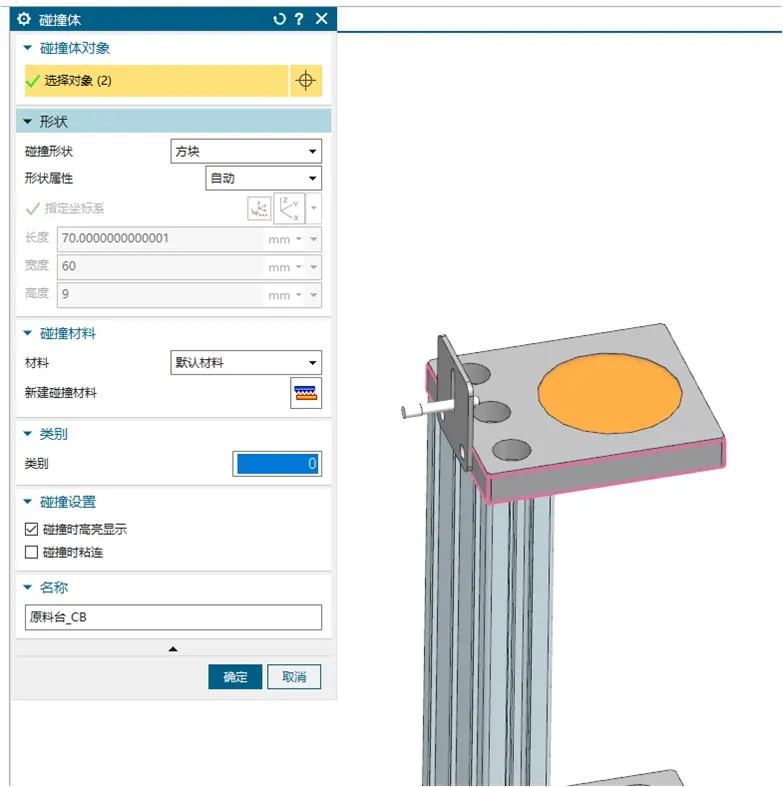
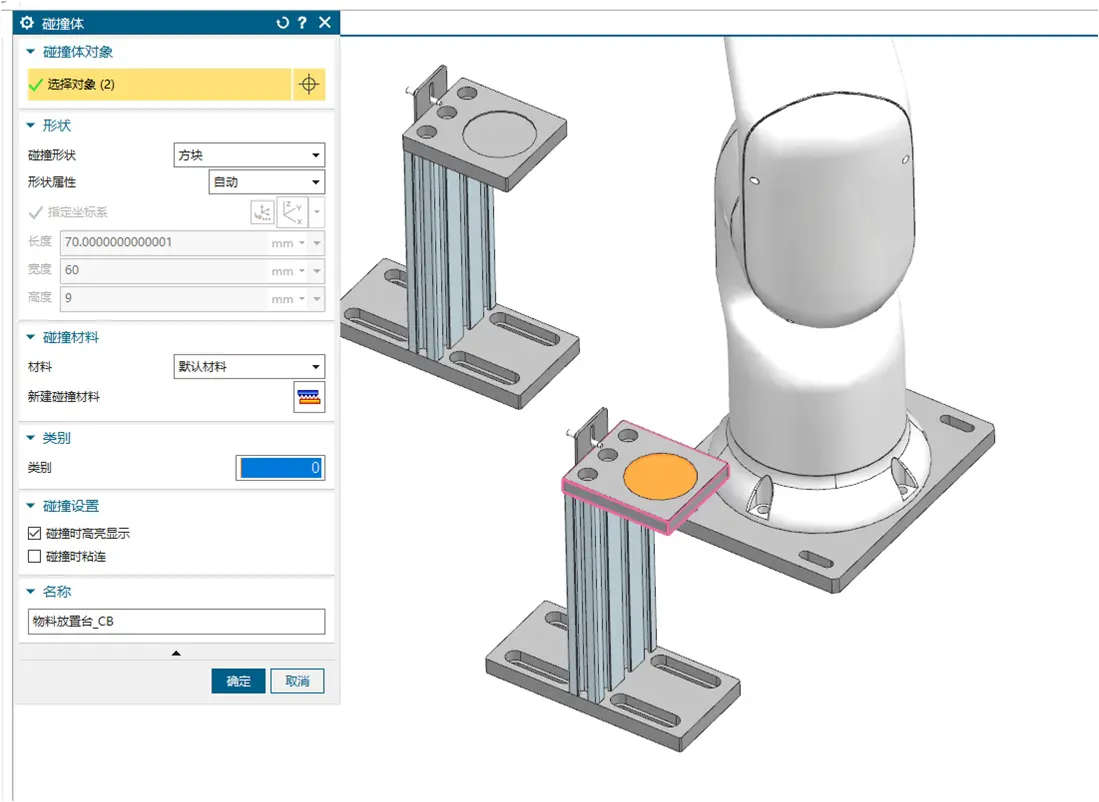
⑥做为载体需要对原料台与物料放置台做碰撞体配置如图1-9,1-10所示。
图片
图1-9配置原料台碰撞体
图片
图1-10配置物料放置台碰撞体
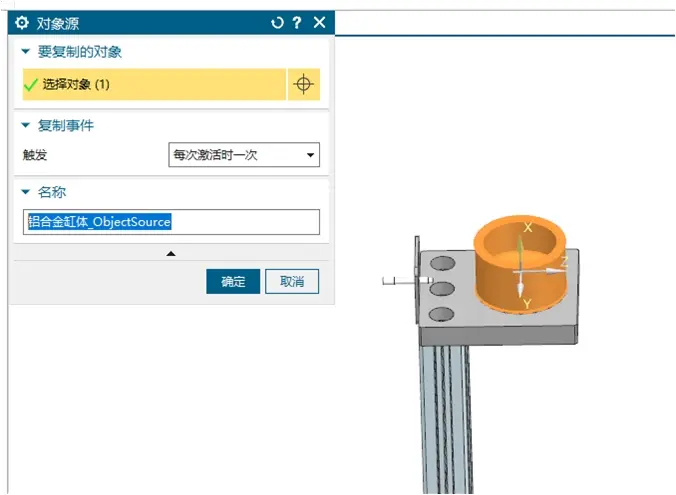
⑦使物料能源源不断的生成,这里给物料配置对象源,如图1-11所示。
图片
图1-11配置物料对象源
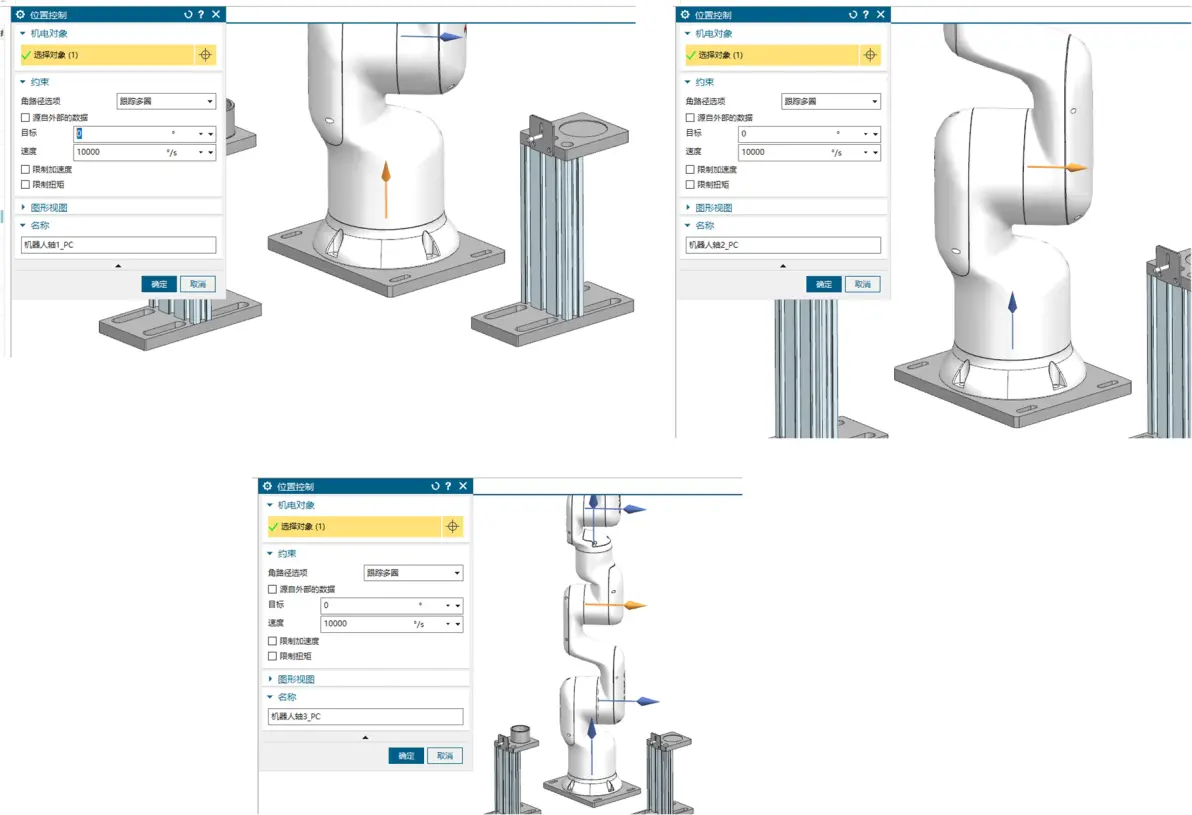
⑧在MCD中机器人的铰链副由位置控制控制,各轴的位置控制配置如图1-12,1-13所示。
图片
图1-12配置机器人轴1-3的位置控制
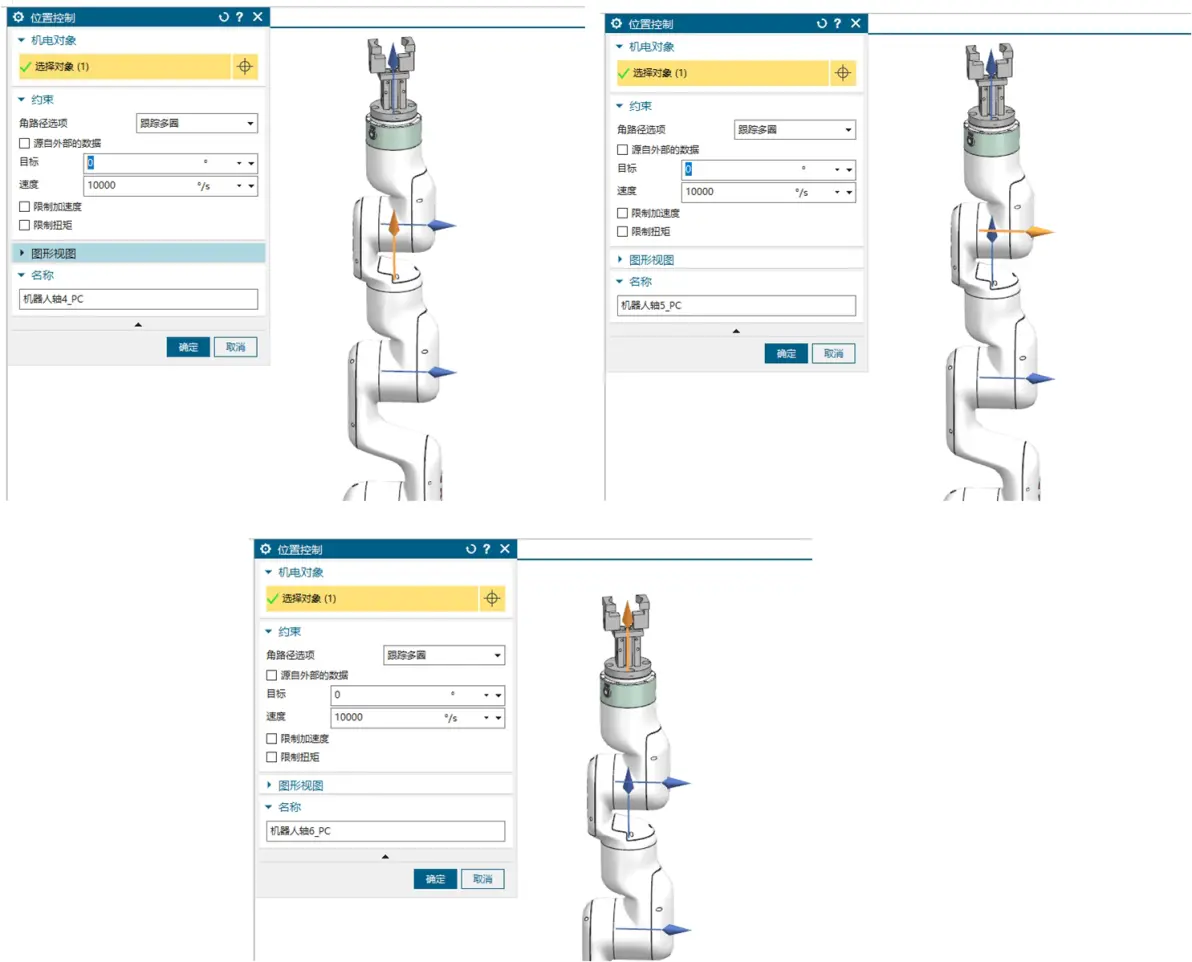
图片
图1-13配置机器人轴4-6的位置控制
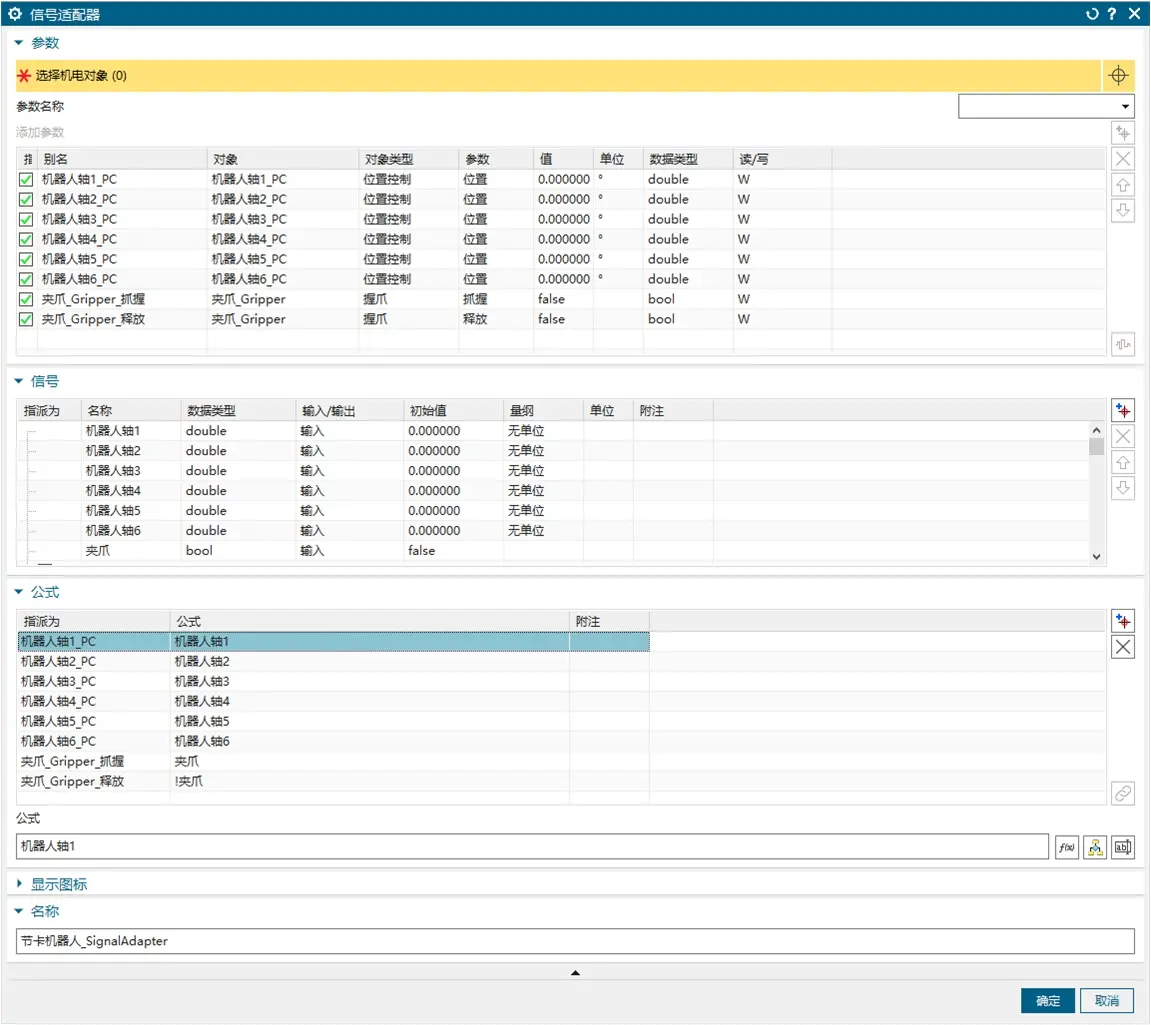
⑨配置信号适配器如图1-14所示,配置机器人位置控制和握爪,参数、信号和公式如下图所示。
图片
图1-14配置信号适配器
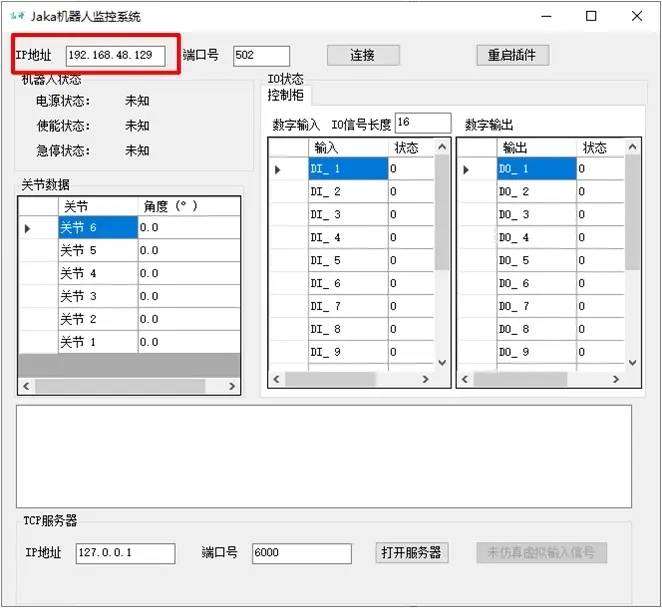
⑩打开Jaka机器人控制系统,在下图框选的IP地址中填写机器人IP地址,点击连接按钮连接机器人,如图1-15所示。
图片
图1-15连接节卡机器人
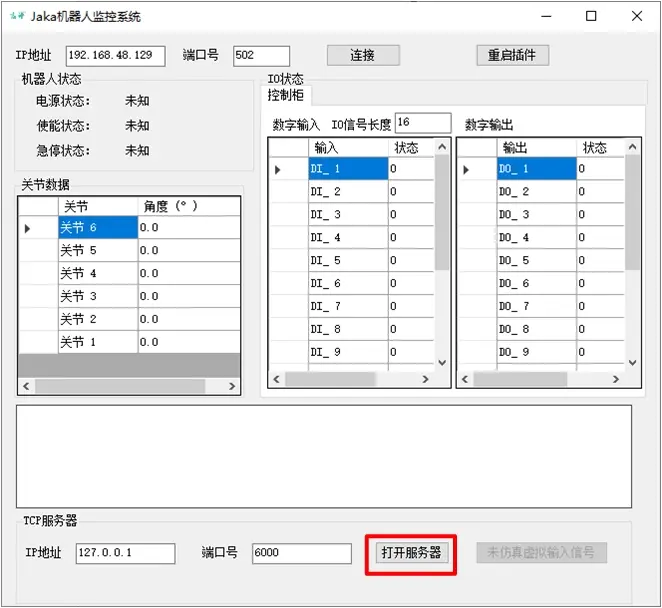
⑪连接成功后,点击“打开服务器”按钮,如图1-16所示。
图片
图1-16打开服务器
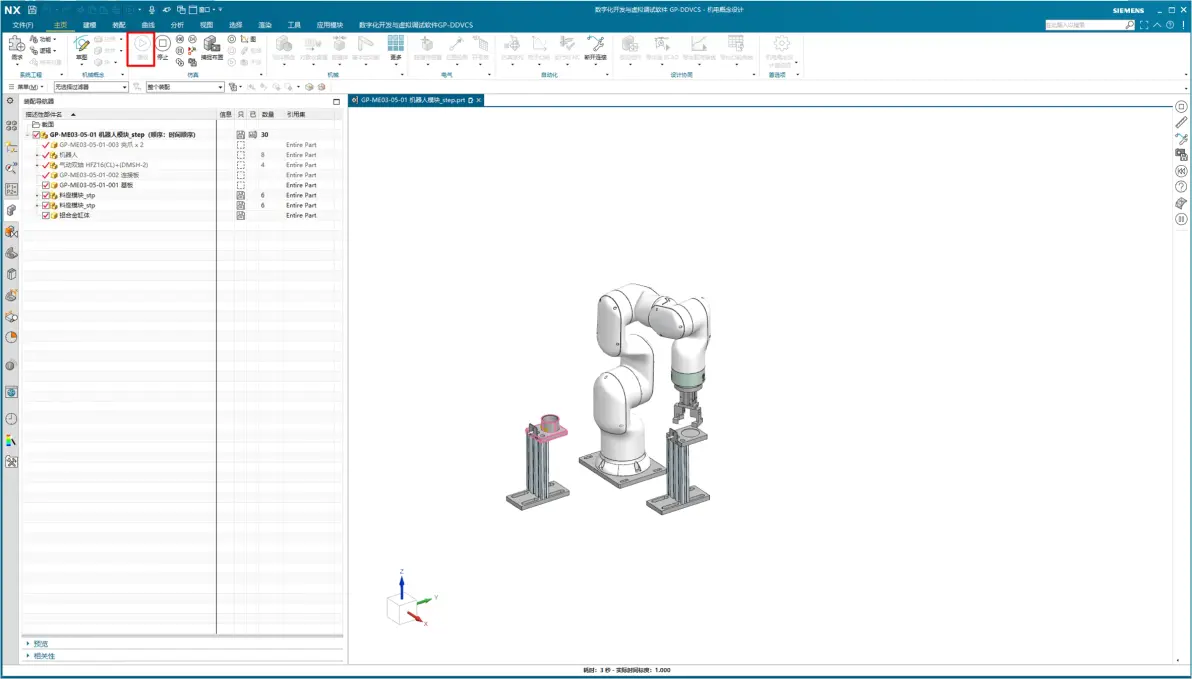
⑫在NX软件中,点击播放按钮运行仿真,如图1-17所示。
图片
图1-17运行仿真
【NX MCD与节卡机器人数字孪生】 NX MCD与节卡机器人数字孪生
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




