


软件

产品


Simulink(集成于 MATLAB)与 LabVIEW 均为工程领域常用的图形化开发工具,但二者核心定位、技术特性及工业应用场景存在显著差异。Simulink 以 “系统建模与仿真” 为核心,侧重从模型设计到嵌入式代码生成的全流程;LabVIEW 以 “硬件集成与实时控制” 为核心,强于与数据采集(DAQ)、工业设备的无缝对接及可视化操作界面开发。工业场景中二者各有优势领域,不存在绝对 “替代关系”,而是常根据具体需求搭配使用,以下从核心差异、工业应用定位、功能覆盖性及学习迁移性四方面展开详细说明。
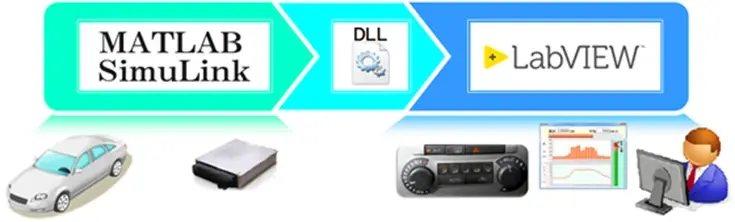
一、核心差异:定位、技术架构与工作流
对比维度
Simulink(MATLAB)
LabVIEW
核心定位
系统建模、仿真与嵌入式代码生成工具,本质是 “基于模型的设计(MBD)平台”
硬件集成、实时控制与数据采集工具,本质是 “图形化编程语言(G 语言)开发环境”
技术架构
1. 以 “模块框图” 描述系统逻辑,支持连续 / 离散系统、控制系统、信号处理等建模;
2. 深度依赖 MATLAB 脚本环境,可通过 MATLAB 代码扩展模型功能、处理数据;
3. 核心输出是 “可执行模型” 或 “嵌入式代码”(如 C/C++、VHDL),用于部署到控制器。
1. 以 “数据流框图” 构建程序,每个框图对应实际硬件接口或算法逻辑,支持并行执行;
2. 原生集成 National Instruments(NI)硬件生态(如 DAQ 采集卡、PLC),无需额外开发驱动适配;
3. 核心输出是 “可直接运行的控制程序”,含可视化操作界面(前面板),支持实时交互。
工作流重点
1. 需求分析→系统建模→仿真验证→参数优化→代码生成→部署到目标硬件(如汽车 ECU、航天器控制器);
2. 侧重 “前期设计与仿真验证”,确保模型逻辑正确后再落地。
1. 硬件连接→接口配置→控制算法开发→界面设计→实时运行与数据存储;
2. 侧重 “后期硬件集成与实时控制”,可快速搭建原型并直接与物理设备交互。
编程模式
图形化建模为主,MATLAB 脚本为辅(用于模型参数配置、数据后处理)
纯图形化编程(G 语言),所有逻辑(循环、条件判断、算法)均通过框图拖拽实现,无传统文本代码。
二、工业应用定位:各有主导领域,无绝对 “标准”
二者在工业场景中均有广泛应用,但因核心优势不同,形成差异化应用领域,不存在覆盖所有场景的 “绝对标准”,具体如下:
1. LabVIEW 的工业优势领域
LabVIEW 在 “实时控制、过程监控、数据采集” 场景中更具主导性,核心原因在于其与硬件的深度集成能力:
2. Simulink 的工业优势领域
Simulink 在 “系统设计、嵌入式开发、高复杂度仿真” 场景中更具优势,核心在于其建模与代码生成能力:
三、功能覆盖性
二者在功能上存在部分重叠,但 “工业级实现能力” 受技术架构限制,存在显著差异:
1. 重叠功能领域
2. Simulink 的工业级功能局限性
Simulink 无法完全替代 LabVIEW 在工业场景中的作用,核心限制如下:
3. LabVIEW 的功能局限性
LabVIEW 在 “系统建模深度、代码生成灵活性” 上弱于 Simulink:
四、学习迁移性
掌握 Simulink 后学习 LabVIEW,或反之,不存在直接的技能迁移优势,核心原因在于二者的 “编程逻辑与工作流差异显著”:
1. 图形化编程逻辑差异
2. 核心技能点差异
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




