


软件

产品


基于TDOA两步加权最小二乘与CKF的二维动态目标定位仿真 代码原创,可联系我获取一对一讲解、个性化定制。仅供学习和研究,请勿翻卖
本文介绍的程序为MATLAB的m文件,用于仿真二维平面内,针对N个锚节点构成的无源定位网络通过到达时间差(TDOA) 测量实现对运动目标的实时定位。由于TDOA方程具有非线性特征,且观测噪声会导致解算误差波动,采用最小二乘和CKF融合多传感器数据的方法来加强定位精度:
程序完整演示了:
程序对比了三种结果:
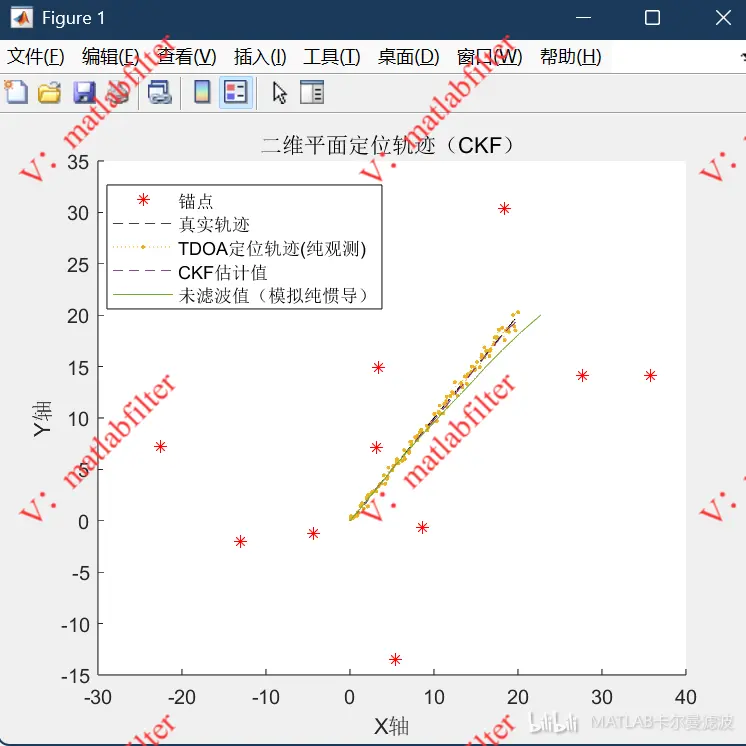
轨迹与锚点位置绘图(各参数均可在代码中修改,这里只是给了一个示例,直接运行代码后得到的就是下面的这些结果):
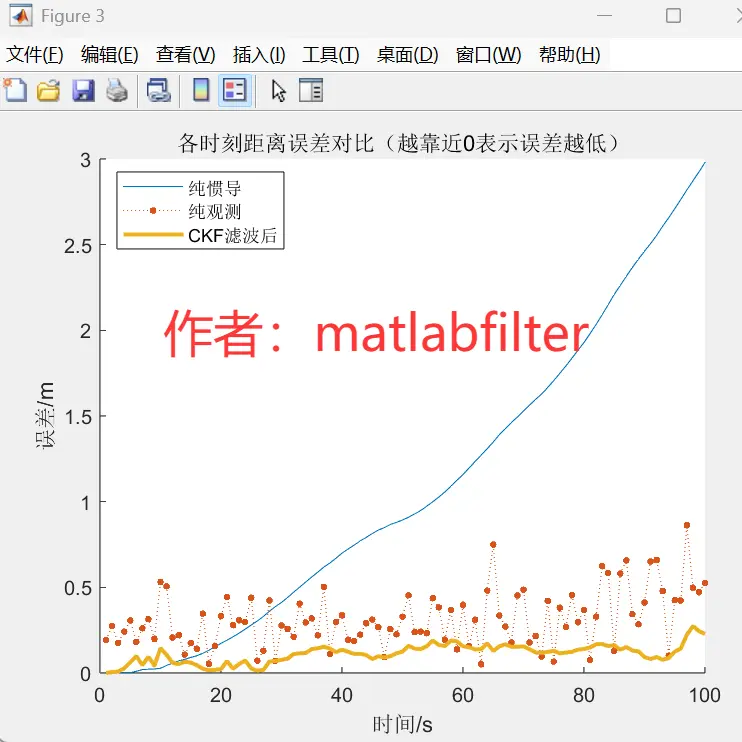
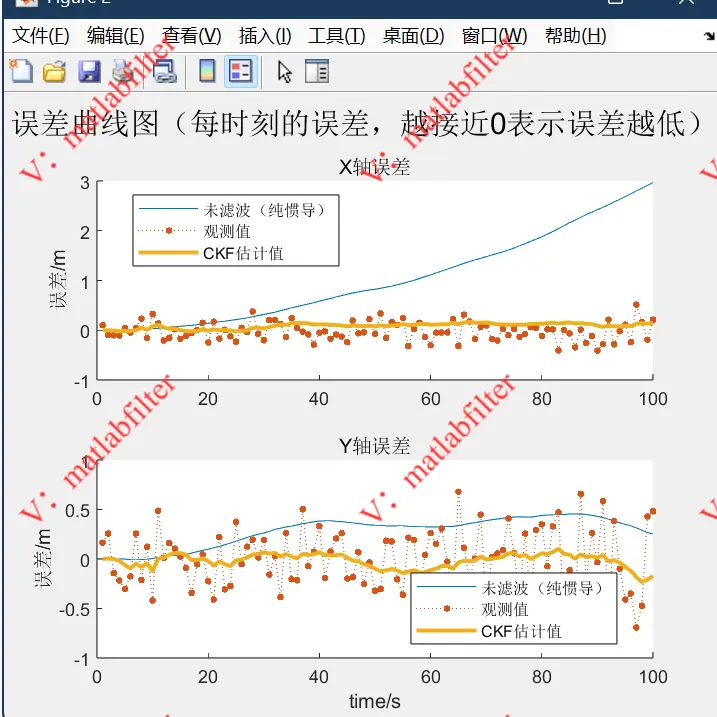
误差曲线:
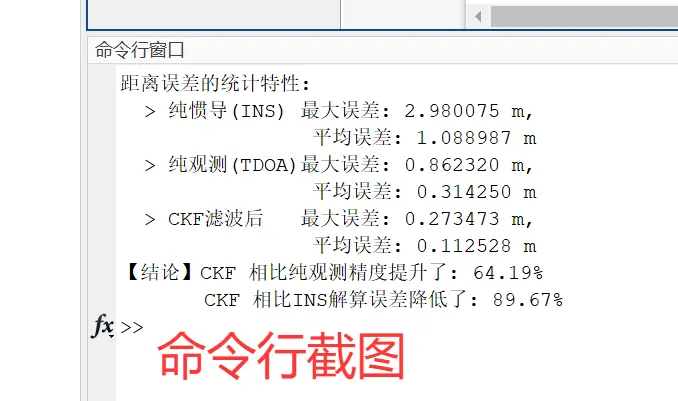
命令行输出的结果:
代码示例如下:
代码块
matlab
自动换行
复制代码
1234567891011121314151617181920212223
% TDOA对轨迹的定位,使用两步加权最小二乘方法,定位二维目标、N个锚点,CKF对轨迹进行滤波% 作者:matlabfilter(微信同号,接导航和滤波相关的MATLAB代码定制)% 2026-02-19/Ver1

%% 初始化
clc;clear;close all;rng(0);

%% 定义参数和待测点位置
num_stations = 10;
std_var1_TDOA = 1e-9;
stations_position = 10*randn(num_stations, 2);
c = 3e8;
dt = 1;

%% 生成二维轨迹(匀速直线运动)
pos0 = [0, 0];    % 初始位置 (x0, y0),单位:m
vel0 = [0.2,  0.2];   % 初始速度 (vx, vy),单位:m/s
N    = 100;           % 总时间步数

time_steps = (0:N-1)';                            % N×1 时间向量
positions  = pos0 + time_steps * (vel0 * dt);     % N×2,每行为一个时刻的 [x, y]

%% TDOA定位程序


      复制成功
完整代码:
UP主的推荐
容积卡尔曼滤波融合TDOA和IMU数据的MATLAB仿真例程,适用于二维平面下的UWB与惯导联合定位导航
¥26起
去看看
如需帮助,或有导航、定位滤波相关的代码定制需求,可联系我:
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




