


软件

产品


本文所述的代码实现了n维自适应容积卡尔曼滤波算法,支持动态调整状态和观测维度(通过参数dim配置),适用于高维非线性系统的状态估计。代码通过球面径向准则生成容积点,避免了雅可比矩阵线性化需求,显著提升了高维场景下的滤波精度与稳定性
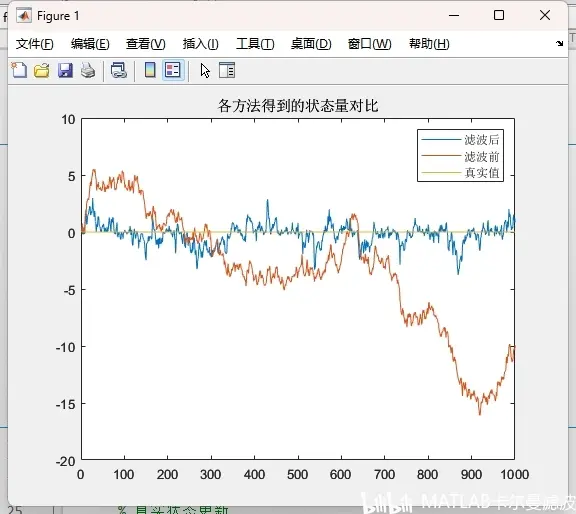
当维度为1时:
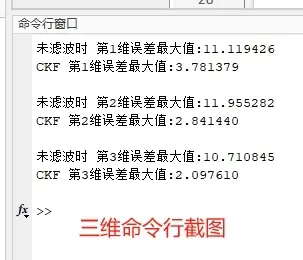
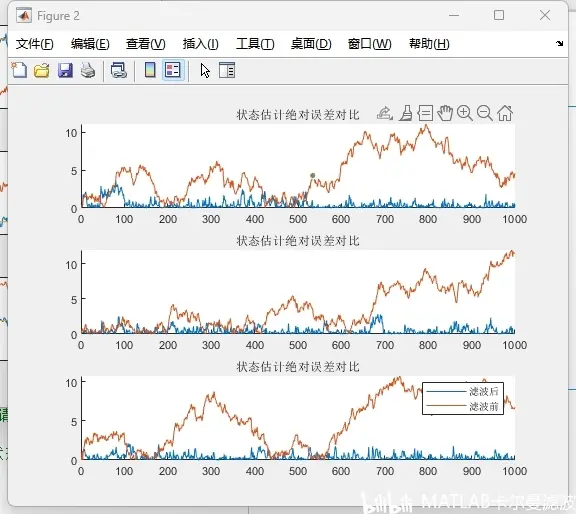
当维度为3时:
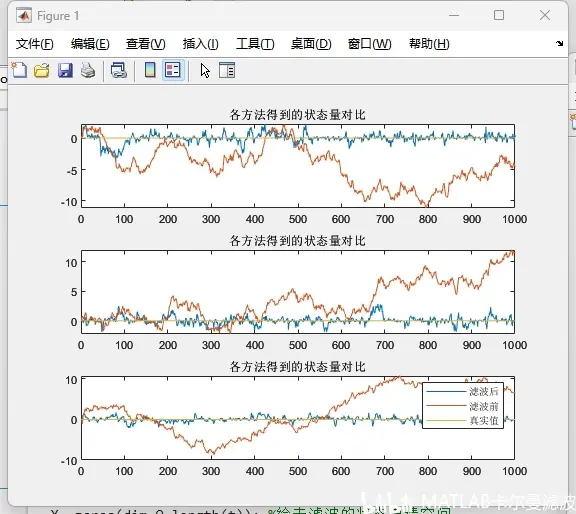
当维度为10时:
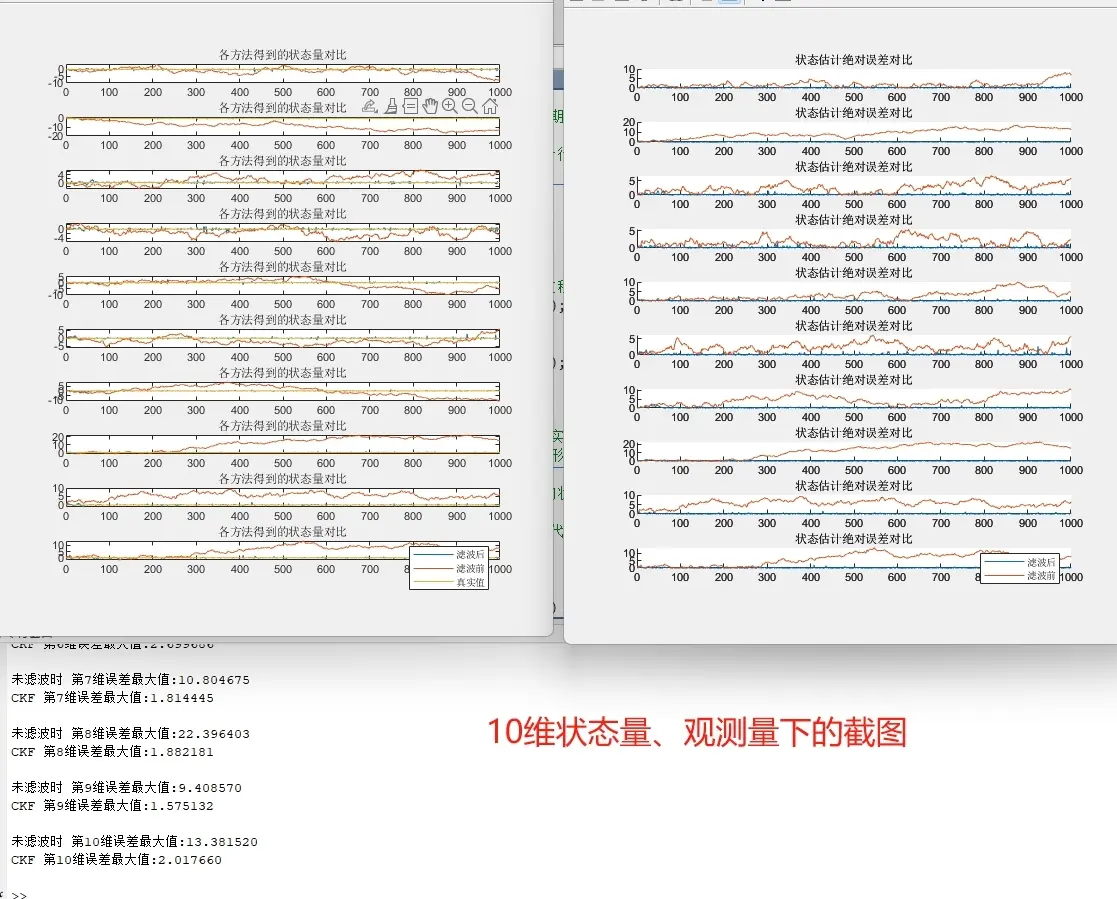
以下从算法原理、代码结构、功能特性及应用场景展开说明。
容积卡尔曼滤波基础:
基于三阶球面径向积分准则,通过2n个对称容积点(n为状态维度)传播高斯分布的均值和协方差。相比扩展卡尔曼滤波(EKF),CKF无需计算雅可比矩阵,直接通过非线性函数传递统计特性,精度可达三阶泰勒展开。
维度自适应性:
代码通过dim参数动态配置状态量(dim_Q)和观测量(dim_R)的维度,支持从低维到高维(如10维)系统的灵活适配。容积点生成与协方差更新均基于动态维度计算,满足复杂系统的扩展需求。
非线性观测建模:
状态方程采用线性模型(eye(dim_Q)*X),观测方程设计为平方非线性函数(Z = X.^2 + v),模拟传感器非线性测量场景。CKF通过容积点传播有效处理此类非线性映射,避免EKF的线性化误差。
代码结构与核心模块:
% 关键参数配置
dim = 10; % 可调维度(状态与观测维度)
Q = 0.1*diag(ones(dim)); % 过程噪声协方差(对角阵,各维度独立)
R = 1*diag(ones(dim)); % 观测噪声协方差
运行
初始化与模型构建
生成高斯过程噪声(w)和观测噪声(v),初始化状态真实值(X)和含噪声的未滤波状态(X_)。
观测值通过非线性函数X.^2叠加噪声生成,模拟真实传感器输出。
容积点采样:基于Cholesky分解和当前协方差矩阵生成对称容积点集,覆盖状态分布。
状态预测:通过线性状态方程传播容积点,计算预测均值(x1_mean)和协方差(P1_cov)。
观测更新:对预测容积点应用非线性观测方程(h = @(x)x.^2/10),计算观测均值(x2_mean)及协方差(P2_cov)。
卡尔曼增益计算:融合预测与观测协方差,更新状态估计(Vn)及误差协方差(P)。
MATLAB源代码
部分代码如下:
% CKF的n维(维度自适应)滤波程序例程
% 2025-04-29/Ver1
clear;clc;close all; %清空工作区、命令行,关闭小窗口
rng(0); %固定随机种子
%% 滤波模型初始化
dim = 10; %【调节滤波维度】
dim_Q = dim; %【定义状态量维度】
dim_R = dim; %【定义观测量维度】
t = 1:1:1000;% 定义时间序列
Q = 0.1*diag([ones(1,dim_Q)]);% 设置过程噪声协方差矩阵
w = sqrt(Q)*randn(size(Q,1),length(t)); %生成
% 观测噪声协方差矩阵和观测噪声
R = 1*diag([ones(1,dim_R)]);
v = sqrt(R)*randn(size(R,1),length(t));
% 初始状态估计协方差矩阵
P0 = 1*eye(dim_Q);
% 初始化状态向量
X = zeros(dim_Q,length(t)); %给状态真实值申请空间
Z=zeros(dim_R,length(t)); %定义观测值形式(申请空间)
%% 运动模型
X_=zeros(dim_Q,length(t)); %给未滤波的状态申请空间
X_(:,1)=X(:,1); %给未滤波的状态赋初值
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




