


软件

产品


基于RSSI原理的Wi-Fi定位程序,通过RSSI测距后使用三边法定位,为了方便读者修改,锚点数量可自适应调整(>3个即可)。适用范围为三维空间,轨迹使用EKF(扩展卡尔曼滤波)进行滤波,模拟wifi与IMU的数据融合
本程序实现了一套基于RSSI(接收信号强度指示)的三维Wi-Fi定位系统,结合扩展卡尔曼滤波(EKF)对动态轨迹进行滤波优化。代码主要功能包括:
环境初始化与参数设置:
clear; clc; close all;
rng(0); % 固定随机种子确保可重复性
RSSI_err = 0.1; % RSSI测量噪声标准差
n = 10; % 锚节点数量
baseP = 10*[sin(1:n)+...]; % 生成锚节点坐标(三维正弦分布+随机偏移)
目标运动与RSSI测量:
positions = repmat(position0,21,1) + [...] % 目标运动轨迹(匀速+高度恒定)
distances = sqrt(sum((baseP - true_position).^2, 2));
RSSI_measurements = RSSI_0 - 10*nn*log10(d) + 噪声 % 含噪声的RSSI值
定位算法实现:
function estimated_pos = rssi_localization(...)
distances = 10.^((RSSI_0 - RSSI)/(10*n)); % RSSI转距离
p_out = position_3dim(distances, anchors); % 最小二乘法解算坐标
end
扩展卡尔曼滤波(EKF):
% 状态模型
Xpre = [X_ekf(1,k-1)+0.2; X_ekf(2,k-1)-0.2; X_ekf(3,k-1)] + 噪声
% 雅可比矩阵
F = eye(3); H = eye(3); % 线性运动/观测模型
Kk = PP * H' / (H*PP*H' + R); % 卡尔曼增益计算
X_ekf(:,k) = Xpre + Kk*(Z(:,k)-Z_hat) % 状态更新
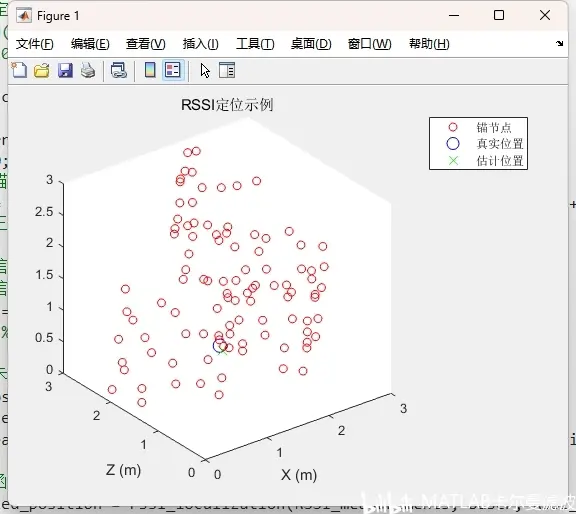
定位与滤波结果示意图:
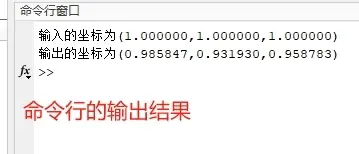
命令行输出的结果:
部分代码和详细的框架如下:
% 基于RSSI原理的WiFi定位程序,N个锚点(数量可自适应)、三维空间,轨迹使用EKF进行滤波
% 2025-04-23/Ver1
clear; clc; close all; % 清除工作区、命令窗口和关闭所有图形窗口
rng(0); %固定随机数种子
RSSI_err = 0.1; % 定义RSSI测量误差
n = 10; %定义蓝牙基站的数量
% 使用正弦和余弦函数生成各个蓝牙基站的坐标(并添加微小随机偏移)
baseP = 10*[sin(1:n)+0.01*[1:n]+1;cos(4*(1:n))+0.01*[1:n]+1;cos(2*(1:n))+0.01*[1:n]+1]';
% 定义信号强度与距离的关系
% 假设信号强度衰减模型为: RSSI(d) = RSSI_0 - 10*n*log10(d)
RSSI_0 = -30; % 在1米处的信号强度
nn = 5; % 衰减因子
% 模拟未知点的位置
% true_position = [10,10,20]; % 待定位点真实坐标
% 生成目标点坐标
%% EKF部分
%% 滤波模型初始化
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




