软件

产品


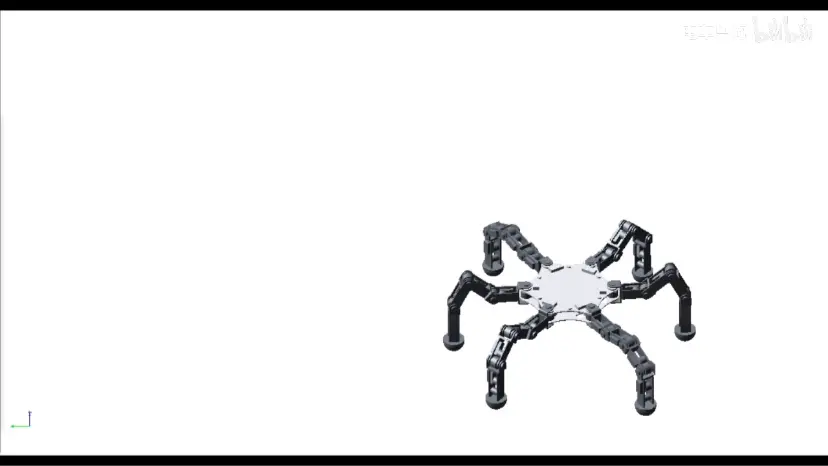
导入Parasolid之后六条腿全是PART_1到PART_7,基体是PART_1,腿从PART_2到PART_7,没有名字根本分不清哪条是哪条,先批量改名,entity modify entity=.sixleg.PART_2 new=.sixleg.leg1_coxa,六条腿的基节、股节、胫节、跗节一路改下来,命名规则用leg1到leg6加关节名,后处理里拖曲线的时候不用翻模型树猜。
蛛形机构的构型跟昆虫六足不一样,腿是往外伸的,不是往下撑的,关节轴线方向决定运动范围,基节跟身体的连接用旋转副,轴线沿Z,腿能前后摆,股节跟基节用旋转副,轴线沿X,腿能上下抬,胫节再一个旋转副,轴线还是X,跗节末端加一个球副或者固定,六条腿的关节轴线别搞反,反了之后步态仿真里腿往身体里拐,穿模。
步态用三角步态,三足交替,leg1 leg3 leg5一组,leg2 leg4 leg6一组,每组支撑的时候另一组摆动,摆动相的腿往前伸,支撑相的腿往后蹬,驱动函数用STEP或者IF嵌套,周期2秒,摆动相占0.4,支撑相占0.6,相位差0.5个周期,六条腿的驱动函数写在一个cmd里,每个关节一个motion,用spline或者simultaneous定义随时间变化的关节角,三角步态在Adams里跑出来的身体位移应该是连续的,如果走走停停就是摆动相和支撑相的切换时间没对上。
脚端接触地面用IMPACT函数,刚度1e5,阻尼50,力指数1.5,穿透深度0.1,静摩擦0.6动摩擦0.5,地面用一块大平板,固定副锁死,接触力在低速下容易振荡,积分器用GSTIFF,最大步长0.001,积分误差1e-4,还振荡就把接触刚度降到5e4,或者用SI2积分器,SI2对接触稳定一些但慢。
身体平衡是六足仿真的难点,初始位置六条腿着地,身体质心在几何中心,重力9810沿-Z,如果不加任何控制,跑几秒身体就歪了,实际机器人有IMU反馈,仿真里没有,要么在身体上加一个虚约束,限制侧倾和俯仰,只看平面运动,要么建一个简单的PID控制,每条腿的关节力矩根据身体的俯仰角反馈修正,PID参数不好调,先用虚约束跑通步态再上控制。
后处理看身体质心的位移曲线,X方向应该是近似匀速,Y方向小幅摆动,Z方向有轻微起伏,起伏幅度跟步态参数有关,支撑相腿的关节角变化影响抬腿高度,步频2秒一个周期的话身体起伏频率也是2Hz,幅值在5mm以内算正常,超过10mm就是支撑相的腿在蹬的时候关节角变化太大,把摆动相和支撑相的关节角曲线叠在一起看,切换点有没有跳变。
有个报错是关节锁死,motion加了之后关节不动,看msg里是不是有redundant constraint,旋转副的轴线跟motion的方向对不上,motion定义的是沿哪个轴转,旋转副定义的是绕哪个轴转,两个轴不平行的话motion强制加一个转动,旋转副又强制约束其他方向,过约束了,把motion的方向改成跟旋转副轴线一致,或者把旋转副换成圆柱副再加motion。
搬小板凳来咯
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020