


软件

产品


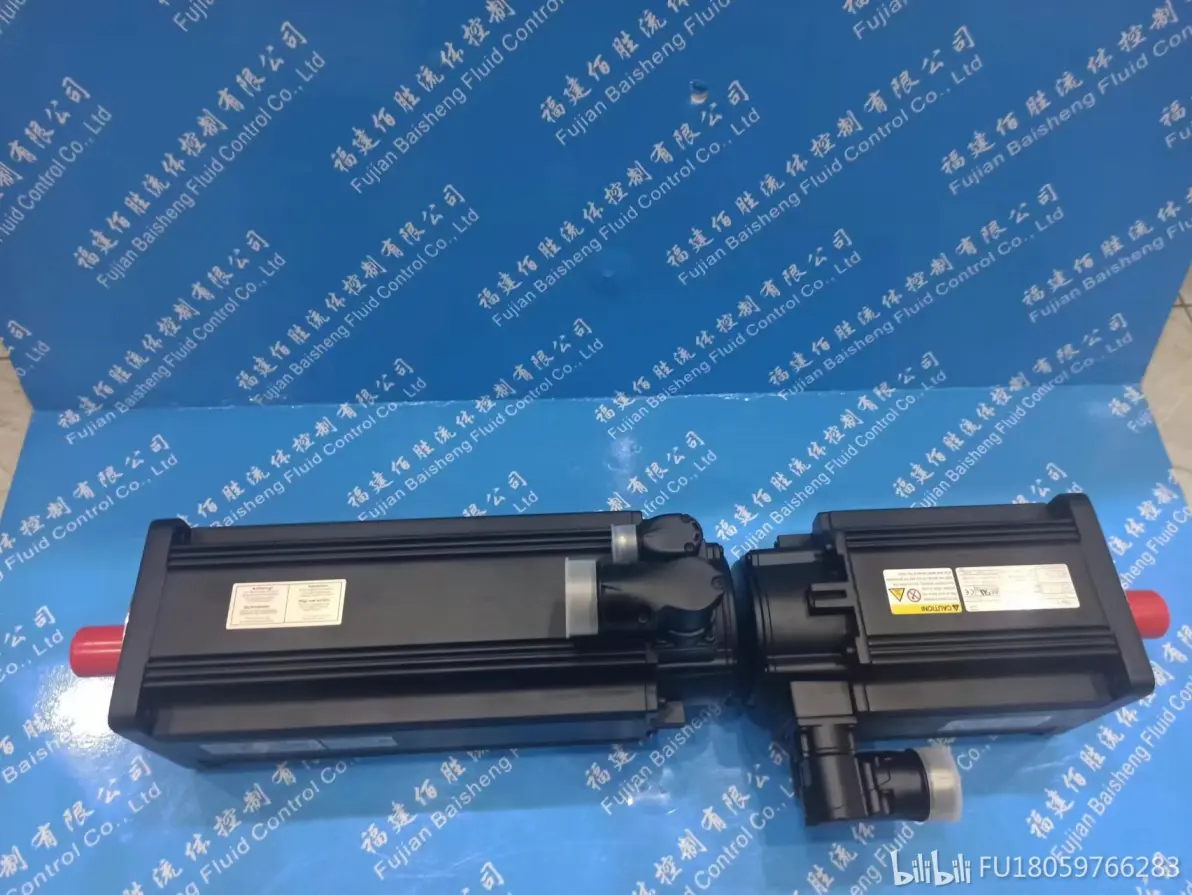
MSK040C-0600-NN-M1-UG1-NNNN 是力士乐 MSK 系列40 框、6000rpm、无抱闸、EnDat 绝对值编码器伺服电机,故障集中在编码器、绕组、轴承、抱闸、通信五大类,以下是完整维修方案。
一、基础信息与安全规范
型号:MSK040C-0600-NN-M1-UG1-NNNN
额定功率:约 0.75kW,额定电流约 2.8A
编码器:EnDat 2.2 绝对值(UG1)
抱闸:NN = 无电磁抱闸
冷却:自然风冷
安全:断电后等待 5 分钟,确保驱动器电容放电;做好静电防护;维修前断开负载,手动盘轴确认无卡滞
二、核心故障分类与排查(含驱动器代码)
1. 编码器故障(最常见,约占 60%)
典型代码:F2070(编码器信号丢失)、F2071(编码器通信错误)、F2072(编码器硬件故障)、ALM-02
原因:
编码器电缆破损、接头氧化 / 松动
EnDat 通信异常、参数不匹配
编码器磁环 / 光栅损坏、轴承窜动
电机轴与编码器不同心(>0.02mm)
维修步骤:
检查编码器电缆:重插接头、清洁触点、更换破损电缆
驱动器参数核对:确认编码器类型(EnDat)、分辨率、ID与电机铭牌一致
硬件检测:
光学编码器:清洁光栅尺
磁性编码器:检查磁环完整性
示波器测 EnDat 信号,异常则更换编码器
机械校准:调整联轴器,保证同轴度≤0.02mm
2. 电机不转 / 无输出
典型代码:ALM-01、F0201(过流)、F0102(欠压)
原因:
驱动器使能(ENA)异常、动力线松动 / 缺相
电机绕组短路 / 断路、绝缘损坏
机械卡滞、轴承抱死
驱动器输出模块故障
维修步骤:
测驱动器ENA电压(PNP:24V,NPN:0V)
检查动力线 U/V/W,紧固端子(扭矩 2.5N・m)
绕组检测:
万用表测三相电阻,偏差≤5%
500V 兆欧表测绕组对地绝缘≥1MΩ
机械检查:断开负载,手动盘轴,更换损坏轴承
3. 电机过热 / 过载
典型代码:C0271(持续过载)、F2080(电机温度过高)、OH
原因:
负载过大、加减速过快
轴承损坏、润滑不良
散热不良、环境温度过高
温度传感器(PTC)故障
维修步骤:
降低负载,延长加减速时间
更换轴承,补充润滑脂
清理电机散热筋,改善通风
检测 PTC 电阻(常温约几百 Ω),异常则更换传感器
4. 电机抖动 / 定位不准
典型代码:F2070、F2071、F2060(位置偏差过大)
原因:
编码器信号干扰、零位偏移
机械间隙大、联轴器松动
驱动器增益参数不当
绕组局部短路
维修步骤:
优化编码器布线,远离动力线,可靠接地
重新校准编码器零位
紧固联轴器,检查机械传动
驱动器参数自整定(P0-10=1)
5. 通信故障
典型代码:F0301(Sercos III 中断)、F0302(PROFINET 故障)、E8260
原因:
通信电缆损坏、接头松动
协议参数不匹配、IP / 站号错误
驱动器通信模块故障
维修步骤:
检查通信电缆,更换破损线缆
核对通信参数(波特率、IP、站号)
重启驱动器与控制器,重新建立连接
三、标准维修流程(5 步快速定位)
安全断电与隔离:断电放电→断开负载→手动盘轴→确认无卡滞
读取故障代码:通过驱动器面板 / IndraWorks 获取精准代码与诊断信息
外部排查(80% 故障):
接线:动力线、编码器线、通信线紧固、无破损
电源:三相电压平衡、无缺相
机械:联轴器、负载、轴承状态
内部检测:
绕组:电阻、绝缘
编码器:信号、磁环 / 光栅
轴承:转动顺畅、无间隙
传感器:PTC、温度检测
维修 / 更换与调试:
更换损坏部件(编码器、轴承、电缆)
恢复参数、编码器零位校准
空载→低速→带载测试,验证定位与稳定性
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




