软件

产品


Sam Adams,不是那个啤酒牌子,是干工业工程的,2019年从密歇根那边毕业出来,底特律一家做动力总成的公司待了三年,后来跳到我们这边供应链部门,工位在二楼靠窗那排。第一次开会他拿个白板笔在玻璃墙上画产线布局,画完擦掉重画,一上午擦了五六遍,当时觉得这人挺能折腾。
他用的那套东西跟常规IE不太一样。别人排产线用Visio或者Excel,他非得在MSC Adams里搭一条虚拟产线,机械臂、传送带、工件全建出来,跑一遍运动仿真看节拍和干涉,我第一次看到的时候想说这玩意儿不是做动力学的吗,他说线体本身就是一个多体系统,皮带是柔性体,工件在轨道上滑是接触,抓取动作是驱动函数,跟发动机活塞曲柄那套没区别,用Adams算比用秒表掐准。
他那个模型里有个机构,供料滑道跟分拣转盘之间的过渡,零件从滑道下来的时候翻转角度总是不对,CAD里量着间隙够,实际跑起来卡。他把滑道建了柔性体,MNF从Nastran导进来,在Adams里跑刚柔耦合,发现滑道末端在零件冲击下往下弯了0.7mm,就这0.7mm把零件卡住了,后来在滑道下面加了一根加强筋,仿真里弯量降到0.2mm,实机上去真的就不卡了。这事以后车间那边对他那套Adams产线模型态度变了。
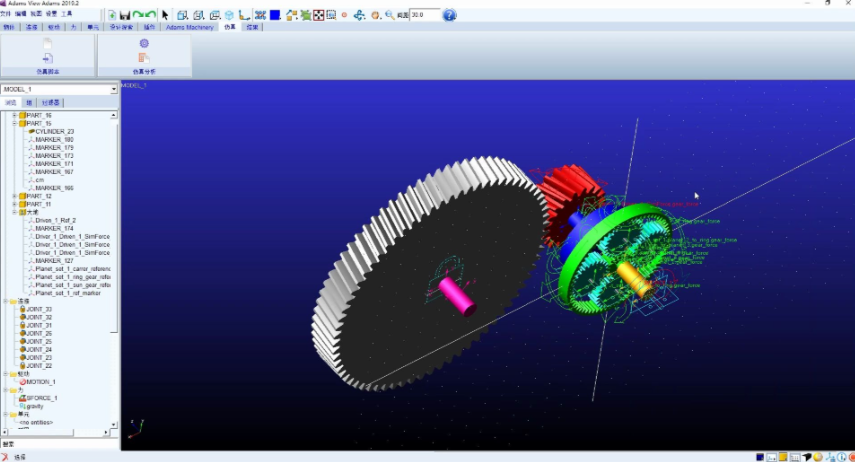
他做节拍分析有个习惯,把每个动作拆到0.01秒,传送带速度、气缸行程、机器人关节角速度全用STEP函数控制,仿真跑完导出各执行机构的位移和速度曲线,用XY plot找瓶颈工位,跟产线上实测的秒表数据对,误差控制在5%以内。有次对不上差了15%,查了一晚上发现是气缸的排气节流阀开度跟仿真设的不一样,改了阀门开度重新标定,仿真和实测就对上了。
供应链那边让他做新厂区的线体规划,他把三套布局方案各建了一个Adams模型,每套跑8小时仿真,统计产能、设备利用率、工件在制品数量,输出成表格给管理层选。他那套模型里还加了随机扰动,气缸偶发卡顿、来料节拍波动,用Adams的脚本控制概率分布,跑蒙特卡洛模拟,出来的产能不是一个定值,是一个正态分布,管理层看着那个分布图选方案比看一个平均值踏实。
柔性体是他的执念。传送带用MNF导,机械臂连杆用MNF导,连供料滑道都导了柔性体,有次我说刚性体跑跑得了何必这么费劲,他说刚性体算出来的接触力峰值偏高30%到40%,因为刚体碰撞是瞬间的,柔性体有个缓冲时间,接触力波形完全不一样,他拿两种模型的接触力曲线叠在一起给我看,确实差挺多。但他也承认柔性体计算量大,一条线跑一天仿真的要十几个小时,所以他一般先用刚体扫一遍看大概,锁定瓶颈工位后再把那个工位换成柔性体细算。
上个月他在弄人机协作工位,把操作员的动作也建进Adams里,用运动驱动定义人手部的运动轨迹,跟机械臂的运动放在同一个模型里,检查两者之间的最小距离,安全间距不够的时候在仿真里标红。他说这个用Process Simulate做更专业,但Adams也能凑合,而且Adams里能同时算结构强度和动力学,这是他选Adams的原因,软件之间的数据传递他嫌麻烦,能在一个界面里做完的事不切第二个软件。
昨天他问我一个Adams里柔性体接触的问题,CNFSUB子程序在2024.2里加了两个新功能,他说要用这个做传送带跟工件之间的接触力实时输出,我还没试过,他把子程序模板发我了,路径在D:\adams\flex_contact\下面,文件名是……
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文


 155-2731-8020