


软件

产品


研究生学位(毕业)论文开题报告
工业机器人数字孪生工具软件的设计与实现
中文:工业机器人数字孪生工具软件的设计与实现
英文:Design and Implementation on Industrial Robot Digital Twin Tool Software
□ 是,并已办理《华南理工大学学位论文定密审批表》审批手续,复印件已附于本报告末页。
☑ 否,并承诺学位论文将不涉及国家秘密和其他不宜公开的内容。
为了在新一轮工业革命中夺取有利地位,我国提出了《中国制造2025计划》,并加快推进了制造业的数字化转型,从而提高相关行业的生产效率。而数字孪生技术是产业转型中的关键一环,它通过虚实结合(虚拟信息与物理实体相互作用)的方式帮助人们更好地对制造过程中的各种错综复杂的要素进行统筹规划。
现在,已有Flexsim、CoppeliaSim等工业软件可针对某些特定的场景实现相应的数字孪生需求,且不同软件的功能侧重点不同。其中,对工业机器人的数字孪生应用尚且属于比较新的领域,对如何描述和建立相应的数字孪生模型,以及如何实现通过数字孪生模型对工业机器人物理实体的监测与控制方面的研究尚不充分。
因此,本文将研究工业机器人的数字孪生模型的构建及其与物理实体之间的通信方式,为数字孪生模型对物理实体的监测与控制等功能打下基础。同时,本文将研究如何构建以Unity三维引擎为基础的,本地端的数字孪生工具软件,它将具有数据可视化和虚实交互等功能,使用户与工业机器人之间的交互过程更加便捷。同时,本文将对该软件平台的功能进行测试,以验证上述研究的可行性与有效性。
关键词
中文:智能制造;数字孪生;工具软件;Unity引擎
英文:Intelligent Manufacturing/Digital Twin/Tool Software/Unity Engine
1、关键词数量不少于三个; 2、关键词之间空一格(英文用/分隔)
1、研究意义(工程价值)
2、国内外研究现状(工程应用现状)
3、主要参考文献及出处
2.1 研究背景与意义
制造业的数字化转型成为了工业革命过程中的新的战略制高点,如我国制定了《中国制造2025计划》,美国制定了《先进制造业国家战略》,德国制定了《工业4.0计划》[4]。制造业的数字化转型过程包括将生产过程进行信息-物理融合,运用大数据、云计算、物联网、人工智能等高新技术,结合数字孪生技术对生产制造过程进行规划、实时监控和预测等[24]。
早在商周时期,人们就开始用炼铜、失蜡铸造等方法设计用于代表实物的模型,比如兵马俑和微缩景观等。近代以来,为了在战争中统筹全局,人们发明了用于推演战况和设计战略的军事沙盘,如下图所示。在计算机被发明出来之前,在沙盘中用棋子来代表各方军力,用箭头代表移动方向;如今,可以用卫星通信等技术来掌握军队的动向[6]。
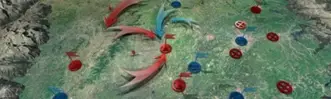
图2-1 现代对解放战争中的战役的沙盘推演
在20世纪后半叶,随着计算机的问世,计算机图形学也逐渐开始发展。除了实物设计,人们可以开始在计算机中建造三维模型来表示现实中的事物,并为这些模型定义刚体、质量和约束等物理属性,使之更符合现实世界的运动和动力学规律[21]。
进入21世纪后,随着互联网的普及和物联网、云计算与虚拟现实等技术的日趋成熟,这些三维模型不仅可以被交互,而且可以实时地对相应的现实物体进行仿真和监控,“数字孪生”(Digital Twin)一词在此时应运而生[22]。数字孪生被用于形容一种虚实结合的技术,它被定义为一种充分利用物理模型、传感器等数据,从多学科、多物理量、多尺度上集成的数字化映射系统,同时也是在虚拟空间中对相应实物所映射的数字模型进行仿真的过程[46]。数字孪生是一个普遍适用于产品设计、产品制造、医学分析、工程建设等众多领域的理论技术体系,在国内关注度和研究热度最高的是智能制造领域,而应用最深的是工程建设领域[47]。企业和机构使用数字孪生技术来设计、构建、运营和监控产品,结合人工智能和机器学习技术,可以对产品的指标进行预测[23]。
数字孪生技术的主要意义是通过可视化方式实现对生产过程中的各要素进行数字化仿真、跟踪甚至互动[1]。现代制造业往往具有生产工序复杂、生产单元繁多等特点,尤其是在离散制造的过程中,产品需要经过许多不连续的工艺才能被生产装配而成[41]。因此,人们开发了各种数字孪生软件,将其用于监督和管理生产过程中的各种繁杂的要素,或是让机器针对生产过程中的抓取、调度、预警等任务进行学习,从而提高机器在决策过程中的自动化程度,使生产效率得到提升[35-38]。
本文将研究工业机器人的数字孪生模型的构建及其与物理实体之间的通信方式,实现数字孪生模型对物理实体的监测与控制等功能的基础。同时,本文将研究如何构建以Unity三维引擎为基础的,本地端的数字孪生工具软件,它将具有数据可视化和虚实交互等功能,使用户与工业机器人之间的交互过程更加便捷;同时,本文也将丰富工业机器人的数字孪生交互这一新兴领域的技术研究,包括对相应模型的构建和机器之间的通信等方面的研究。
2.2 国内外研究现状
2.2.1 数字孪生技术的现状
数字孪生是促进各行各业进行数字化转型的关键一环,且已经从纯粹理论研究阶段步入了实践阶段[6]。目前,国内出现了许多本地端的或可在线使用的数字孪生程序构建平台的示例[1-3,31,32],也有针对具体场景所开发的数字孪生系统,如下图(b)所示[13]。
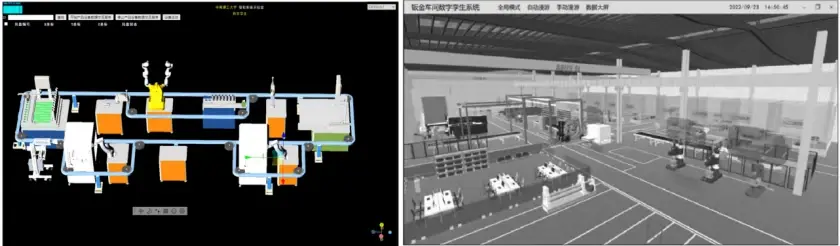
图2-2 (a)基于云服务的数字孪生智能生产线 (b) 基于Unity的钣金车间数字孪生系统
此外,胡天亮团队研究了如何对数控机床建模以及预测其是否会发生故障的学习算法;还有的团队研究了如何将二维码和RFID等技术运用到对物料的运输和存储过程进行智能化监测,以数字孪生技术为智能车间赋能[33-34]。文献[37-39]和[44]等则研究了如何搭建可描述并控制具有多个关节的机械臂的数字孪生软件平台,以及如何在虚拟场景中对机械臂进行强化学习,使之探索在诸如夹取物品、规划轨迹等任务中所需的决策知识,从而更好地指导现实世界中的机械臂完成类似的任务。
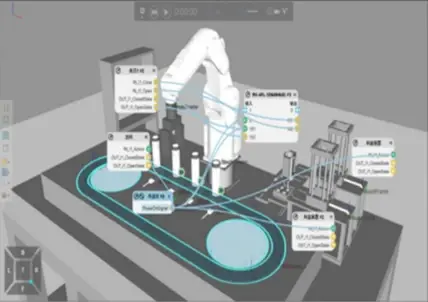
图2-3 文献[44]中的装配机器人的数字孪生实验平台
Andronas等人[42]提出了一种数字孪生仿真模型,它对物体的结构和状态进行了数字化定义,并可基于该模型在生产过程中对物体进行实时跟踪和预测;同时,他们提出了一种用于协调物体操纵过程的规划系统,使数字模型得以与实物进行交互。Assad等人[43]提出的数字孪生模型可以将物理资源在虚拟空间中进行抽象化表示,从而对实物进行模拟,进而根据其状态来评估性能。
同时,外国有部分城市已经尝试将数字孪生技术应用于城市规划等领域。文献[8]和[9]介绍了Cityzenith开发的数字孪生软件平台Smart World Pro,并用它构造了印度佛教圣地阿马拉瓦蒂的一个数字孪生城市模型,如下图(a)所示。软件开发商希望数字孪生平台可用于将建筑物、城市基础设施、公共设施、商业设施、人员和车辆的数据源分层记录并展示,从而实时地展现出城市的脉搏。这也使得阿马拉瓦蒂宣称自己是世界上第一个数字孪生城市。文献[10]和[11]介绍了麻省理工大学开发的数字孪生虚拟城市系统City Scope,它可以结合乐高积木对虚拟城市进行规划,用不同类型的积木来布置城市中的人口、建筑、道路与基础设施等部分,如下图(b)所示。该系统中的成分依赖于积木,因此其模拟的复杂度有限,所以更适合于外行人学习城市规划的相关知识。文献[11]补充道,新加坡宜居城市中心有意改进该系统,使之更符合城市中的实际情况,并用于正式的城市宣传与规划。
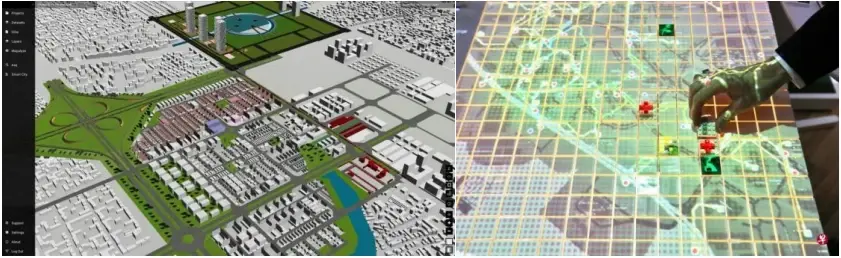
图2-4 (a) 用CityZenith构建的印度城市阿马拉瓦蒂的数字孪生体
(b)麻省理工大学的City Scope的演示案例
数字孪生技术也常常被运用于“元宇宙”的构建。“元宇宙”侧重于形容一种去中心化的,可连接至互联网的三维虚拟世界。人们可以在其中用三维场景和模型构建虚拟城市,定制自己的虚拟角色并与城市互动或进行社交,其本质是对人类自身构建的数字孪生程序[15]。比如,香港中文大学深圳分校的学生结合实地考察和艺术加工,在一款自制的“元宇宙”软件中制作出了校园的三维模型。在此基础上,师生可制作自己的角色作为数字孪生体,将其与自己的个人信息绑定,并在虚拟校园中进行教学、运动和游戏,如下图(a)所示。可以预见,“元宇宙”中的教学将不再局限于课件和习题,而是可以让学生声临其境地学习历史文化,或者在游戏式的动态探究中掌握较为抽象的数理知识[16-18]。
2020~2022新冠疫情期间不仅催生了网课的发展,还导致许多企业的员工无法在办公室聚集,由此催生了“元宇宙办公”的概念。和元宇宙校园类似地,元宇宙办公室的外观、装饰、员工形象等要素也可以自主定制。这种形式的远程在线办公使得工作和会议不再受空间的限制,且减少了通勤时间,从而减轻了时间的限制。值得一提的是,“元宇宙办公”只是疫情期间部分企业被迫采取的替代办公方案,其因为成本较高,且团队协作效率相比于面对面交流较低,因此并未大规模普及[19]。
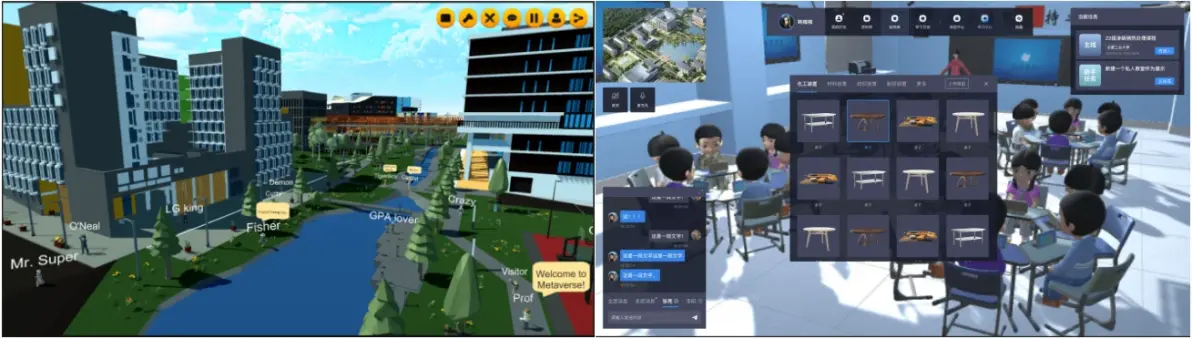
图2-5 (a)香港中文大学深圳分校的元宇宙模型 (b)体验在“元宇宙”中办公
2.2.2 主流本地端数字孪生仿真工具软件现状——以FlexSim和CoppeliaSim为例
FlexSim是由一家美国的同名公司开发的制造业仿真软件,其主要功能侧重于用来构建离散生产制造过程中的各个工序,将生产过程抽象为离散事件并进行仿真,以便于用户对工序进行安排和调整,从而研究如何安排工序可使得生产效率尽可能高。其中的物体具有产品生成器、产品处理器、产品储存器、传送带、员工等多种预制模型,且能自主定义它们之间的工序和联系,设置工序时长的统计分布模型,并将仿真结果导出为可被外部程序读取的格式,并可以扇形图、条形图或散点图等方式展现结果[27]。FlexSim也支持将物体的预制外观模型替换为自制3D模型,并使用ODBC接口查询对应实物的工艺状态,但各物体本身的物理特性和父子关系等属性无法修改[1]。
除此之外,FlexSim也可被运用于服务业,比如用于研究如何提高食堂、医院、银行等地点的排队效率[28],或如何组建方舱医院等公共设施并进行调度。同时,它也留有可以用C++进行二次开发的API接口[29]。在最新的版本中,FlexSim支持使用预先构建的图形来构建复杂的工艺流程,同时可使用OptQuest引擎对工序流程的不同安排方式进行搜索和比较,从而求得较优解。但其免费版还存在一些问题,比如场景中具有30个物体的数量上限,若物体数量达到30则不允许创建新物体;同时,免费版中也无法浏览或编辑模型之间的层级关系等[26]。
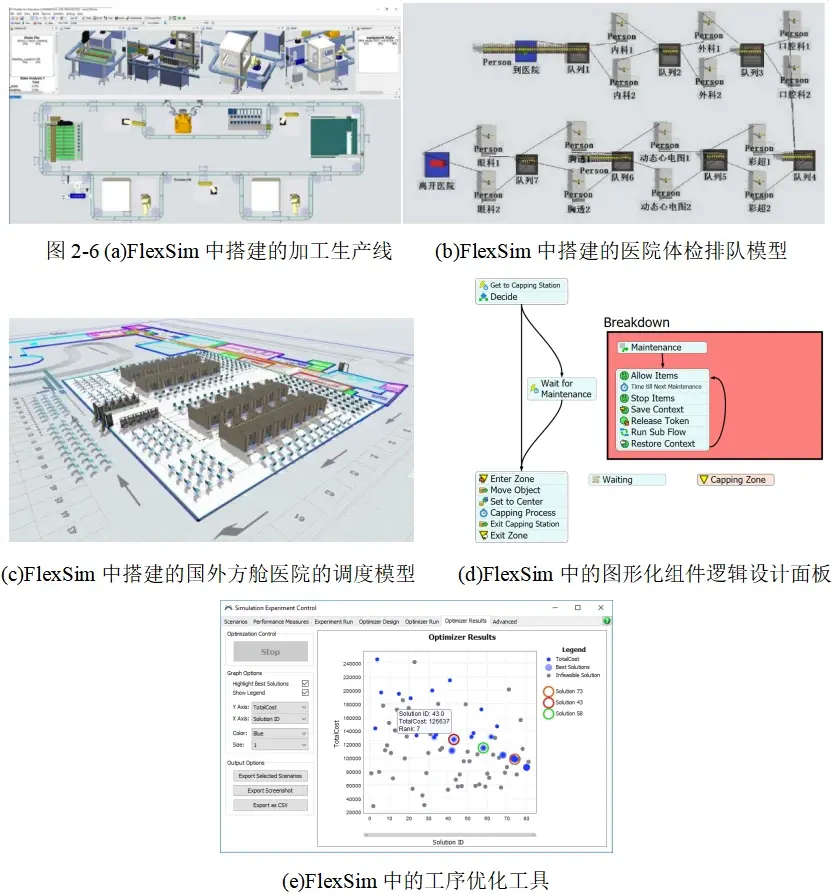
CoppeliaSim虽然没有像FlexSim那样事先定义好各个组件的功能,但它支持对物体的模型、物理属性及各部分之间的层次结构进行观察和修改,且内置有多种机器人模型可供仿真。FlexSim中物体的运动是由内置的动画方式来体现的,而CoppeliaSim不仅具有API接口,还可以将物体的各种属性以URDF文件的形式导入或导出,或者用外部LUA文件来控制物体的运动方式。其具有对多种机构的正逆运动学计算功能,支持对刚体、柔体、绳索和布料等多种物体和接近传感器、视觉传感器等部件进行模拟。此外,它可以通过第三方库或调用Python代码等方式来实现路径规划、运动规划等机器学习或决策的功能。
Unity三维引擎的功能与CoppeliaSim类似,它同样可以对物体的层级关系进行管理,但Unity的操作难度比后者小很多,其中诸如移动物体和属性配置等多种操作用拖拉拽和参数设置的方式就能完成。Unity的物理学和材质渲染系统也比较完善,用它开发软件时则不必重头开始构建一些数学或物理学模型。Unity中可以较方便地导入并整理各类模型、图像、声音甚至代码等数字资源,并设置它们的属性和层次联系。
Unity主要使用C#编程语言驱动,但是在一些特殊的情况下,比如需要与外部设备进行通信或使用机器学习的任务中,它也允许使用外部插件来辅助完成这些任务,不同的插件具有如C++、Python等不同的接口[5]。虽然Unity被定位为一款开源的游戏开发工具,且Unity本身只预置了少量的简易几何体的模型,但它在工业领域中仍常被用于程序和软件平台的开发[13]。
2.2.3 小结
总的来看,数字孪生技术在制造、办公、医疗、城市规划、教育等多个领域都在崭露头角,且作为元宇宙体系的支撑技术之一,与物联网、区块链、人工智能等技术结合并一起发展[7]。与这些技术相比,数字孪生技术更注重于对数字孪生模型及其物理机制,工艺约束条件的表示和跟踪实物的实时性等方面的研究,以及其在制造业中对工艺、对策略的优化与对所获取的数据进行总结和知识挖掘等方面的研究,这些也是如今数字孪生技术中被经常研究的领域[6,25]。
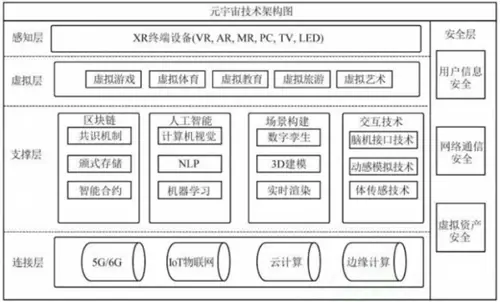
图2-7 元宇宙技术架构图
如文献[1]所述,数字孪生技术存在两大挑战。一是数字孪生系统难于构建,首先需要使用专业建模软件对需要监测和互动的对象进行三维模型的设计与构建,然后还需要用其它软件或代码对这些模型设置物理属性、进行耦合并实时监控。二是数字孪生平台开发过程较为复杂。其中,对工业机器人的数字孪生应用尚且属于比较新的领域,对如何描述和建立相应的数字孪生模型,以及如何实现通过数字孪生模型对工业机器人物理实体的监测与控制方面的研究尚不充分。
2.3 主要参考文献
[1] Kang. 基于云原生服务的智能生产线数字孪生构建关键技术研究[D].华南理工大学, 2023.
[2] Kang. 基于云原生面向工业应用场景的数字孪生体组件驱动方法[P].中国: CN115098100A, 2022-09-23.
[3] Kang. 基于云、雾、边缘协同的云机器人实时监测与控制方法[P].中国: CN115189997A[P], 2022-10-14.
[4] 夏丹. 数字孪生技术在智能制造领域的发展与应用[J]. 现代农机,2023,(05):118-120.
[5] Unity Documentation: Unity Technologies[DB/OL]. https://docs.unity.com, 2023.
[6] 陶飞,张贺,戚庆林等.数字孪生模型构建理论及应用[J].计算机集成制造系统, 2021,27(01):1-15.
[7] 李祯鹏,王卫锋,向广利等. 元宇宙的技术架构[J/OL]. 武汉大学学报(理学版):1-13.
[8] ESTHER F. Smarter cities are born with digital twins[EB/OL].https://tomorrow.city/a/smar ter-cities-are-born-with-digital-twins, 2019-04-05.
[9] SUE W. The rise of digital twins in smart cities[EB/OL].https://www.smartcitiesworld.net/ special-reports/special-reports/the-rise-of-digital-twins-in-smart-cities, 2019-01-06.
[10] Intervention Simulation: Augmented Reality Decision Support Systems to predict and quantify the impact of disruptive interventions[DB/OL]. http://web.mit.edu/jiw/www/city-simu lation, 2023.
[11] CityScope系统让你用“乐高”了解城市规划[EB/OL]. https://www.zaobao.com/news/ singapore/story20160711-639632, 2016-07-11.
[12] 刘耀军.仓库数字孪生模型与功能分析[J].中国储运,2023,(09):134-136.
[13] 房峰,袁逸萍,王波等. 基于Unity3D的纺机制造车间数字孪生系统开发与实现[J]. 工业控制计算机,2023,36(08):143-144.
[14] UHLEMANN H J, SCHOCK C, LEHMAN C, et al. The Digital Twin: Demonstrating the Potential of Real Time Data Acquisition in Production Systems[J]. Procedia Manufacturing, 2017,9:113-120
[15] Metaverse - Wikipedia[DB/OL]. https://en.wikipedia.org/wiki/Metaverse, 2023.
[16] 李凤霞,王朋利,王小军,魏子涵. 教育元宇宙赋能全民终身学习:机理、框架及案例[J].成人教育,2023,43(09):48-53.
[17] Duan H, LI J, Fan S, et al. Metaverse for social good: A university campus prototype[C]. New York: Proceedings of the 29th ACM International Conference on Multimedia, 2021: 153-161.
[18] 香港中文大学(深圳)与纯白矩阵Metaverse联合实验室在CCF-A类会议ACM Multimedia发表元宇宙论文[EB/OL]. https://www.sohu.com/a/481856894_121124212, 2021-08-06.
[19] 元宇宙办公室:未来工作的新趋势[EB/OL]. https://www.sohu.com/a/714083374_12173 9749,2023-08-23.
[20] 于勇,胡德雨,戴晟,赵罡.数字孪生在工艺设计中的应用探讨[J].航空制造技术,2018, 61(18):26-33.
[21] TAO Fei, LIU Weiran, ZHANG Meng, et al. Five-dimension digital twin model and its ten applications[J]. Computer Integrated Manufacturing Systems, 2019.25(1):1-18.
[22] TAO Fei, MA Xin, HU Tianliang, et al. Research on digital twin standard system[J]. Computer Integrated Manufacturing Systems, 2019.25(10):2405-2418.
[23] What Is a Digital Twin? Definition, Types, and Uses[EB/OL]. https://www.coursera.org/ articles/digital-twin, 2023-06-17.
[24] YAO Xifan, ZHOU Jiajun, LIN Yingzi, et al. Smart manufacturing Based on Cyber- Physical Systems and Beyond[J]. Journal of Intelligent Manufacturing, 2019,30(8).
[25] PENG Yibing, MA Huimin, CHEN Wanling. The problems and development trends of deepenin application of CAPP[J]. Digital Manufacturing Industry, 2006 (2-3):20-21.
[26] FlexSim: 3D Simulation Modeling and Analysis Software: Problem Solved[DB/OL]. https: //www.flexsim.com, 2023.
[27] 齐善朋. FlexSim仿真软件在生产与物流运作中的应用[J].机械工程与自动化,2023, (05):96-103.
[28] 吴桂贤. 基于大偏差与Flexsim的排队系统的仿真与优化[D]. 山东师范大学,2023.
[29] F Sala, G D'Urso, C Giardini. Discrete-event simulation study of a COVID-19 mass vaccination centre [J]. International Journal of Medical Informatics, 2023(170): 1-10.
[30] Robot simulator CoppeliaSim[DB/OL]. https://www.coppeliarobotics.com, 2023.
[31] PLtwin数字孪生3D可视化交互平台-数字孪生实景建模[DB/OL]. https://www.pltwins.com, 2023.
[32] 伏锂码J3D数字孪生开发平台[DB/OL]. https://www.fulima.com/product/product.htm, 2023.
[33] 周程辉. 基于数字孪生的渐进弯曲成形系统的研究[D]. 华南理工大学, 2023.
[34] Luo W, Hu T, Zhang C, et al. Digital twin for CNC machine tool: modeling and using strategy[J]. Journal of Ambient Intelligence and Humanized Computing, 2019, 10(3): 1129–1140.
[35] 文国军,祁靖烨,赵权等.基于数字孪生的工业机器人虚实联动系统开发[J].机床与液压, 2023,51(15): 9-14.
[36] 曹小华,彭帅宇.基于数字孪生的多关节机器人实验平台搭建方法[J].实验室科学, 2023,26(03): 73-79.
[37] 王子琪,严知宇,武辰,王正方.基于强化学习的工业机械臂数字孪生与智能控制[J]. 科技创新与应用, 2023,13(23): 27-30.
[38] 王磊. 基于数字孪生的机械臂状态监测技术研究[D].齐鲁工业大学,2023.DOI:10.27278/d.cnki.gsdqc.2023.000604.
[39] XueMei G, Ying Z, AnSi Z, et al. Digital twin-enabled adaptive scheduling strategy based on deep reinforcement learning[J]. Science China Technological Sciences, 2023, 66(7).
[40] Bohan L, Shuo G, Tangbin X, et al. Digital twin monitoring and simulation integrated platform for reconfigurable manufacturing systems[J]. Advanced Engineering Informatics, 2023, 58.
[41] 张博,孟月波,刘光辉等. 复杂构件装配数字孪生建模及系统实现[J]. 现代制造工程, 2023(09): 36-60.
[42] ANDRONAS D, KOKOTINIS G, MAKRIS S.On Modelling and Handling of Flexible Materials:A Review on Digital Twins and Planning Systems[J]. Procedia CIRP (S2212-8271), 2021, 97: 447-452.
[43] ASSAD N A, RIBEIRO S E, DESCHAMPS F, et al. Digital Twins in Manufacturing: An Assessment of Key Features[J]. Procedia CIRP (S2212-8271), 2021, 97: 178-183.
[44] 徐建, 刘高峰, 赵一剑等. 装配机器人的数字孪生虚实同步及抓取方法[J/OL]. 系统仿真学报:1-12, 2023.
[45] Unity Robotics Hub[DB/OL]. https://github.com/Unity-Technologies/Unity-Robotics-Hub, 2023.
[46] Digital_twin - Wikipedia[DB/OL]. https://en.wikipedia.org/wiki/Digital_twin, 2023.
[47] 数字孪生(技术应用)- 百度百科[DB/OL]. https://baike.baidu.com/item/数字孪生/22197545, 2023.
1. 研究目标、研究内容及拟解决的关键问题
2. 拟采取的研究方法、技术路线及可行性分析
3. 创新之处
3.1 研究目标、研究内容及拟解决的关键问题
研究目标:本课题计划选用Unity引擎开发本地端的数字孪生工具软件,对所需实现的数字孪生工具软件进行需求分析与架构设计;对架构中用到的软件和框架进行学习,并对构建其所需的建模、数据驱动等技术进行研究;设计该软件的界面,搭建实现相应功能所需的交互环境和框架,实现相应的功能。
研究内容:
(1)工业机器人数字孪生模型的构建:对工业机器人的部件建立轻量化的外观几何模型,设置不同部件之间的耦合关系模型,如关节父子关系、关节之间的相对位置、约束与限位等,使模型贴合实际并易于观察;将工业机器人的部件级模型耦合成设备级模型,并在此基础上构建设备的运动学模型,使相应的模型易于与实机交互。
(2)研究如何实现对机器人的运行数据进行采集、传输和解析,使得机器人的虚拟模型能够同步监控机器人的状态,或者通过数字孪生平台与机器人控制器通信,使得机器人能够根据运动学模型来实现相应的动作,为后续的路径规划、智能抓取等功能打下基础;研究如何使用数据库将经过解析后的机器人运行数据进行存储或调用,为故障诊断等功能做铺垫。
(3)研究在Unity中设计数字孪生工具软件的交互界面,搭建所需的场景和环境,在场景中渲染机器人三维模型,使前端服务、模型、实体与数据四者互连,实现一个完整的数字孪生系统;连接工业机器人平台,在开发工具软件的过程中对其功能进行测试和验证,如模型可视化、数据传输等,证明物理实体与虚拟模型之间的数据映射和交互的有效性;后续在此基础上为工具软件开发和实现其它所需的功能。
拟解决的关键问题:在基于Unity的数字孪生工具软件中设计该工具软件所需的界面,根据需要在其中搭建相应的工业机器人模型,并实现从客户端到工业机器人之间的通信功能。
3.2 拟采取的研究方法、技术路线及可行性分析
根据陶飞在文献[6]中提出的数字孪生五维模型,一个完整的数字孪生系统由物理实体、虚拟实体、孪生数据、服务及四者之间的相互连接组成。
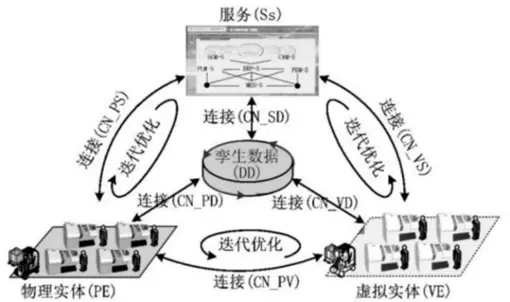
图3-1 数字孪生系统的五维模型
该模型较为粗略地概括了各类数字孪生系统的基本组成部分。本文针对工业机器人的数字孪生交互系统,将上述的通用性五维模型中的各部分与相互之间的连接进行了细化和具体细节的补充,使之成为本文所研究的数字孪生工具软件的系统整体架构,如下图所示。
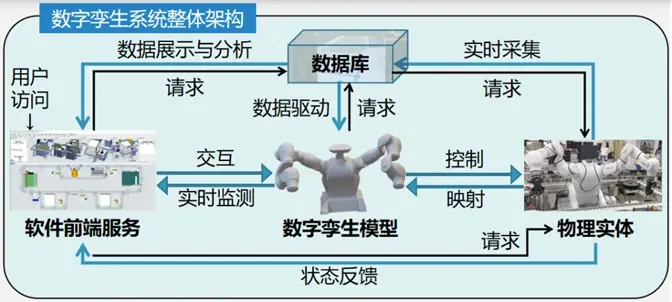
图3-2 数字孪生系统的整体架构
(1)工业机器人数字孪生模型的构建:该部分聚焦于对数字孪生系统整体架构中的“数字孪生模型”部分的研究。从多篇研究基于Unity引擎和数字孪生技术的工业机器人监控与诊断技术的论文中可以整理出如下图所示的建模方式。针对某一型号的机器人,可以先用SolidWorks软件根据机器人的出厂信息对其部件进行三维建模,并用3DSMAX软件对模型进行格式转换和面片优化处理,使之能被导入到Unity场景中,而对模型进行轻量化处理是为了提高场景的仿真性能。
为了优化模型可视化和交互效果,需要为场景设置灯光、材质、交互界面和相应的脚本,并为部件模型设置父子关系、相对位置、约束方式和限位等物理属性,使部件模型被装配为整体,并在虚拟场景中运动时更符合实际的物理规律。为了与机器人进行交互,还需要建立相应的运动学模型,使其末端姿态与各个关节的移动状态能相互对应。运动学模型可以通过建立D-H数学参数模型并进行正逆运动学求解所实现,而逆运动学求解可以通过推导解析解或使用ROS框架中的数值解功能进行求解。
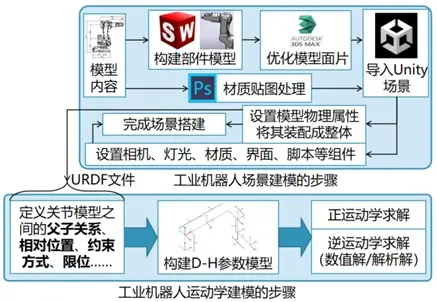
图3-3 工业机器人的建模步骤
(2)工业机器人的数据通信与控制:该部分聚焦于对数字孪生系统整体架构中的“数据库”与各部分之间的连接方式的研究,它相当于将整体架构中的各部分细节进行进一步完善。其中,架构中的各部分可以被看做四层,从前端到后端依次分为应用层、逻辑层、数据层和设备层。应用层包含软件前端服务和数字孪生模型,逻辑层则为驱动Unity引擎的前端服务和数字孪生模型的C#脚本。而C#脚本则可以通过ROS Bridge组件及其框架中的Socket通信方式发送请求,使之能够监控工业机器人产生的数据或是对机器人控制器进行控制。其中,数据库拟选用开源,支持多种系统和语言的MySQL。它可以储存机器人的历史数据,并从数据缓冲区中被读取,使该系统能够回溯机器人的历史状态。
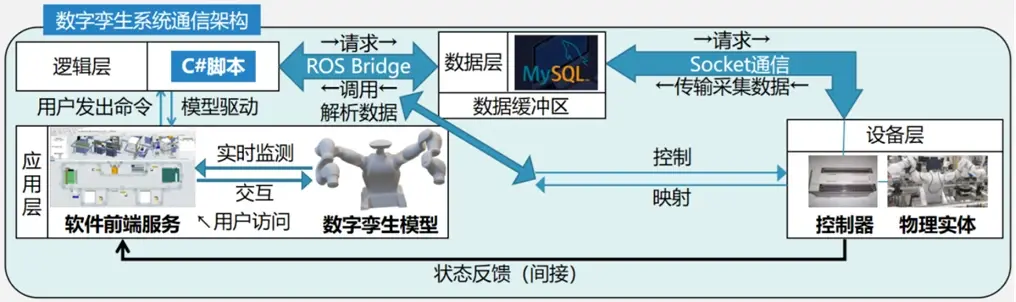
图3-4 数字孪生系统通信架构
(3)工业机器人数字孪生交互软件平台的实现与测试:该部分聚焦于对数字孪生系统整体架构中的“软件前端服务”与各部分之间的连接方式的研究,它相当于将整体架构中的各部分细节进行进一步完善。
首先,为该数字孪生平台设立类似FlexSim、CoppeliaSim等软件的导入和场景创建和编辑功能,编辑场景即可以使用上述界面向其中添加各种模型和可视化面板、虚拟滑杆等组件,对工业机器人的组件及其关系、约束或行为等特性进行浏览和编辑。它可根据相应的数据和运动学模型对该场景进行仿真,将机器人的数据进行可视化并输出,或者反过来控制机器人的运动。
该平台力求使用低代码的交互方式使操作简单化,但为了为后续提供轨迹规划或故障诊断等功能提供基础,也需要预留必要的代码的API接口。在软件的开发过程中,为了实现使用Unity与机器交互的功能,可以在Unity中安装相应的插件,配置可与机器进行交互的环境,然后边对系统进行测试,边开发该工具软件。
3.3 创新之处
本研究希望能将建模、通信和软件交互方式扩展到多种工业机器人,使之在搭建制造业场景中适用于多种机器人模型,解决传统工业机器人数字孪生平台中机器人类型较为单一的问题。同时,开发人员可以通过简捷的操作方式在自定义场景中搭建工业机器人数字孪生模型及相应的可视化组件,并通过场景中的功能模块来实现机器人的状态检测、示教编程、运动规划等基本功能,在此基础上进一步编程或引入外部插件可实现故障诊断、物体抓取等功能。
本文对基于Unity三维引擎的数字孪生技术在工业机器人交互领域的应用进行了一定的研究,而该领域在近几年才逐渐兴起,相关理论并非完全成熟,且许多对基于数字孪生技术的工业机器人的研究仅聚焦于状态检测和诊断层面,而缺乏对从客户端控制机器人运动的技术的研究。因此,本研究为相关的建模、通信和软件构建技术提供了一定的参考价值。
1. 相关的研究工作积累
2. 已具备的研究条件,尚缺少的研究条件和拟解决的途径
3. 本人已取得的主要成果
4.1 相关的研究工作积累 文献[1]对如何在云端服务器中使用数字孪生技术实现智能生产线同步与可视化的技术进行了一定的研究,且前文已经对一些主流的数字孪生软件和Unity引擎进行了概括和比较。同时,也有一些文献研究了针对不同场景构建的基于Unity引擎的数字孪生应用软件。 4.2 已具备的研究条件,尚缺少的研究条件和拟解决的途径 已具备的研究条件:实验室中有一套多产品混流智能生产线,浪潮服务器,精雕机,打标机,产品包装盒体/盒盖的立体仓库,以及若干机械臂和电机等设备,如下图所示。同时有文献[1-3]中的数字孪生云服务平台、Flexsim和CoppeliaSim等软件可供参考。
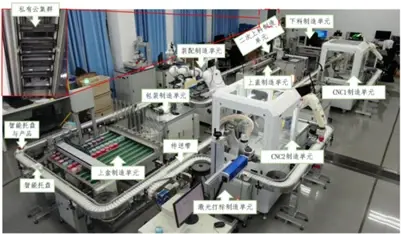
图4-1 实验室中的设备概览图
尚缺少的研究条件与拟解决的途径:未有可直接与上述设备进行双向交互的数字孪生软件平台,这需要在本研究中进行设计和开发。 4.3 本人已取得的主要成果 本人对课题中所用到的相关软件、框架和协议进行了一些了解,并查阅了一些相关文献。
工作计划
xx时间段:继续收集和整理有关数字孪生、软件平台设计的论文技术资料,学习课题所需的Unity等技术与相关理论的知识,并确定数字孪生工具软件所需功能和相应的实现方法
xx时间段:对数字孪生软件开发工具进行初步设计和构建
xx时间段:在构建上述软件的同时对实物进行交互实验,后续确定并开发其它功能
xx时间段:在实验和开发软件的同时根据研究内容撰写专利
xx时间段:根据研究内容撰写毕业论文
预期成果
基本设计并构建出上文所述的数字孪生软件开发工具,实现并验证相应的功能;在此基础上撰写硕士毕业论文和至少一篇专利或软件著作权。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




