


软件

产品


在做元素战争的时候发现使用Unity Cinemachine 的 free Camera在角色移动的时候会移动准星,尤其是在角色停下来的时候回弹很严重,非常影响射击手感。所以我决定自己实现一个肩射视角的第三人称相机。实现方案如下:
代码块
using UnityEngine;

public class CameraController : MonoBehaviour
{
    public Transform playerTransform;
    public float sensitivity = 2f;  // 灵敏度
    public float distance = 2f;     // 摄像机与角色距离
    public float height = 1.5f;     // 摄像机与焦点高度
    public float minPitch = -30f;   // y 方向最小偏移
    public float maxPitch = 60f;    // y 方向最大偏移
    public float shoulderOffset = 0.2f; // 正数右肩,负数左肩

    private float _yaw;
    public float Yaw => _yaw;   // XOZ平面与 z轴正方向偏转角
    private float _pitch;       // YOZ平面与 z轴正方向偏转角

    private void Start()
    {
        Cursor.lockState = CursorLockMode.Locked;
        Cursor.visible = false;

        Vector3 euler = transform.eulerAngles;
        _yaw = euler.y;
        _pitch = euler.x;
    }

    void LateUpdate()
    {
        _yaw += Input.GetAxis("Mouse X") * sensitivity;   // 获取鼠标 x输入
        _yaw = Mathf.Repeat(_yaw, 360f);
        _pitch -= Input.GetAxis("Mouse Y") * sensitivity; // 获取鼠标 y输入
        _pitch = Mathf.Clamp(_pitch, minPitch, maxPitch);  // 限制 y轴方向的范围

        Quaternion rot = Quaternion.Euler(_pitch, _yaw, 0);

        Vector3 targetPos = playerTransform.position + Vector3.up * height;
        Vector3 camPos = targetPos -
          					rot * Vector3.forward * distance +
          					rot * Vector3.right * shoulderOffset;

        transform.position = camPos;
        transform.rotation = rot;
    }
}
看着也是相当简单,也确实是这样,这个相机不仅解决了角色停止会准星会抖动的问题,还很好的解决了肩射视角下各种角度换算的问题。
下面是我对这份代码的一些疑问(狠狠拷打AI),可能你会有和我一样的疑问
{
  // 获取到相机与世界坐标系的偏转向量
  Quaternion rot = Quaternion.Euler(_pitch, _yaw, 0);

  // 调整摄像机视野高度(一般角色的position是在自己脚下的)
  Vector3 targetPos = playerTransform.position + Vector3.up * height;

  /*
   Vector3.forward(世界正方向) * rot(偏转向量) =
      摄像机世界正方向(这个方向刚好是摄像机指向观察点的方向)
     我们减去这个方向也就是从观察点出发到摄像机方向的向量
     给这个向量乘上距离distance,此时就得到了摄像机的固定位置(第三人称视角)

     Vector3.forward(世界右方向) * rot(偏转向量) = 摄像机世界右方向
     我们给摄像机世界右方向加上距离shoulderOffset
     此时就得到了摄像机固定位置向右偏移的位置(肩射视角)

     这种实现方法保证摄像机不仅在角色移动的时候能准确锁定唯一位置
     而且不用在世界坐标系上进行复杂的运算
  */
  Vector3 camPos = targetPos -
    rot * Vector3.forward * distance +
    rot * Vector3.right * shoulderOffset;

  transform.position = camPos;
  transform.rotation = rot; // 这个偏转向量刚刚好是摄像机正方向指向观测点的方向
}
解决了原相机在角色移动停止的时候视角偏移的问题。
除了这个问题外,其实还优化了其他有关相机角度运算的逻辑:
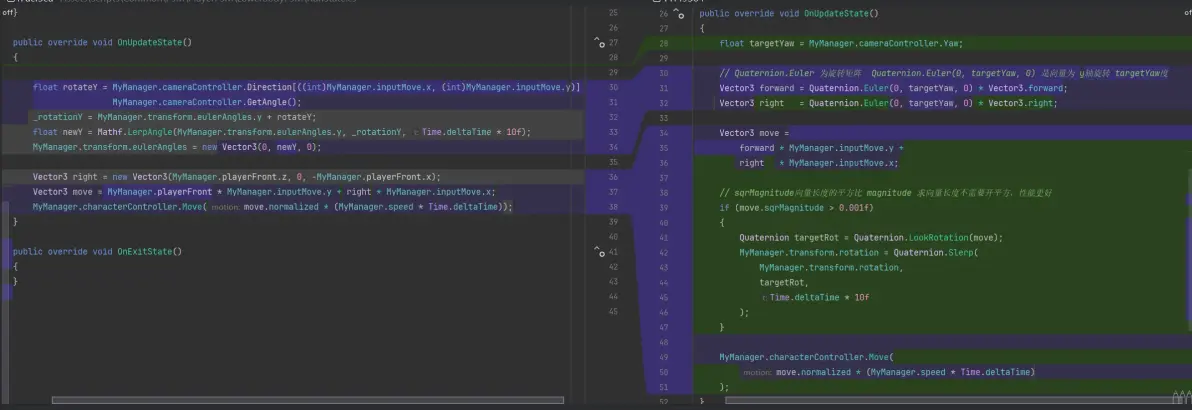
原代码和现代码
介绍一下原代码是通过一个字典如dic(0,1) = 0°,dic(1,1) = 45°,来获得按键输入与摄像机正方向的偏移角度,然后再减去当前角色与摄像机方向的偏移角度获得角色最终需要偏移的角度。然后移动方向就是计算角色的right方向的向量,然后也角色front方向向量组合成角色move向量然后角色再按照这个方向向量进行移动。
而现代码是先获得move移动向量然后获得其世界坐标下的旋转角,然后让角色的旋转角过渡到move向量的旋转角。移动则是直接朝着move方向进行移动。
这又是一个运算逻辑问题。你可能会说,啊那我把原代码move计算放到角度计算前面也可以鸭这又没有直接关联。但是你根据逻辑关系想想,原方法一开始是不知道最终移动向量是多少的,这个移动向量是通过当前的front和right向量计算的。那也就是说在角色旋转的过程中移动向量是一直在改变的,如果你这个转身动作足够慢,你是能感觉到这个角色不是在指向移动,而是以一个弧线的方式在转弯。
现方案一开始就固定了移动方向,角色一开始就是以正确的方向进行移动,而转身这个过程和角色移动并不相关。不谈原方案计算的复杂性,还有字典记录八方向的度数,前面这个就是原方案最致命的问题。
目前这个相机还未处理摄像机碰撞的问题,不过这个其实也非常好解决,比如原本我计算了摄像机的偏转向量,那我可以以观测点出发判断长度为distance的距离上是否存在障碍物,如果存在就取该方向到障碍物的距离为摄像机位置(当然可以加阈值,以至于摄像机不会嵌在墙体中),这就是我目前想到的解决方案。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




