


软件

产品


SSR的主要逻辑就是在裁剪空间下沿着反射向量的方向以给定的步长不断步进,直到检测到碰到某个物体或超出屏幕范围。
如果朝反射向量有碰到物体,则用对应的屏幕空间UV坐标去采样 Opaque 贴图作为反射的颜色。
主要逻辑可以分为
1.通过当前像素的世界坐标和反射向量,求出屏幕空间下每次步进的方向。
2.在循环中不断朝着反射的方向进行偏移,每次偏移的长度为 1/屏幕分辨率 * 给定距离,然后采样深度图获取当前视空间下的深度信息,将它和步进的深度信息相减,获得它们的差值,如果差值大于0,同时差值小于一定范围,说明碰到物体了。
3.拿着碰到物体的屏幕空间UV去采样 Opaque 贴图得到的就是反射颜色。
相比起拿平面反射使用相机把场景渲染一遍,SSR只需要逐像素的采样多次深度图和一次 Opaque 图,其性能比较高。
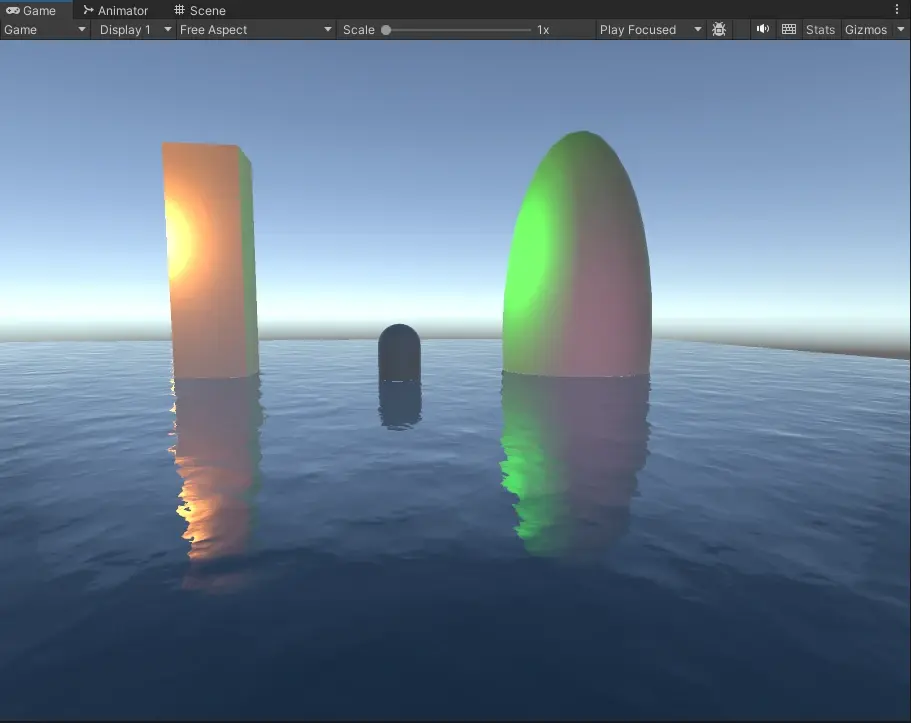
SSR的缺点还是很明显的,它在很多角度下的表现都不精细,很容易出锯齿状条纹
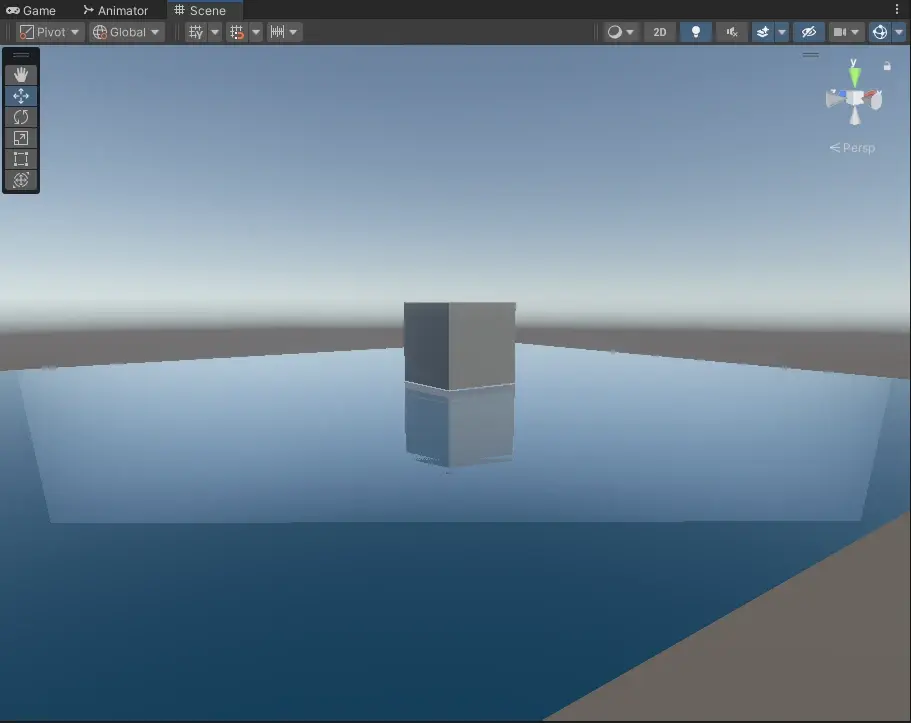
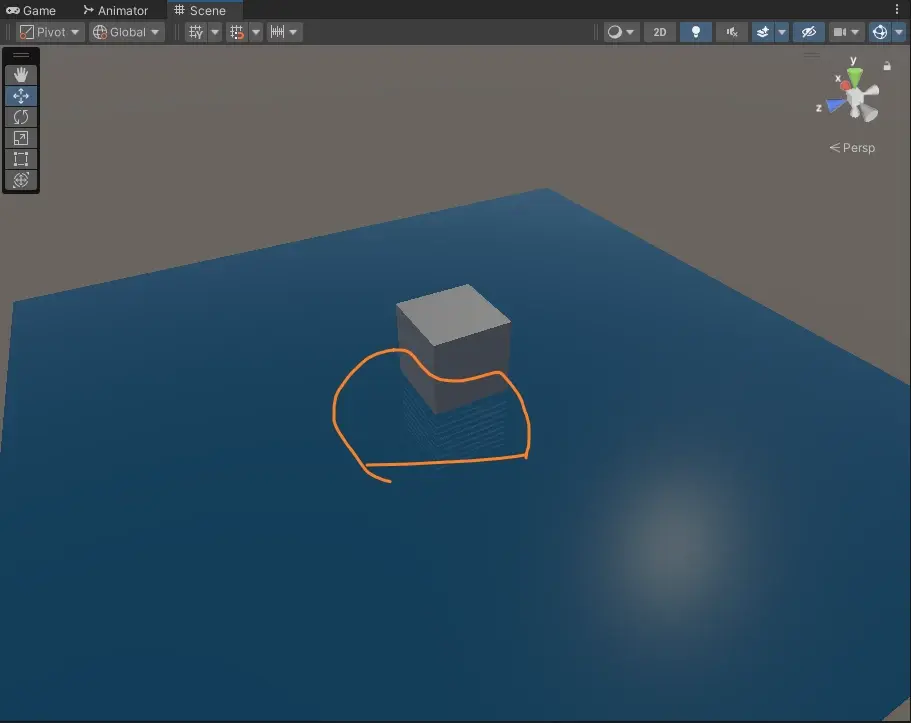
所以对于需要光滑的镜面反射的3D的地板,SSR肯定是用不了的。
但像水这种有扰动的物体,本身对反射的精度要求不是非常高,还是可以用的。
免责声明:本文系网络转载或改编,未找到原创作者,版权归原作者所有。如涉及版权,请联系删
 技术文档
 推荐好文



 155-2731-8020




